The Sidewalk Salsa as a Correlated Coordination Failure: Exact Escape Times, Synchronous Reversals, and Minimal Interventions
Paper_012 · Cycle_001 · Institute of Absurd Academic Research · 2026-10-15
中文摘要
兩人迎面行走時,原本只要其中一人改變方向就可安全通過;但雙方若同時左右挪步,便可能連續幾次移到同一側,形成令人啼笑皆非的「行人莎莎舞」。本文以世界座標而非各自行走視角定義避讓方向,建立具共同提示、個人反應及暫時猶豫的雙人離散隨機協調模型。研究以相關伯努利反向決策的混合生成機制,嚴格推導每輪破局概率、等待時間的幾何分布、同步反向次數的期望,以及相關程度接近一時的奇異極限。以合成參數每人反向概率 0.5、共同反應比例 0.6、暫停概率 0.1 和每輪 0.4 秒為例,每輪破局概率為 0.18,期望等待 5.556 輪,即 2.222 秒;純獨立反應時則為 2.222 輪。十萬條固定隨機種子的合成路徑平均為 5.541 輪,並重現同步雙人反向平均約兩次。研究進一步比較減弱共用提示和預先指定單人優先讓路的方案,指出在本模型下少量角色不對稱可顯著縮短等待。此研究沒有觀察行人、沒有把模型參數當成實驗估計,亦沒有把協調相關性本身視為真實行人的普遍缺陷;其貢獻是提供一個能清楚區分「兩人都積極行動」與「真正達到互補協調」的解析基線。
Abstract
Two oncoming pedestrians sometimes mirror each other's lateral corrections, repeatedly blocking rather than avoiding one another. This article constructs a deliberately minimal, discrete-time dyadic coordination model. Both pedestrians begin in the same lateral lane in a shared world frame. A successful avoidance round requires exactly one to reverse. Responses are Bernoulli decisions coupled through an explicit mixture of common and independent cues, with an additional hesitation probability. Closed-form expressions yield the escape hazard, geometric waiting time, tail probabilities, and expected number of synchronized reversals. In a synthetic case with marginal reversal probability 0.5, cue correlation 0.6, hesitation 0.1, and 0.4 seconds per opportunity, the exact escape probability per round is 0.18, corresponding to 5.556 rounds or 2.222 seconds on average. A reproducible 100,000-trajectory simulation returns 5.541 rounds and reproduces the predicted synchrony count. We compare independent cues and a predefined asymmetric passing rule, stressing that these mechanisms are hypothetical interventions, not proven recommendations for actual pedestrians. Empirical pedestrian research motivates the model, but no experimental observations calibrate or validate its numerical assumptions.
關鍵詞 / Keywords: 雙人協調;行人避障;共同噪聲;相關伯努利;隨機首達時間;社會互動;同步振盪。
1. Introduction — 引言
1.1 一段不足數秒卻值得研究的雙人舞
想像兩名陌生人在走廊迎面靠近,雙方均不希望碰撞,也願意互相禮讓。一人看見對方似乎要往左走,便自行往右閃避;另一人同時看見近似的訊號,作出自認為合理的選擇。旁觀者卻發現兩人始終佔據同一條橫向通道。為了修正,兩人再同時向另一邊踏一步;結果不是解決矛盾,而是把矛盾原封不動地移到另一邊。當尷尬笑容出現時,任何一人停下讓另一人先行都可能結束事件。這種戲劇化的小插曲提供了一個重要的研究提示:多人系統的每個參與者都想解決問題,並不代表多人的聯合行動一定促成解決。
日常描述常把這種經驗歸因於「太有禮貌」或「反應太同步」。兩種說法都有可想像的心理含意,卻不夠精確。禮貌可以指先讓路的意願,也可以指對別人動作的敏感度;同步可以指步頻一致、注意方向一致、反應時間相近,或左右方向完全相同。只有選定可觀察變數及事件定義,才能評估哪些因素足以增加尷尬停留時間。本文刻意縮窄範圍,只研究兩人原先位於同一條可能衝突的世界座標通道,當兩人可在離散機會中翻轉其側向選擇時,何種動作組合能把衝突解除。
若把世界座標的左、右各視為一條抽象通道,兩人選擇相同通道代表仍然存在碰面風險;兩人選擇相異通道代表分流成功。這個定義需要特別留意方向視角:兩人面對面時,各自口中的「向自己右邊」指向相反的世界方向。因此本研究所有狀態均由站在走廊上方的固定觀察者定義;轉向前後是否成功由聯合結果判定,而不是僅憑某一人的左或右決定。此項座標規定看似瑣碎,卻是避免概念模型出現方向矛盾的必要步驟。
1.2 研究意義與可觀察的範圍
在人群疏散或機械人導航研究中,行人避碰多被建模為路徑、速度、密度或可預期撞擊時間的相互調整。走廊中兩人的幾秒猶豫,雖然沒有大規模交通堵塞的社會成本,卻呈現同一個基礎問題:個人的合理反應可能因為彼此觀察和模仿而互相抵銷。把這個問題化成具有閉式解的隨機過程,一方面有助區分聯合動作的結果,另一方面也為未來需要更完整位置及速度變數的模型提供診斷標準。若一個模型連最基本的「兩人同時反向無法破局」都無法保留,其預測微觀尷尬事件的能力便值得懷疑。
本文採用「假設可供檢查」的研究策略。選取的概率參數只用於展示模型性質,沒有來自人流紀錄、研究受訪者或影片標註;所有動態路徑均由公開的 Python 程式和固定種子生成。論文會運用公開學術研究說明避讓協調具有真實的行為背景,但不會把那些研究測得的效應大小默默挪作我們的參數。這種區分讓「研究笑點」與「可辯護的科學推論」能在同一份論文中並存。
1.3 為何連續反向比單次避讓更關鍵
一次兩人轉向同側,可以由偶然同時選擇解釋;若兩人先向某側、又一起折返,便出現了時間序列上的依賴。要研究這種連續行動,模型需要明確描述每次未成功後如何繼續,而不只計算第一次撞上同一側的機率。本文的主要時間變數 是開始處於同側狀態後,首度產生互補選擇所需的反應輪數。另一變數 計算成功前雙方同時反向的次數,它接近人們說的「左右一起晃」而非一般等候。當沒有動作與兩人同時反向都可以延續衝突,平均等待時間與同步反向次數便是兩個互補的效率指標。
長等待可能源於雙方都太少動,也可能源於雙方都太常一起動;兩者對策不同。假設兩人均很少願意改變方向,鼓勵有人開始動作可能有效;若雙方完全同步,增加每人動作頻率反而可能讓共同反向更密集。研究因此同時考慮「猶豫」以及「相關」兩個機制,嘗試回答共同反應與私人不確定性如何決定破局機率,並考察一個簡單、不依賴讀心的角色分工規則能否降低預期成本。
2. Literature Review — 文獻回顧
2.1 行人動力學:從粒子類比到視覺預測
Helbing 與 Molnár(1995)提出行人社會力模型,利用朝目標速度前進、維持人際距離及邊界作用等動機力項建立連續動態。其重要性並非聲稱人真的受到無形物理力拉扯,而是說明局部簡單規則可以產生複雜的集體交通模式。Helbing、Buzna、Johansson 與 Werner(2005)進一步討論走廊、瓶頸與交叉流的實驗和計算建模,展示幾何邊界及個體互動會影響整體人流。對本研究而言,這些工作建立了研究行人交互作用的正當性,但其輸出往往是速度、密度及流量;它們不直接等同於兩名行人向同一方向多次讓路的回合數。
Moussaïd、Helbing 與 Theraulaz(2011)採用以視線中障礙物距離及方向選擇為中心的行人行為規則,研究簡單認知法則怎樣形成整體步行形態。Karamouzas、Skinner 與 Guy(2014)指出行人交互作用與預期可能碰撞的時間有關,提醒模型不應只看瞬時身體距離。這些研究讓我們有理由把「在真正碰上之前,兩人已從對方動作取得訊號」寫進概念框架;但它們也提醒一條重要限制:二元左右選擇並沒有保存速度向量、身體尺度或連續避障軌跡,因此不能用本文的秒數推斷真實碰撞危險程度。
2.2 真實的猶豫避讓與互相預測
Honma、Koyama 與 Kawamura(2015)研究面對面走路時的猶豫避讓(hesitant avoidance while walking),在配對步行任務中觀察到難以預定避讓方向的情境可能伴隨凍結或近乎碰撞的反應。該研究使用運動擷取記錄參與者動作,並討論步態同步、距離及雙人互動條件。它提供了直接相關的行為研究背景:兩人之間的感知與行動耦合,的確有可能在某些條件下導致不順暢的避讓。本文沒有下載其個人資料,也沒有重現其實驗,故不能把該研究的觀察頻率等同於以下人為設定的 。
Murakami、Tomaru、Feliciani 與 Nishiyama(2022)利用避讓實驗及視線/運動資料,討論互相預測與互相注視在行人協調中的不同作用。其結果顯示互相預測有助日常避讓協調,單純剝奪相互眼神資訊並不必然產生相同效應。這對本文至關重要:相關性不是天生負面。若兩人的耦合提供了正確的互補資訊,互相預測有助及早分流;本文只特別分析一種兩人同時採取相同世界方向翻轉的失敗模式。不能把我們的「正相關使破局率下降」擴大成「社交同步普遍應被抑制」的主張。
2.3 已有 sidewalk salsa 模型與本文的定位
Siebinga(2025)以《A Model of the Sidewalk Salsa》為題,在 IEEE SMC 發表人際避讓的計算模型,明確研究迎面兩人反覆偏往同一側的情況。這表示對「尷尬同步讓路」建立正式模型並非本論文首次提出;若本文忽略此文而宣稱開創了現象研究,便會犯下明顯的文獻定位錯誤。該研究以較豐富的交互作用及未來行動信念描述現象。本文的相異之處,是故意抽走路徑、感知信念及加速度,保留「同翻/單翻/不翻」的三分類轉移,令首達時間、同步次數與共同提示機率之間的函數能寫成精確閉式解。
現有實證論文與機制模擬研究可以彼此補充,但驗證主張的方式不同。現有行人文獻能告訴我們這類現象可在實驗中觀察,也能檢驗步態或視覺線索的效應;本文能回答的是:若共同線索真能按照指定概率使兩人的二元反應正相關,它在數學上會造成多少回合的期望延長。後者屬條件式推導,並不能獨立證明前者的因果機制。文獻的恰當使用方式,是用已知研究界定現象與模型尺度,並讓讀者知道何處仍需實地量測。
2.4 研究缺口:對「動得一樣」的精確計量
宏觀模型常把交通是否順暢壓縮成通過率、速度或最短距離;雙人互動模型則可能含大量難以直接檢視的內部信念及軌跡參數。本文提出一個診斷用途的中層指標:在一個仍未分流的回合中,哪個聯合動作令狀態保持不變,哪個動作令狀態吸收?如此便可以精確地說明不變狀態中的停滯比例,以及幾何尾部分布如何由單回合概率累積。這個簡化分析可作為複雜模型的局部比較基準,但並不是為所有行人環境提供普遍的行為定律。
3. Research Questions and Hypotheses — 研究問題與假設
3.1 明確研究問題
RQ1:當兩人每回合改變方向的個別邊際概率相同時,共同線索導致的反應相關程度,如何影響首度成功分流的每回合機率、平均時間及尾部風險?回答需要在固定邊際概率下改變相關程度,避免把「較常變方向」與「更同步地變方向」混成同一個機制。RQ2:同時反向的發生頻率,與成功之前的總等待回合數有甚麼數學關係?只知道平均等待長度,不足以知道尷尬事件是否包含真正的左右搖擺;因此第二問特別追蹤同步翻轉次數。RQ3:在模型允許的狀況中,減少共同線索、安排一個人固定讓路,或單純增加反應概率,是否具有不同的成本效果?
本文將「破局」定義為兩人首次選擇不同世界通道,而不是實際身體完全通過所需時間;因此所有結果計算的是決策分流時間。若加入實際走過對方身旁的行動時間,則要在決策時間之後另加通道寬度、前進速度及個體身體尺度的函數。分清這兩種時間,才能避免把抽象一回合約零點四秒的設定說成醫學或交通工程的實測反應速度。
3.2 可檢查的理論命題
H1:在 、 下,固定邊際反向概率及猶豫概率,增加共同線索比例會降低破局概率並提高平均等待。H2:同樣參數下,成功前同步雙人反向的期望數目,會隨共同線索比例增加而上升;其數值與只計算等待回合長短的指標不同。H3:反向概率趨近零或趨近一時,雙人的互補機率均趨近零,故中間概率存在較短平均等待;在對稱設定中預測 使破局率最大。H4:若預先指定一人保持原通道,而另一人擁有相對較高的切換概率,在本人工情境可減少等待;是否適用於真實人行道,需要獨立的安全評估與行為觀察。
上述命題中的前三條可由演算公式直接證明,在程式中以數值斷言及敏感度曲線檢查;第四條是給定特定「領先/跟隨」控制機制下的條件比較,不涉及因果實驗。不能因模擬產生了漂亮的柱狀圖,就把 H4 改寫成人行安全政策必然有效的結論。
4. Theoretical Framework — 理論框架
4.1 世界通道、決策回合與吸收狀態
把走廊兩側抽象成全域標籤 及 ,行人 A、B 在回合 的當前選擇為 。兩人迎面而行,若選擇相同全域通道,將有衝突可能;若不同,視為可安全繼續。設 為未協調狀態、 為已分流狀態;當 時處於 ,當 時轉入 。本模型一旦到達 便停止計時,不允許在成功後重新變回衝突,等價於把 設為吸收狀態。
每輪未分流時,兩名行人可能維持原通道或反向至另一通道。只要恰好一人反向,原本相同的選擇便會變為不同;如果兩人同時反向,原本相同的關係依然相同;如果兩人都不反向,當然亦沒有改變。這項二元狀態關係不依賴兩人原先站左還是右,故可以把四個可能的左右組合壓縮成一個暫態 和一個吸收態 。壓縮後仍完整保存本文要研究的首次成功分流時間,卻不保存具體的運動軌跡。
4.2 個人反向概率與共同線索
以 表示每人處於可反應回合時,邊際上翻轉世界通道的概率;兩人假設同質,即 。若兩人反應完全獨立,單輪只得一人反向的機率為 。這是理論對照基準,也是研究耦合前必須釐清的交叉事件。
然而兩人可能同時受到同一環境線索影響,例如對方身體明顯偏移、狹窄位置的共同視覺限制或近似的步態時點。為構建非負且可以直接模擬的相關分布,引入 :每個可反應回合,以概率 進入「共同線索」模式,兩人共享一個成功概率為 的伯努利翻轉指令;以概率 進入「私人線索」模式,兩人各抽一次獨立、成功概率同為 的伯努利變數。此為模型選擇,不是關於視覺神經機制的實測假設。
此混合方法有一項優點:無論 為何,每人反向的邊際概率都保持為 。因此提高 只改變兩人行動的相關結構,不會悄悄改變每人積極移動的總頻率。在這個對稱模型內, 同時等於兩個伯努利變數的皮爾遜相關係數:因為共同線索部分的協方差是 ,私人獨立部分是零,混合後協方差為 ;除以每人的標準差乘積 後正好得到 。這個等同性只適用於同質邊際概率及本研究的混合生成方式。
4.3 凍結與未反應的獨立機制
另外假定每個未分流回合以機率 發生共同的短暫猶豫,在此回合兩人均維持當前方向;以概率 才有前述共同/私人線索的抽取。這個 是一個回合層次的停止機制,不同於個人不願改變方向的 。即使 ,只要 非零,還是有部分回合因整體凍結而完全沒有機會成功。加入獨立凍結機制的目的是使模型能區分「大家沒有動」與「大家一起反向」,而不把兩種失敗全歸入相同的心理解釋。
整個過程採用固定參數、各反應機會條件獨立、沒有累積學習的基準假設。它刻意不模擬真實人在每次尷尬反向後的情緒、角色討論或距離變化,因此解析上是一個單一暫態的吸收馬可夫鏈。若研究者將來發現行人會隨失敗次數調整策略,便需要新增記憶狀態或逐輪改變 ;本文先建立的靜態基準才能成為檢查這些擴充是否有額外解釋力的比較對象。
5. Methodology — 研究方法
5.1 概念實驗的單位與可重現設定
研究的基本分析單位是一次仍然處於衝突狀態的雙人反應機會,並不是一位行人、一對招募的實驗參與者或一段實際街道影片。模型以兩人在全域左右方向上作出相反選擇作為停止條件。單位的選取既可讓結果與幾何等待分布直接對應,也限制了解釋範圍:我們分析的是假設性二元分流規則的效率,而非測試真實通道交通量。每條生成路徑相當於依據相同概率機制從初始衝突狀態開始,重複反應直至單獨一人改變方向。
研究以 、、 作為演示參數;這三個數值沒有經過擬合或調查,只為涵蓋雙人共同轉向、單獨轉向及同時停住的非退化情境。為方便把輪數轉化成一個可讀的時間尺度,另假設每輪持續 秒。這個換算屬純粹的模擬單位,不應跟心理學反應時間或行人步頻混為一談。所有無量綱分析和破局概率都不依賴 的實際取值,只有「秒」這一欄會線性隨之變化。
在模擬部分設定十萬條獨立合成路徑,NumPy 偽隨機種子為 2026101512。程式每輪分別抽取是否進入猶豫、是否使用共同線索,以及反向所需的共同或私人伯努利變數。已成功分流的路徑即時移出待處理集合,其餘路徑才參與下一輪。程序保留每條路徑的總輪數、雙人同時反向次數及雙人均不反向次數。這種直接生成聯合動作的寫法,比直接要求 NumPy 產生指定均值的幾何隨機數更接近機制定義,亦能核對理論推導的同步次數。
5.2 交叉驗證與誤差尺度
首先計算由獨立事件得到的三類聯合動作概率,並檢查它們相加為一。其次從單輪成功概率推導期望、變異數及尾部生存函數;對模擬所得 和 分別求樣本平均值,並以標準差除以十萬的平方根計算模擬平均的標準誤。由於輸入參數是完全指定的數學常數,這個標準誤只量度有限模擬次數產生的運算抽樣波動,並非對現實世界人群的信賴區間。
實作中包含若干不可省略的自我檢查:當 時,單輪成功概率應精確等於 0.5;當 時,兩人每次可反應均共用同一反向指令,成功概率應為零;在基準案例,單輪成功、雙人同翻及雙人均不翻的概率分別應為 0.18、0.36 和 0.46。另外,每條模擬路徑必須符合 ,其中 為成功前兩人皆未反向的回合數。最後一個恆等式是對每一步結果分類是否完整的嚴格核查,不依賴大樣本近似。
5.3 參數掃描與對照政策
敏感度試驗逐步提高 至 0.95,並分別選用 ;另固定 ,在不同共同線索強度下讓個別反向概率 從 0.05 變動至 0.95。這些掃描關注函數的整體形狀,而非只是報告單一點估計。第一種檢查相關性及共同凍結如何令等待增加,第二種檢查「每人愈努力轉向,越容易成功嗎」是否成立。掃描選擇只覆蓋模型可定義的非退化區域,接近完全同步的邊界會出現極大的期望,不能以不穩定的模擬平均值取代其解析極限。
最後設兩個與基準相比的改變機制。其一是「減少共用提示」:每個可反應回合額外有一半機會把原本共同的線索切換成私人獨立線索,令有效共同線索比例從 0.6 變成 0.3,個人邊際反向概率仍為 0.5。其二是「預先給角色」:一人保留原通道,另一人在可反應回合以 0.85 概率改變方向;兩人均無需推斷對方在當輪是否也會改變。這兩個機制是數學上的可行策略選項,不涉及公共道路的法律要求、安全認證或真實參與者受試。若它們在模型中較快,最多只證明指定轉移概率下的改善。
6. Mathematical and Computational Model — 數學與計算模型
6.1 三種聯合動作的精確機率
以 、 表示可反應回合 A、B 是否反向的伯努利指示變數。私人獨立模式下,二人恰好一人反向的機率是 ;共同模式下兩人的指示變數完全相等,因此「只得一人反向」這種互斥結果不可能出現。再乘上進入可反應模式的概率 ,得到單輪破局機率 :
雙人同時反向的機率記作 。在共同模式下,共用指令為反向的概率是 ;私人模式下則要求兩次獨立抽樣均為反向,概率為 。因此可得到:
兩人均維持方向的概率記作 。它可以由餘數 取得,亦可獨立推導為 。由於全部可能結果只包含一人翻、雙人翻、無人翻三種事件, 是每組有效輸入必須滿足的代數條件。這個分解也提醒我們,造成拖延的不是單一類型的失敗。雙人同翻在視覺上構成「尷尬莎莎舞」,雙人不動卻可能更接近停頓或等待訊號。
在 的基準案例,破局概率為 。共同模式內雙人同翻的機率比私人模式高,令無條件雙翻概率為 。剩餘無人翻的概率為 0.46。換言之,每個未分流回合,單是「兩人又同時踏錯側」的機率已達 36%,但仍有 46% 的回合完全沒有改變;兩個停滯來源不能由一個「同步」概念代替。
6.2 吸收馬可夫鏈與首次破局時間
按暫態 與吸收態 排列,轉移矩陣具有 概率 、 概率 ,以及 概率一。起始時 為從 到 的首次到達輪數,因為每次仍在 時有相同的破局概率,而且輪與輪之間按本模型獨立,所以 服從支持集為正整數的幾何分布:
若連續 次均未成功,路徑在此時仍屬暫態,生存概率即 。利用幾何級數或以尾和求期望,有 ,而 。在基準案例得到 輪,理論變異數約為 25.308642 輪平方,標準差約為 5.03077 輪。可見等待的標準差接近其平均值:即使參數完全固定,單次遭遇仍可能比平均長得多。這是機率分布本身的離散程度,未涉及任何人的性格差異。
把每輪抽象長度設定為 ,期望決策時間是 。若 秒,平均決策時間為 2.222222 秒。若假定每回合可以更快或更慢完成,這個秒數相應縮放,但每回合成功概率和同步反向次數保持不變。故本文在方法學上以無量綱輪數為主要結果,秒數僅作解說性換算。假如未來取得真實影片,反應回合的起點與終點必須事先定義,不能直接把影片幀數視為本模型的獨立反應機會。
6.3 長尾概率與極端相關極限
基準案例在十個回合後仍未完成分流的理論概率為 ,即約 13.7%。這不等於「有 13.7% 的真實街道相遇會尷尬四秒」;它只是在人為的 0.4 秒回合與固定條件下,十次都沒有單邊反向的數學概率。若把人們的臉紅程度或旁觀者的注視時間加入模型,必須另外假設尷尬效用隨回合增長的函數,不能直接從 得到心理評分。
當 從零接近一, 以 的速率趨近零;若 和 不變, 便按 發散。若 ,每次可反應時兩人必然接到相同命令:不是同時踏向另一側,便是同時不動。此時沒有任何會令兩人的世界通道不一致的轉移, 幾乎必然無窮大,不能再稱它是具有有限平均值的幾何分布。這個不可破局邊界是一個模型構造出來的吸收障礙;在現實中,人們可能突然說話、暫停、轉身或選擇第三條通道,因此不應把數學無限時間翻譯為實際無法通過。
6.4 同步反向次數及失敗類型的分解
設 為成功前發生雙人同翻的回合數, 為成功前發生雙人皆不翻的回合數。每次在 的反應均屬這兩種失敗或成功之一,而成功回合恰有一次,因此逐條路徑都有 。按第一步分解,:若第一步雙翻便先增加一次,若無人翻則沒有立即增加,成功則終止。重新排列得 ,所以 ;同理 。這是比單純描述幾何均值更精細的結構,將等待分拆成可直接由模擬核對的不同失敗種類。
在基準條件中 次,而 次,因此 。這意味著理論平均中的五點五六輪,只有兩輪是引人注目的同步折返,其餘包括沒有動作及最後成功的一輪。如果只記錄明顯的左右晃動而忽略凍結,便可能低估了決策總時長;如果只量度總等待而不記錄雙翻次數,便無法區分不同的尷尬行為樣式。這些可觀察量的分離,亦有助日後設計影片編碼規則。
更一般地,令 是成功前恰好 次雙翻的計數,將所有「無人翻」失敗積分消去後, 的概率分布亦可由每輪吸收機制推導。對其平均而言,成功前的雙翻總數由成功與雙翻概率比 控制,而不是由沒有動作的 直接控制; 增加可以把整段時間拖長,卻在固定 及 比例下不一定增加可見的同步反向次數。這提醒研究者在量測結果前應先決定要優化通過速度、最少方向改動,抑或兩者的加權組合,因為不同目標會選出不同策略。
6.5 為何個人努力程度不能單調改善結果
固定 、 時,破局概率正比於 。其一階導數為 ,在 變號:當每人由幾乎不願反向增至五成機率,兩人作出互補反應的機會增加;超過五成後,兩人愈常同時反向,互補機會反而下降。當 逼近一,兩人幾乎每個活躍回合都會同步翻轉,雖然人人看起來十分積極,但衝突依然保留。這是一種「個人反應強度與集體成功機率不單調」的純數學反例。
在 可變而兩人完全對稱的理想條件下, 最大化每次獨立線索下的互補概率,因而最小化平均等待。這不是說真實行人應該每次以擲硬幣決定是否閃開,更不等於走到車路也應保持五成轉身概率。真實步行包含路徑幾何與物理危險,會受到交通規則、通道側別及他人明確指示影響。研究揭示的是無組織二元決策中的一項結構性權衡:過度一致的行動,可在缺乏分工時不斷抵銷彼此努力。
6.6 異質反應者與相關係數的可行邊界
假若兩人原本具不同的反向傾向 及 ,在獨立條件下,一輪破局概率變成 。若再令翻轉指示變數具有協方差 ,破局概率便比獨立值少 ,再乘上活躍概率 。公式清楚顯示正向的共同變動傾向降低互補事件,負向的協方差則可能提高互補事件;但 不能任意取值,因為兩個伯努利聯合概率必須非負且每個邊際概率固定。本文數值實驗採用對稱同質、可直接生成的非負相關混合模型,避免在敏感度分析中把根本不可能存在的相關矩陣當成實際選項。
若某人先承諾維持原通道,另一人有反向概率 ,便不再需要對稱的相關結構,破局概率直接為 。相較之下,兩人皆按同一個可能反向的信號操作,甚至在每人邊際反向概率極高時也可能一再失敗。這個差異提供了後文比較協調規則的數學基礎,但也表明所謂「分工策略」的成效依賴單人是否能遵守承諾。若兩人都誤以為自己是應當保持方向的人,又會回到無人動作的停滯狀態。
7. Results — 研究結果
7.1 基準案例的解析值與合成模擬
研究首先依固定參數求出三種聯合反應事件的精確概率,再以十萬條模擬路徑進行獨立的事件級交叉檢查。在合成案例中,理論期望等待為 5.555556 輪,模擬平均為 5.54109 輪,差異約 0.01447 輪。模擬平均的標準誤約為 0.01595 輪,兩者距離不到一個標準誤,符合有限樣本計算波動的合理程度。這項一致性支持程式與解析機制之間沒有明顯實作差錯,但無法證明模型與現實的人類避讓行為一致;兩者都是由同一個人工機制推導或生成的數字。
在相同條件下,基準理論每輪破局概率為 0.18,雙人同時反向概率為 0.36,雙人均不反向概率為 0.46。這三個數值也構成模型的一次完整機率預算:在每個尚未解決的回合,超過八成可能仍然維持兩人相同通道的衝突狀態。相較於外觀上最容易被注意的雙翻,無人反向其實佔有更大比例。故如要設計真實觀察編碼,不應只計數左右晃動;凍結回合、停步時間與雙方同時折返,皆需有可以區分的標籤。
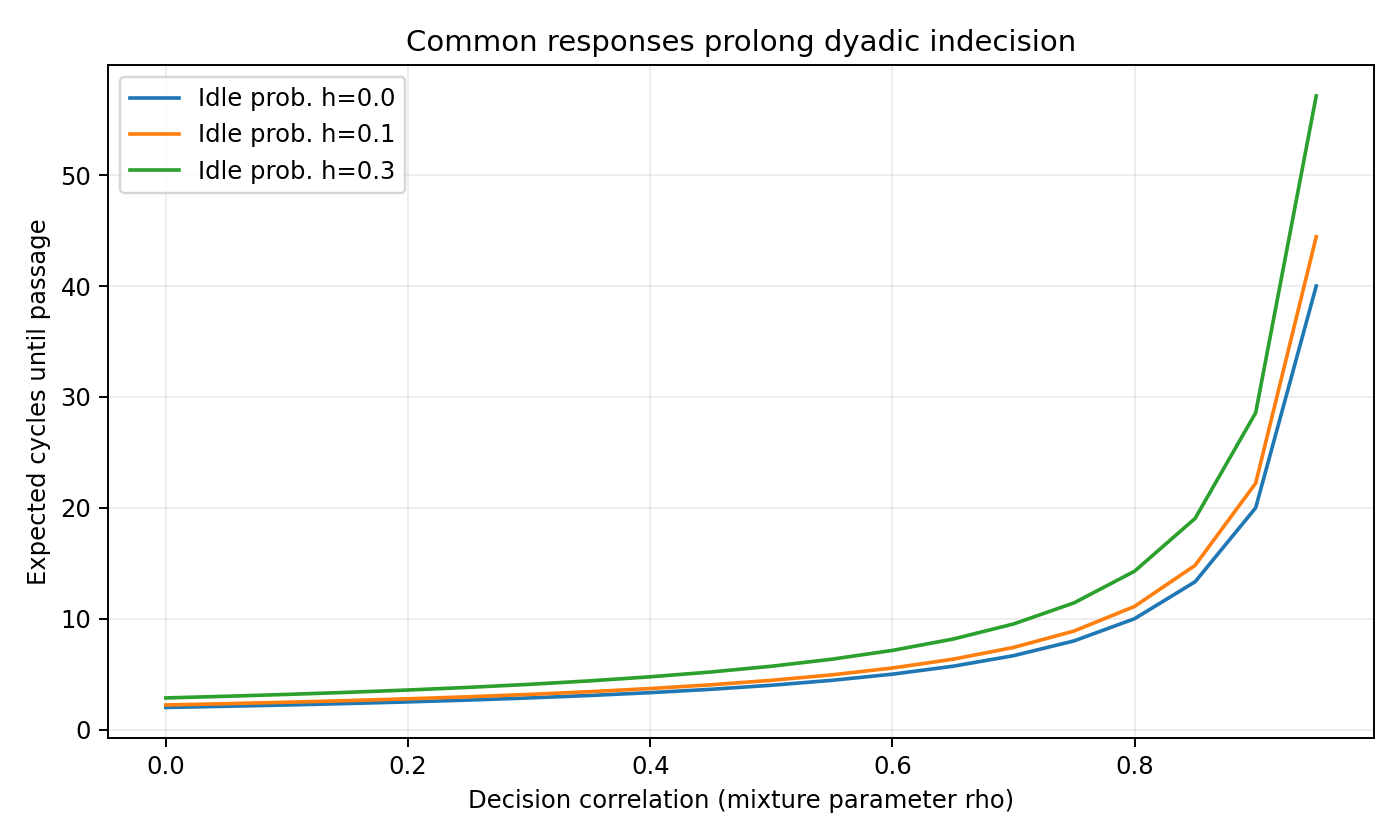
圖 1. 橫軸為模型中兩人共用翻轉命令的混合機率 ,縱軸為平均分流所需反應輪數。三條曲線固定個人反向概率 ,分別設定猶豫概率 。來源為本研究精確公式與 data/coupling_sensitivity.csv;圖中數值不是實驗參與者的平均值。
圖一可見,將 逐漸推近一會令等待迅速增長,而且較高 會進一步放大所有相關水平下的平均回合數。這不是兩個心理因素間已被實驗證實的交互作用,而是分母 同時受兩種機制縮小的必然代數後果。當其他參數不變,若 增加但相關不變,時間只按 比例拉長;若 接近一,則可能出現急速發散的非線性觀感。曲線本身是模型的敏感度剖面,不能用來對某個校園走廊的實際通行效率作定量預報。
7.2 幾何尾部:長時間並非稀有事件的絕對證據
基準條件下,理論上十輪仍未分流的概率是 0.137448,十萬條人工路徑得到約 0.13531。這兩個數值的差別約為 0.00214,與十萬次二元事件比例的典型抽樣誤差屬同一量級。若只觀察單一特別尷尬的事件,很容易由主觀時間感推測雙方的協調能力「非常差」;幾何尾部卻顯示,即使每輪參數不變,仍會自然出現少數遠長於平均的路徑。特殊事件能否反映穩定差異,必須依靠多次獨立觀測及合適的分層模型,不能由單次經驗推論。
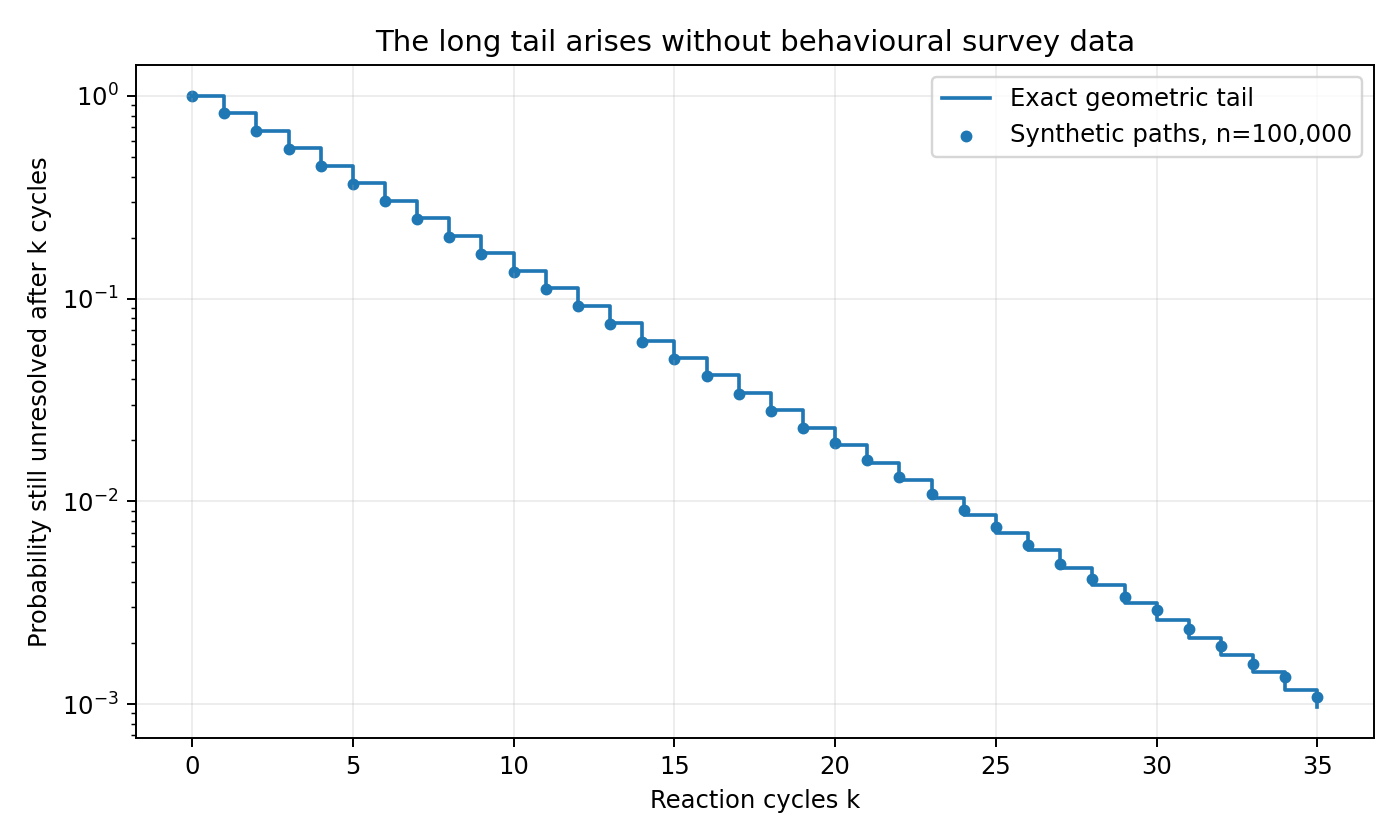
圖 2. 橫軸為已經過的反應輪數,縱軸以對數尺度表示尚未分流的概率;階梯為幾何分布精確生存函數,點為固定種子十萬條合成路徑的相對頻率。使用對數尺度可觀察尾部而不把低機率事件完全壓到水平軸,並非表示尾部服從冪律;來源為 data/tail_comparison.csv。
圖二的理論曲線在半對數座標下近似直線,是幾何生存函數對數隨回合數線性下降的結果。要特別避免將本圖稱為「重尾分布」的證據:幾何分布其實具有指數衰減尾部,不屬一般概率論所稱的重尾類別。本文說的「長時間風險」只表示相較平均值仍存在非零的多輪延遲概率。若將來觀察到比幾何分布更慢的尾部衰減,才可考慮引入人群異質性、持續相關、個體學習或外部環境變化;本研究沒有足夠資料去證實這些機制在現實中成立。
7.3 同步反向與凍結:兩種不同的失敗
一萬條或十萬條模擬中都可能出現雙人同時向左、又一起折返的醒目片段,但定量問題不應只在這些具戲劇效果的片段停留。精確模型給出成功前同步反向平均兩次;十萬條路徑得到 1.99652 次。程式亦逐條驗證總反應輪數等於同步雙翻數、共同未翻數再加一次成功回合,避免把成功回合重複計算。對於一個只看見雙方往返的旁觀者而言,兩次同步折返似乎已經足以尷尬,但其中是否包括長久的無人行動,會影響最終事件的實際時間。
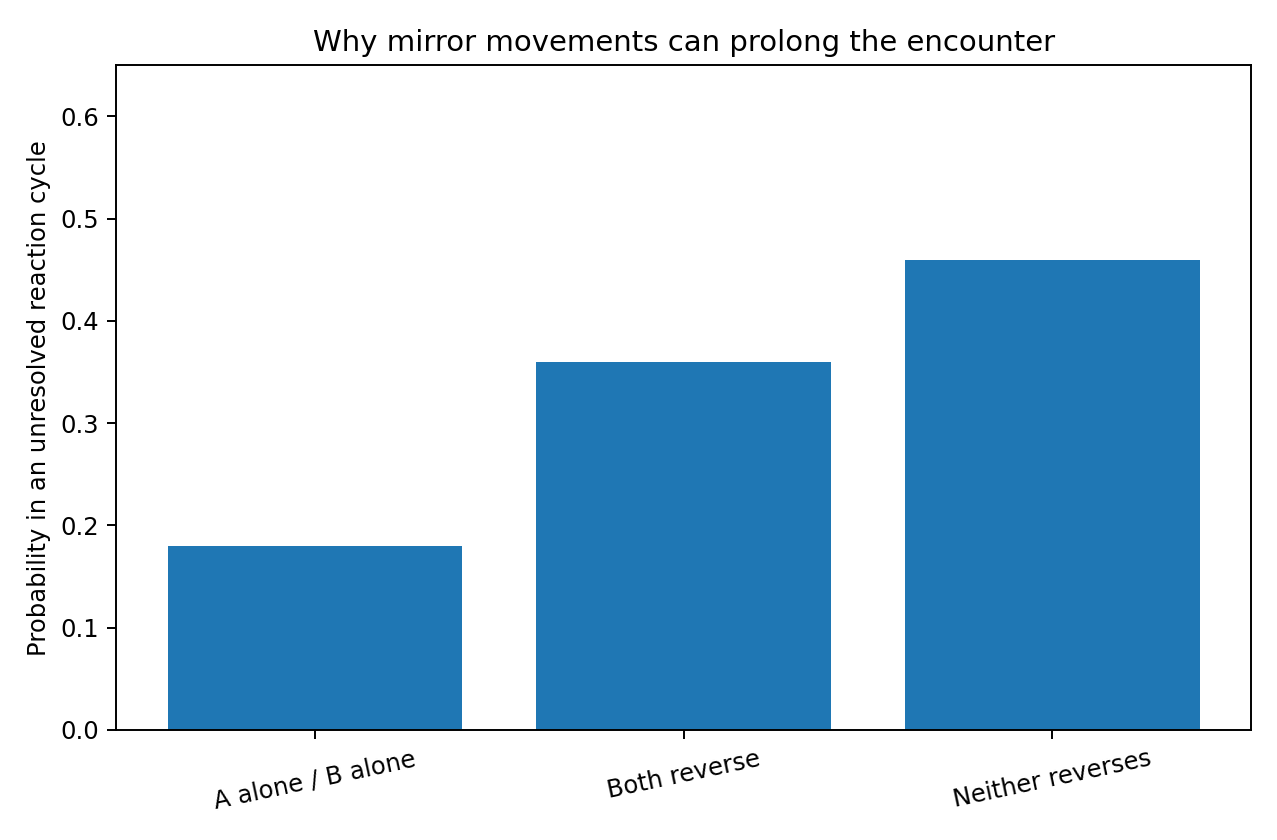
圖 3. 三根柱子分別表示單人反向(成功)、雙人反向(衝突維持)及雙人均不反向(衝突維持)。參數為 ,高度依次為 0.18、0.36、0.46。圖表由已推導的聯合概率構成,旨在避免把所有失敗抽象地統稱為「大家太同步」;資料來源為 analysis.py。
如果增加共同線索比例,同翻事件的相對重要性會變大。特別是在 接近一時,共同線索及私人線索都傾向讓兩人同時反向,致使「積極調整」的頻率和「真正破局」的頻率分道揚鑣。相反,在 接近零時,無人反向成為主要停滯原因。這兩個極端即使帶來很相似的平均等待,也可能需要完全不同的介入策略。從研究設計角度看,任何只有單一延遲總分的問卷或觀察表,都可能無法識別究竟是哪種機制增加等待。
7.4 不同協調規則的解析比較
假設決策者希望縮短固定模型內的分流等待,最直接的方法是減少共同命令。當保留 並將共用比例由 0.6 變成零,獨立決策的破局概率增加至 0.45,平均等待由 5.5556 降至 2.2222 輪。若只將原有共同提示的一半改為私人獨立提示,有效比例為 0.3,單輪成功概率為 0.315,平均等待變成 3.1746 輪。這些對照使「減少錯誤共同動作」具體化為可計算的成功率變化,也避免把所有改變都歸功於抽象的禮貌教育。
再考慮一人保持原通道、另一人於活躍回合有 0.85 機率反向的設定。此時成功率為 ,平均等待僅約 1.3072 輪,在採用 0.4 秒換算時為 0.5229 秒。相較於原基準的 5.5556 輪,所需平均回合數降低約四分之三。然而這個比較更換了兩人的反向行為規則,也更換了其中一人的有效反向概率;因此不能聲稱減少時間完全由「角色分配」這一抽象概念單獨造成。清楚報出控制機制和參數,才不會誤把條件比較寫成實證因果效應。
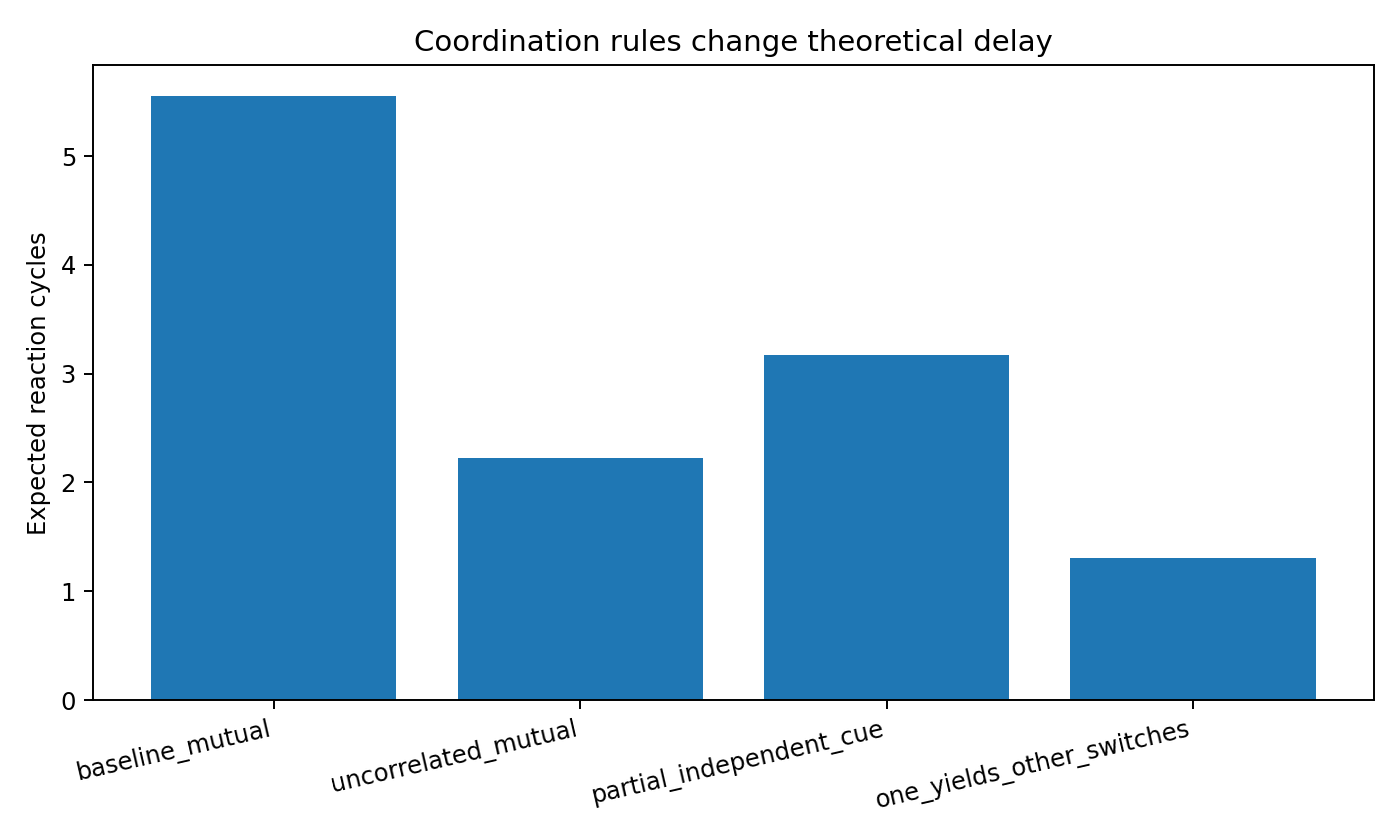
圖 4. 柱狀比較基準共同反應、兩人獨立反應、部分降低共同線索及指定單人保持通道等四個假設方案。縱軸為平均回合數,非實測秒數;數據由精確公式得到,見 data/interventions.csv。改變規則的結果屬不同理論機制間的條件比較,沒有任何人類參與者接受干預。
7.5 反應概率的 U 形效率曲線
對稱模型在 時最容易互補,而 向零或一的任一端移動,都會令等待增加。圖五把這個數學結構具體顯示:在多個相關程度下,最小值均落在中央,相關程度提高則將整條等待曲線抬高。這個 U 形曲線不代表現實行人的「最佳左右步頻」等於某個固定的五成數值;其中的 是每回合反向的抽象概率,而非每秒步數、肌肉激活程度或移動速度。只有在模型的觀察定義與現實測量一致時,才可嘗試從軌跡資料估計這個變數。
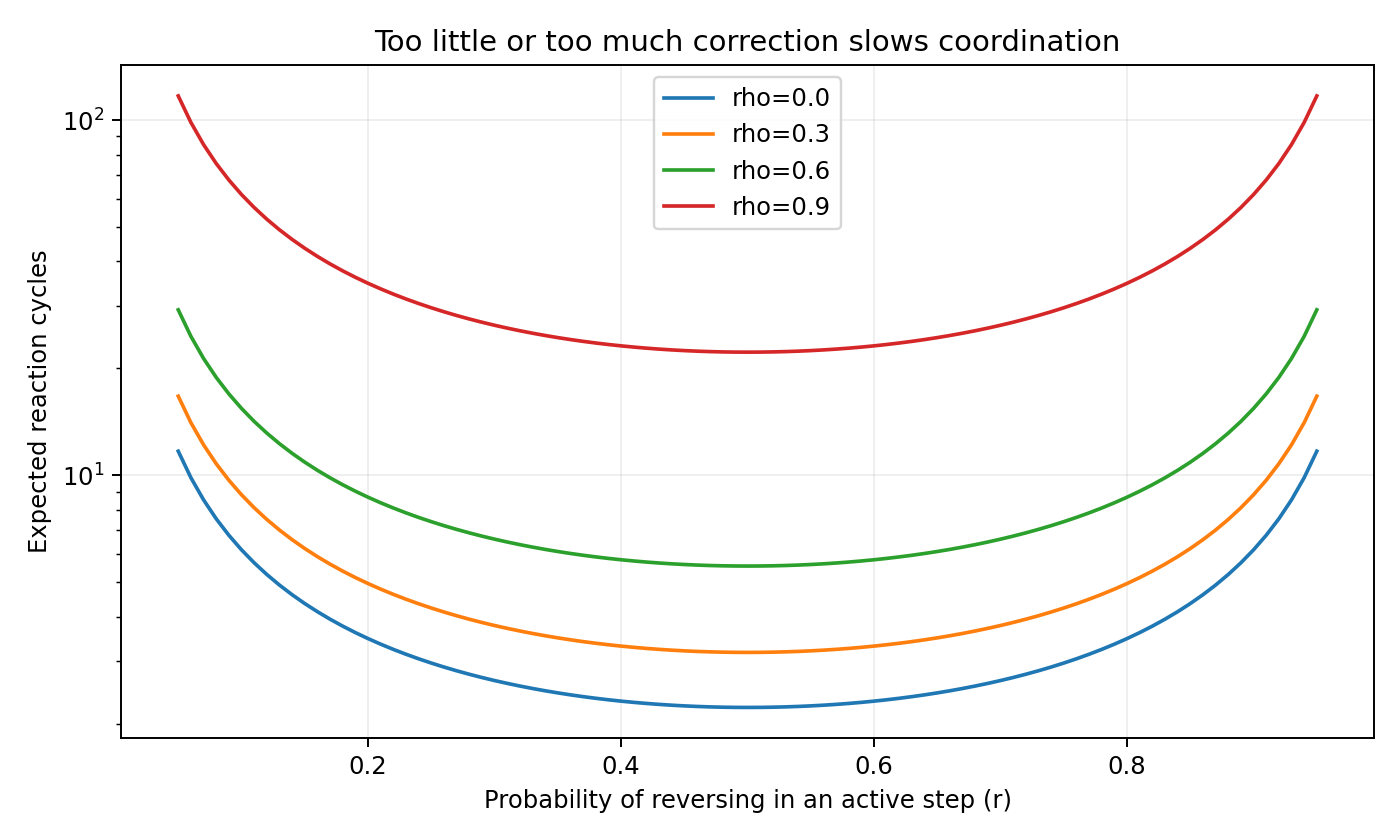
圖 5. 橫軸為活躍回合中每人翻轉通道的邊際概率 ,縱軸以對數尺度表示理論期望輪數;曲線比較四種 設定,固定 。圖形直接顯示 的中間最大性和相關因子的縮放作用。來源為 data/reversal_sensitivity.csv 及 analysis.py 的較細密繪圖格點。
H1 至 H3 的支持程度可以明確區分。H1 對指定的固定參數模型是解析定理,並由敏感度曲線核對;H2 的精確式及合成模擬相互吻合;H3 是一個微分最適化結論。H4 所顯示的等待降低,同樣可以在人工模型內驗算,但它還不足以獲得外部安全有效性證據。把這四種命題都寫成「已證實某種人類心理現象」會逾越資料的性質,亦使論文無法接受實證讀者的合理質詢。
8. Discussion — 討論
8.1 同步並非必然意味缺乏智慧
最容易產生誤解的結論,是把模型中的高相關導致慢速破局描述成人際理解造成的災難。實際上,兩人共享某個不完整提示,可能是在努力互相觀察,也可能只是同步踏腳或遵從相同文化規範。本文的特定模型讓共用提示同時指向相同世界通道翻轉,因此才會構成互補反應失敗。如果提示給出的是清楚的角色分工,例如一人停止而另一人通過,共享同一個資訊反而可以提升效率。由 Murakami 等(2022)的實驗背景可知,預測能力本身有助協調;故不應把模型中的共同隨機源與真實行人的互相理解一概混為同一概念。
這項界線亦決定可用的實際建議。模型並不鼓勵行人在狹窄通道故意忽視對方或隨機大幅變向。真正可取的工程問題,是能否建立不易引起兩人同時修正的互補訊號,例如明顯且安全的方向意圖、單向通行標記、適當的靠邊約定或低速機械人的先後優先序。不同場合需要考慮身體距離、步速、視野及行人權益;本文沒有測量任何一項現實因素,故只可以提出待驗證的設計假說,不能直接發布道路安全操作規程。
8.2 為何「大家都停住」和「一起轉向」應分開治理
假設觀察到兩人花了五秒才能讓開,表面結果一樣,原因卻可能不同。第一種情境是兩人相互推讓,但誰也沒有做出明確動作;第二種情境是兩人不斷交換原本的左右位置;第三種情境可能是走廊寬度根本不足,無論怎樣轉都不易通過。前兩種情況在本文模型中分別對應無人翻及雙人翻,第三種則超出模型的二元通道抽象。若只用總通過時間評估協調品質,便會讓這三個機制在統計上混淆,令干預措施失去針對性。
因此模型提出一個可以在未來真實觀察中檢驗的分類方案:在每段互動中標示是否存在相同世界通道、兩人改變側向意圖的相對次序、是否恰好一人改變,以及每次改變前的停頓長度。分類後可以估計每輪發生三種聯合動作的相對頻率,再比較幾何等待模型的預測分布。若資料顯示不同回合的成功率隨時間上升,便表示個體有學習或角色建立過程,不能再使用固定 的幾何假設。這種可被觀察推翻的設計,才是簡化模型在實證研究中的真正用途。
8.3 與行人自組織及人機共行的連結
行人自組織研究常展示沒有中央指揮時,局部互動依然能形成順暢的交通模式。但局部規則也可能具有失敗的吸收或暫態結構,例如兩人同時採取同一類補救動作而令幾何關係保持不變。本文用一個極小的馬可夫模型,把自組織系統中「局部協調未必立即達成全局目標」的思想具體化。若把其中一位行人替換成低速服務機械人,控制者便可以設計明確的保持通道或讓路狀態,並在觀察到連續同步移位時改變策略,而不用只把每次未通過當成獨立感測失誤。
然而在機械人應用中,選擇哪側通行需要使用地圖、預測軌跡與最小安全距離,不能僅憑兩個抽象通道標籤決定。機械人亦可以倒退、停車或利用燈光顯示意圖,這些控制動作都可能比二元翻轉更重要。Siebinga(2025)研究的 sidewalk salsa 模型提供了相關的交互作用框架,本論文的價值在於其精確小模型可作為診斷或單元測試:當兩個控制個體受同一命令影響時,程式是否仍能識別互補性缺失?若答案是否,便應修改決策架構,而不是僅僅讓馬達轉得更快。
8.4 研究指標與日常直覺的衝突
「大家都很想讓」與「大家很快讓開」分別描述個人動機與聯合結果,不能互相代替。人可以連續採取善意的行動,但彼此動作的時間與方向關係,才決定動作能否在同一空間中互相配合。從概率論角度,兩人同時反向所帶來的失敗並無道德意味;它只是二元狀態下保留原有相等關係的操作。這個小型例子把博弈中的協調困難、訊號的共同性與隨機首達時間連結起來,提供一個易於向跨學科讀者說明的機制。
不過模型目的並不是否定禮讓的價值,也不是宣稱雙人同步一定令人尷尬。真實兩人可能會笑著停下互相示意,而這種社交互動本身是積極的禮貌溝通;亦可能因視覺障礙、身體行動限制或路徑不安全而需要更多時間。單靠短時間的通過效率,不能完整評價人際互動是否恰當。量化模型能告訴我們在特定控制目標下何種規則較有效率,卻不能替社會規範、無障礙設計或情境判斷作最終價值選擇。
9. Limitations — 研究限制
9.1 二元通道的幾何代價
現實中行人具有連續位置與速度,不會在每輪由一條離散通道瞬間跳到另一條;兩名行人也可以側身、減速、繞行,甚至用手勢清楚指定方向。本文把所有連續軌跡簡化成兩個左右標籤,並以「是否不同通道」作為成功事件,因此忽略了實際間距是否足夠、是否存在牆壁障礙、對面是否有第三名行人,以及身體偏轉速度能否在剩餘時間完成。若用本模型建構安全關鍵的機械人導航,必須另外加入動力學約束、碰撞檢測及保守的安全區域。
9.2 不可識別的心理參數
模型 是在可反應回合中使用共用伯努利命令的混合機率,不是對任一可觀察心理變數的直接測量; 代表共同凍結,也沒有被驗證等同緊張、尷尬或猶豫性人格。單由等待分布估計到 ,一般不能唯一反推出 、 及 三者:同一個破局率可以來自許多不同參數組合。這是統計上的可識別性問題。若要分辨機制,需要另記錄兩人是否同時翻轉、凍結與單人反向等聯合事件,而不是只蒐集總耗時。即使有了事件頻率,也需要處理測量誤差與個體異質性。
9.3 固定回合與不存在的學習
每個回合在模型中具有獨立相同的抽樣機制,因此一個人在連續三次和對方撞向同側之後,下一次依然按完全相同的 行動。現實的人可能學會只要停住,另一人便會改道;也可能因緊張而加大左右幅度。若成功率隨失敗次數增長,實際等待分布會偏離幾何;若同一對人存在長期共用節奏,回合之間的相關又可能令尾部變得不同。本文沒有設計這些延伸模型,故不能把幾何形狀視為現實世界已經確定的等待規律。
9.4 模擬驗證的邊界
十萬條合成軌跡能夠檢查程式與精確公式有沒有嚴重分歧,卻沒有能力自行驗證參數是否接近真實人群。標準誤只反映伪隨機路徑數有限,不是推算人流條件變動的總不確定性。圖一至圖五由預定機制生成,並沒有任何外部測量點,因此圖中的曲線完全一致也不能稱為實證擬合成功。正文引用的外部行人研究確實有招募參與者或搜集真實資料,但它們的原始資料未被本文重新分析,這份論文不能借用它們的研究設計來提高自身合成結果的證據等級。
10. Conclusion — 結論
本文把尷尬的「你讓我、我讓你、大家又站在同一側」化為兩人二元通道的首次協調問題。在固定邊際反向概率下,共同提示增加會提高雙人同時翻轉的比例,而成功只出現在恰有一人翻轉時。因此當兩人積極程度相同,相關性愈高,平均破局等待可能愈長。基準人工案例的精確成功概率為 0.18,等待為 5.556 輪;十萬條合成路徑得到 5.541 輪,成功前同步反向平均接近兩次。若減弱共同線索或指定互補角色,則在相關模型內能縮短期望等待;這些比較只具條件式數學意義,未證明真實行人的普遍行為。
更關鍵的是,模型將兩種截然不同的拖延分開:雙人同時變向造成可見的往返振盪,兩人都不行動造成凍結。只報延遲或單次相遇的尷尬程度,均難以辨認兩者相對作用。研究提供了可檢查的聯合事件定義、精確概率推導、公開固定種子的程式與多圖敏感度結果。荒謬的題目由此成為一種嚴格的計量提醒:在互相依賴的系統中,每個人多做一步,未必等於整個系統前進一步。
11. Future Research — 未來研究方向
下一階段可建立可觀察的人體運動編碼規則,將雙人相遇影片依照左右移位、反應相對先後、停步與最小間距標註,再用事件級數據估計每輪聯合反應概率。若有足夠資料,可比較兩階段馬可夫模型、具有策略記憶的半馬可夫過程、不同人之間的階層隨機效應模型,以及依相互距離逐步更新反應概率的連續時間模型。這些方法能檢驗本研究固定回合假設何時被系統性推翻,亦可分辨哪一類動作才真正延長避讓過程。
另一個方向是在受控的倫理許可環境中,讓雙人事前獲得明確且安全的通行側別提示,比較沒有提示、雙方接收相同含糊提示,以及雙方接收互補明確提示的結果。研究應預先指定主要指標,包括決策時間、最小物理間距、側向變更次數和行人主觀舒適度。若未能確保通道與參與者安全,便不能只為了測試尷尬事件而故意誘發碰撞風險。對公共場地或機械人導航的建議,必須以實驗、倫理、安全約束及環境設計為基礎,而不是把本論文的玩具模型當作現成標準。
最後可把兩個二元通道改成三條以上可行通道,引入非對稱反應時間、轉身慣性及明確訊號的可靠度。較大的狀態空間可能需要吸收馬可夫鏈的基本矩陣、隨機模擬或最優控制演算法;分析仍應保留這裏的原則:先說清楚成功事件,再分開個別意圖與聯合結果,然後檢查計算與觀察資料是否支持結論。只有這樣,「擦身而過還要跳莎莎舞」的笑話,才可以被轉化成可以被他人真正重做的科學問題。
References — 參考文獻
Helbing, D., Buzna, L., Johansson, A., & Werner, T. (2005). Self-organized pedestrian crowd dynamics: Experiments, simulations, and design solutions. Transportation Science, 39(1), 1–24. https://doi.org/10.1287/trsc.1040.0108
Helbing, D., & Molnár, P. (1995). Social force model for pedestrian dynamics. Physical Review E, 51(5), 4282–4286. https://doi.org/10.1103/PhysRevE.51.4282
Honma, M., Koyama, S., & Kawamura, M. (2015). Hesitant avoidance while walking: An error of social behavior generated by mutual interaction. Frontiers in Psychology, 6, 1013. https://doi.org/10.3389/fpsyg.2015.01013
Karamouzas, I., Skinner, B., & Guy, S. J. (2014). Universal power law governing pedestrian interactions. Physical Review Letters, 113(23), 238701. https://doi.org/10.1103/PhysRevLett.113.238701
Moussaïd, M., Helbing, D., & Theraulaz, G. (2011). How simple rules determine pedestrian behavior and crowd disasters. Proceedings of the National Academy of Sciences, 108(17), 6884–6888. https://doi.org/10.1073/pnas.1016507108
Murakami, H., Tomaru, T., Feliciani, C., & Nishiyama, Y. (2022). Spontaneous behavioral coordination between avoiding pedestrians requires mutual anticipation rather than mutual gaze. iScience, 25(11), 105474. https://doi.org/10.1016/j.isci.2022.105474
Siebinga, O. (2025). A model of the sidewalk salsa. In 2025 IEEE International Conference on Systems, Man, and Cybernetics (SMC) (pp. 7298–7305). IEEE. https://doi.org/10.1109/SMC58881.2025.11342453
Appendix — 附錄與重現資料
所有研究的概率是解析推導數值或由 analysis.py 直接生成的合成模擬。data/summary.json 保存參數、隨機種子、精確期望、模擬均值及標準誤;tail_comparison.csv、coupling_sensitivity.csv、reversal_sensitivity.csv 和 interventions.csv 分別保存不同圖表所需的中間結果。圖一至圖五全部由同一程式產生,可執行 python3 analysis.py 重建;參考文獻來源的查證範圍見 Reference_Check.md。本論文沒有任何真實街道人流錄像、參與者資訊或問卷資料,所有合成輸出均不可被再次標示為現實測量。