摘要
兩名陌生人在狹窄通道迎面相遇,往往都希望表現禮貌,卻可能同時停下、同時起步,甚至反覆朝相同方向閃避。這種微小而常見的互動揭示了個體善意與集體效率之間的潛在張力。本文提出「互讓僵局悖論」(Mutual-Yielding Deadlock Paradox)作為待檢驗的條件性假說:在缺乏共同優先規則、行動相互預測不充分且決策同步的情況下,增加雙方禮讓傾向未必縮短通行時間,反而可能提高重複協調成本。本文先以二人二行動重試模型推導成功通行機率、預期重試次數、失敗成本與社會最適通行意願;再以共同訊號的混合模型討論行動正相關的影響,並分析明確先後次序所能帶來的效率收益。主要數學結果為:若雙方每回合各自以機率 p 主動通行、兩種同向決策分別產生正成本 C 與 Y,則預期額外延誤在 p*=√Y/(√C+√Y)處最低;當正相關程度趨近完全同步時,理論延誤會急劇上升。數值結果全部來自事前聲明的示範參數與固定種子模擬,不代表實際人群的平均行為。本文提出可預註冊的行人實驗與統計檢驗方案,並指出禮讓本身具有關懷、安全與公平價值,不能僅憑延誤最小化評價社會行為。
關鍵詞:互讓僵局;社會協調;反協調博弈;行人互動;禮讓規範;隨機重試
一、引言
在電梯門口、走廊轉角、狹窄店面入口或兩人只能擇一通過的空間,經常可以觀察到一種帶有幽默意味的社會互動:甲伸手示意乙先行,乙也立即回以同樣手勢;甲以為乙不動而向前踏步,乙亦剛好起步,兩人再次停下。儘管雙方均可能具有合作動機,通行效率卻下降。此處所謂「互讓」,既可能表示主動把通行機會讓給對方,也可能包含猶豫、觀察及對他人意圖的猜測,不能一概歸因於人格上的禮貌程度。
這個現象涉及一項重要區分:「希望對方得到好處」不等於「雙方知道如何分配行動角色」。在需要一人前進、另一人暫停的時刻,雙方若採取相同動作,便可能出現局部協調失敗;若採取不同動作,通行即可完成。此一策略結構與反協調(anti-coordination)問題相似,但真實行人避碰並非純粹離散選擇,而是持續、可預期與可修正的運動過程(Olivier et al., 2012;Murakami et al., 2022)。
本文的研究問題有三個。第一,假設陌生人對彼此行動缺乏有效溝通,過高的共同禮讓傾向是否可能延長等待時間?第二,當雙方的動作受同一視覺或情境訊號驅動,彼此同步是否可能產生額外延誤?第三,在不要求任何一方永久失去優先權的情況下,明確手勢、交通慣例或輪流規則是否足以減少「兩人都很客氣」所造成的僵局?
本文的貢獻是以明確的重試成本區分「雙方都進」和「雙方都讓」,推導條件性的最佳行動比例,並以可檢驗的相關決策機制分析同步風險。研究屬形式化概念模型,不主張在現實中已發現新的普遍社會定律,也不把數學模型當成對所有文化或無障礙情境的規範建議。
二、相關文獻與研究定位
2.1 行人避碰是一種持續的雙向調節
Helbing 與 Molnár(1995)的社會力模型把行人速度與位置調整表述為多種動機作用下的動態系統,展示局部互動如何產生群體自組織。Moussaïd 等人(2009)以控制實驗研究人群中的自組織及行為機制;Moussaïd、Helbing 與 Theraulaz(2011)進一步以視覺導引規則解釋速度與方向選擇。這些成果表明,行人可根據對他人位置和未來路徑的判斷作出連續調整;它們並不直接支持「禮讓越多就會越慢」的因果命題。
Fajen 與 Warren(2003)描述行人避開障礙物的行為動力學;Olivier 等人(2012)在雙人行走任務中利用最小預測距離研究相互避碰,指出雙方會提前調節運動。Murakami 等人(2022)的實驗尤其相關:當一人的注意受到干擾、難以相互預測對方行動時,通行協調變差;單純遮蔽凝視資訊卻未產生同樣的效應。這提示「預測對方將做甚麼」可能比「是否直接對視」更接近協調的核心。
最新的雙人正面避碰研究亦使用成本效益框架分析不同接近距離下的方向調整與行為階段(Xuan et al., 2026)。本文與此類研究的差別在於分析尺度:該研究關注連續運動軌跡和安全—動作代價,本研究則將極短時間內的「進/讓」視作一個可重複的局部決策事件,尋找一般性的等待成本與角色分配條件。這是建模角度的補充,並不足以聲稱首次解釋行人互讓。
2.2 協調、慣例與共同資訊
Schelling(1960)指出,利益相容的行動者仍可能因欠缺共同焦點而無法協調。Lewis(1969)把社會慣例理解為反覆出現的協調問題中逐漸形成的行為規則。Crawford 與 Haller(1990)進一步探討反覆協調博弈中如何利用先例形成可持續的策略。在雙人通道情境中,靠右通行、先到先行、入口外側者先讓或單一明確手勢,都可能提供共同焦點;但其安全性及合理性取決於當地規範與現場空間。
Aumann(1974)的相關策略框架表明,兩人的選擇可以由共同訊號協調;然而「正相關」不等於「良好協調」。假如共同訊號令雙方採取相同動作,問題可能惡化;若共同訊號能分配互補角色,反而可能使成功率接近一。本文因此區分同動作同步與異動作協調,避免把所有社會影響都概括為從眾。
2.3 禮讓的社會意義不等於時間成本
Cialdini、Reno 與 Kallgren(1990)區分對行為是否被認可的命令式規範(injunctive norms)與對多數人實際怎樣做的描述式規範(descriptive norms)。Fehr 與 Schmidt(1999)展示公平考量如何改變標準自利模型中的互動結果。這些文獻提醒研究者:禮讓可能反映避免冒犯、關懷弱勢、維持公平或追求互惠,未必是「害怕向前」的單一心理變數。Richardson 等人(2007)亦證明人際動作會出現有意和無意的協調型態,但其搖椅研究不應被直接當成行人互讓的證據。
現有文獻為行人預測、社會慣例及協調問題提供堅實基礎;本文尚未找到足以直接估計日常「互讓僵局」流行率及其禮貌因果效應的代表性資料。因此研究將「禮讓偏好造成額外延誤」列作待檢驗推論,而非既成事實;本文所有具體數字均為數學推演或模擬示例。
三、互讓僵局悖論的理論框架
3.1 現象的操作性定義
考慮一處短時間內只容許一人佔用的局部通行瓶頸。兩名行動者 A 和 B 可選擇「進」(G:嘗試取得當前通行權)或「讓」(Yd:暫時放棄通行權)。如果一人進、一人讓,則該次局部協調成功;若兩人同進,可能需要突然煞停、路徑修正或再次試探;若兩人同讓,則出現無人通行的空白。這裏的 G 不等同魯莽行走,亦不假定兩人同進必然發生碰撞;成本只代表處理策略衝突所需的時間。
「互讓僵局」的最小定義為:雙方在有限時間內反覆作出相同的「讓」決策,導致本可由互補決策解決的通行事件延遲。「雙進僵局」則是同樣的反協調失敗,但具有不同安全和動作代價。本文使用「禮讓傾向」q 表示一輪決策中選擇讓的機率,並令 p=1−q 表示選擇進的機率。q 只是一項情境性的行動機率,不是人格量表。
3.2 基本假設與可反駁命題
基本模型作以下限定:同一事件只有兩名主要行動者;兩人可以相互察覺;每輪有相同長度的決策窗口;成功條件是一進一讓;失敗後可重新選擇;各輪的基本行動機率不隨過往失敗改變;失敗成本非負;未明確分配通行權;沒有其他行人突然加入;本文先不計安全事故造成的極端尾部損失。這些假設有利於解析解,但現實中的反應學習、年齡差異、障礙通行和路徑寬度必須另外測量。
命題 H1(禮讓非單調性):在對稱、獨立且重試成本皆為正的條件下,額外等待時間相對禮讓機率呈 U 形;完全主動或完全禮讓均可能造成無限重試的模型極限。命題 H2(成本非對稱):當同進的代價 C 大於同讓的代價 Y 時,社會最適的主動比例小於一半;當兩者相等時則為一半。命題 H3(同向同步懲罰):在其他參數不變時,增加雙方作相同決策的共同訊號比率會增加預期延誤。命題 H4(互補規則收益):一項成功指派不同角色且執行時間較短的明確規則,可降低預期延誤。這些命題可透過隨機分組的行人協調任務檢驗;若數據顯示穩定單調、強同步仍無延誤,或手勢並無幫助,將構成反證或要求修訂假設。
3.3 區分三種「好意」
第一種好意是對他人利益的偏好,例如希望長者或推嬰兒車者先過;它可能有正面福利效果,即使增加時間。第二種好意是對社會評價的顧慮,例如害怕搶先顯得失禮;它可能提高雙方讓步的頻率。第三種好意是有效地協助協調,例如清楚指向通行方向並等待對方回應;它實際上降低角色不確定性。只有第二種偏好在特定情形下可能成為本文提出的悖論機制;把所有禮讓視作低效率會產生錯誤的價值判斷。
四、雙人重試協調的數學模型
4.1 行動矩陣與基本機率
設每輪 A 與 B 獨立以機率 p 選 G,以機率 1−p 選 Yd,兩人的機率相同。選擇(G,Yd)或(Yd,G)時立即協調成功;選擇(G,G)時須付出 C 秒額外處理時間,選擇(Yd,Yd)時須付出 Y 秒額外等待時間。C>0,Y>0;共同通行所需的基準時間 T₀ 不計入重試成本。矩陣中的「成功」只代表局部角色清晰,仍須確保實際安全距離。
| A 的行動 | B 選擇進 G | B 選擇讓 Yd |
|---|---|---|
| 進 G | 失敗;雙進處理成本 C | 成功;額外成本 0 |
| 讓 Yd | 成功;額外成本 0 | 失敗;雙讓等待成本 Y |
單輪協調成功率是兩種互補結果的機率和:
因此兩人均採用 p=1/2 時,單輪成功機率最高,等於一半;在 p 接近零或一時,成功率接近零。若每次失敗後機率完全不變,直到首次成功前的總輪數 N 服從成功率 S(p) 的幾何分布。
式(2)是行動輪數而非時間。若每輪還包含固定觀察時間,須另行加入;不應把成功輪數直接當作通行耗時。當 p 為零或一,模型沒有成功事件,因此後續期望值只在開區間討論。
4.2 含失敗時間成本的期望延誤
令 D(p) 為從開始第一次決策至最終通行所累積的額外失敗時間,其期望可用一階遞迴表示:第一輪發生雙進的機率為 p²,發生雙讓的機率為(1−p)²,兩者的失敗都會回到相同狀態;成功則不增添延誤。
移項後得到本文的核心「互讓延誤函數」:
式(5)指出雙進和雙讓造成兩個方向相反的成本:p 上升會增加同進衝突負擔,p 下降則增加同讓停滯負擔。二者的相對重量並非由道德上的「禮貌」決定,而是由當地空間、速度和重新選擇所需的時間 C、Y 決定。完整預期通行時間為 T₀+E[D|p];如果每次成功的物理通行時間也與 p 有關,必須擴展模型。
4.3 社會最適主動比例
對式(5)微分可得:
令一階導數為零,即 C/(1−p)²=Y/p²。由於 C、Y、p 與 1−p 皆為正,可以取正平方根並整理為:
式(8)嚴格為正,故此臨界點是開區間內唯一全局最小值;將式(7)代回式(5),最低平均額外延誤為:
這個根號形式顯示兩種失敗成本都不可完全忽視。當 C>Y,即「兩人都進」比「兩人都讓」更昂貴時,較高的禮讓比例可兼顧安全與效率;但 q 一旦大幅超過 q*,雙讓僵局便逐漸主導延誤。反過來說,當雙進只需很短的路徑修正、雙讓卻會長時間尷尬停頓時,較高的主動比例可能更有效率。這不是對實際街道禮讓標準的直接建議,而是條件式模型結論。
4.4 非對稱角色與互補行動
現實中兩人未必擁有相同機率。設 A 主動比例為 p_A,B 為 p_B,獨立時一輪成功機率為:
此時期望重試成本為:
在純理論情境下,指定 A 總是先過(p_A=1)、B 總是讓(p_B=0)可使首次協調成功,額外重試延誤等於零。但反覆將先行權固定分配給同一類人會涉及公平、權力與通行需求差異。更合理的社會設計是提供可辨識、可輪換的優先次序,例如按到達先後,並為移動較不便者保留合理例外。式(11)只處理同一事件的效率,未納入多次事件之間的權利分配。
4.5 同動作相關性與「同步懲罰」
獨立假設有時不成立。甲見乙停下也停下,乙見甲起步也起步,雙方可能由相同節奏、示意或環境訊號導致動作相關。為隔離相關性效果,構造以下可重現的機率混合模型:每輪以機率 ρ 使用一個共同的 Bernoulli(p) 訊號,令兩人同時選 G 或 Yd;以機率 1−ρ 才各自獨立抽樣。此處 0≤ρ<1,ρ 恰好等於兩人同輪二元選擇的正相關係數,但不包含反向協調或負相關情境。
將兩種失敗成本代入同一遞迴方程,得:
值得注意的是,式(14)對 p 的導數只比無相關情境多一個正比例係數,因此在此非常特定的共同訊號模型中,最佳 p* 不隨 ρ 改變;但最低延誤會上升:
式(15)的重點不是「同步一定不好」,而是「同動作同步」會減少互補事件的比率。當 ρ 趨近一且 C、Y 皆為正,這一理想模型的預期延誤發散;在現實中,人通常會學習、交談或改變路線,因此不會真的無限等待。若共同訊號可以告訴 A 先進、B 先讓,其實相當於負相關的互補指派,結論將相反。
4.6 明確優先訊號的收益門檻
設在每次相遇開始時,以機率 r 出現可靠的「角色指派」,例如一人清楚表示「你先走」且另一人確實按訊號執行;指派本身額外耗時 k 秒。剩餘 1−r 的事件沿用式(14)的無指派情境。假設兩類事件在開始時就分開、且成功指派不再產生重試,總期望為:
當 r>0 且 k<E[D|p,ρ],式(16)預測明確協調比維持無指派狀態更省時間。反之,如果訊號極長、互相誤解或有安全風險,k 可能較大,甚至沒有淨收益。這裏 r 是「成功指派的事件比例」,並非單純使用手勢的比率;若手勢被誤讀,需要把失敗率和追加成本另外模型化。
五、數值分析與可重現模擬
5.1 示例參數、資料性質與重現規則
為展示模型而非估計香港、台灣或其他城市的真實行人行為,本文設定同進失敗成本 C=4 秒、同讓失敗成本 Y=1 秒、基準成功通行時間 T₀=2 秒,並在主要圖形中改變 p、ρ、r。這些數字純屬假設,並無來自人類受試者的校準依據。採用 20261014 作為固定隨機種子,對每組情境進行 50,000 次獨立模擬事件,逐輪抽取行動直至一進一讓;紀錄額外失敗時間,與理論值比較。
| 參數 | 意義 | 示例值 | 來源性質 |
|---|---|---|---|
| p | 每人每輪主動通行機率 | 0.10 至 0.90 | 研究者設定 |
| C | 雙進失敗增加的時間 | 4 秒 | 假設 |
| Y | 雙讓失敗增加的時間 | 1 秒 | 假設 |
| T₀ | 成功通行的基準時間 | 2 秒 | 假設 |
| ρ | 同動作共同訊號機率 | 0、0.30、0.60 | 假設 |
| r | 成功角色指派事件比例 | 0 至 1 | 假設 |
| k | 指派訊號耗時 | 0.60 秒 | 假設 |
| n | 每組蒙地卡羅事件數 | 50,000 | 模擬設計 |
5.2 禮讓過度的非線性延誤
圖 1 繪出 C/Y 不同時的理論延誤曲線。以 C=4、Y=1 為例,式(7)給出 p*=1/3、q*=2/3,式(9)得到最小額外延誤 2 秒;若 p=0.10(九成時間願意讓),式(5)預測約 4.72 秒;若 p=0.90(九成時間主動走),延誤約 18.06 秒。這裏的高時間數值源自「每次失敗後重複使用相同機率」的刻意保守假設;真實人通常會在一兩輪後修正策略。
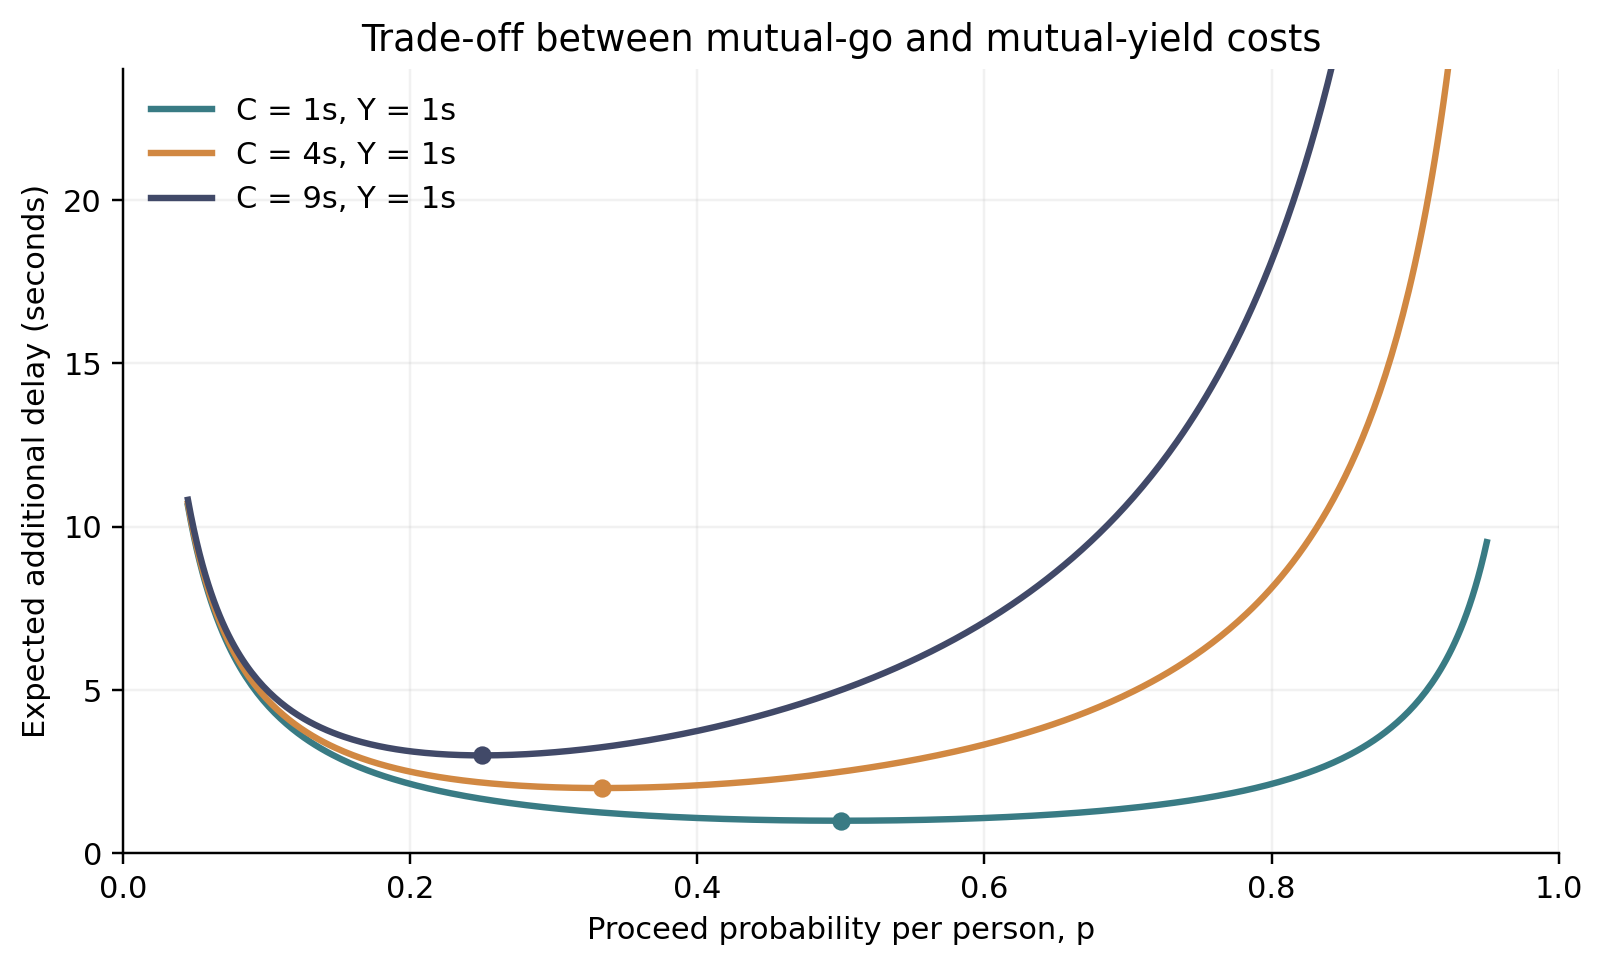
圖 1 主動通行比例與理論額外延誤。曲線為不同同進成本 C 的解析值,固定 Y=1 秒;資料來源:式(5)與假設參數。
圖 1 的 U 形構成悖論的核心:當一方過度被動或過度主動時,都增加取得互補決策的難度。對稱參數下「五五開」的行動機率雖使單輪成功率最大,但當 C 與 Y 不等時,最低時間成本出現在另一個位置。這區分了「成功機率最大化」與「期望時間最小化」兩種不同目標,亦避免僅以每輪成功比例評估環境設計。
5.3 同動作相關性帶來的放大效應
固定 C=4、Y=1 且 p=1/3,ρ 從零提高到 0.30,式(15)的最低額外延誤由 2 秒增至(2+0.30×2.5)/0.70≈3.93 秒;ρ=0.60 時則增至(2+1.50)/0.40=8.75 秒。圖 2 比較不同同步程度下的延誤,顯示即使每個人主動的邊際機率沒有改變,雙方同動作的增加仍可顯著減少互補成功事件。
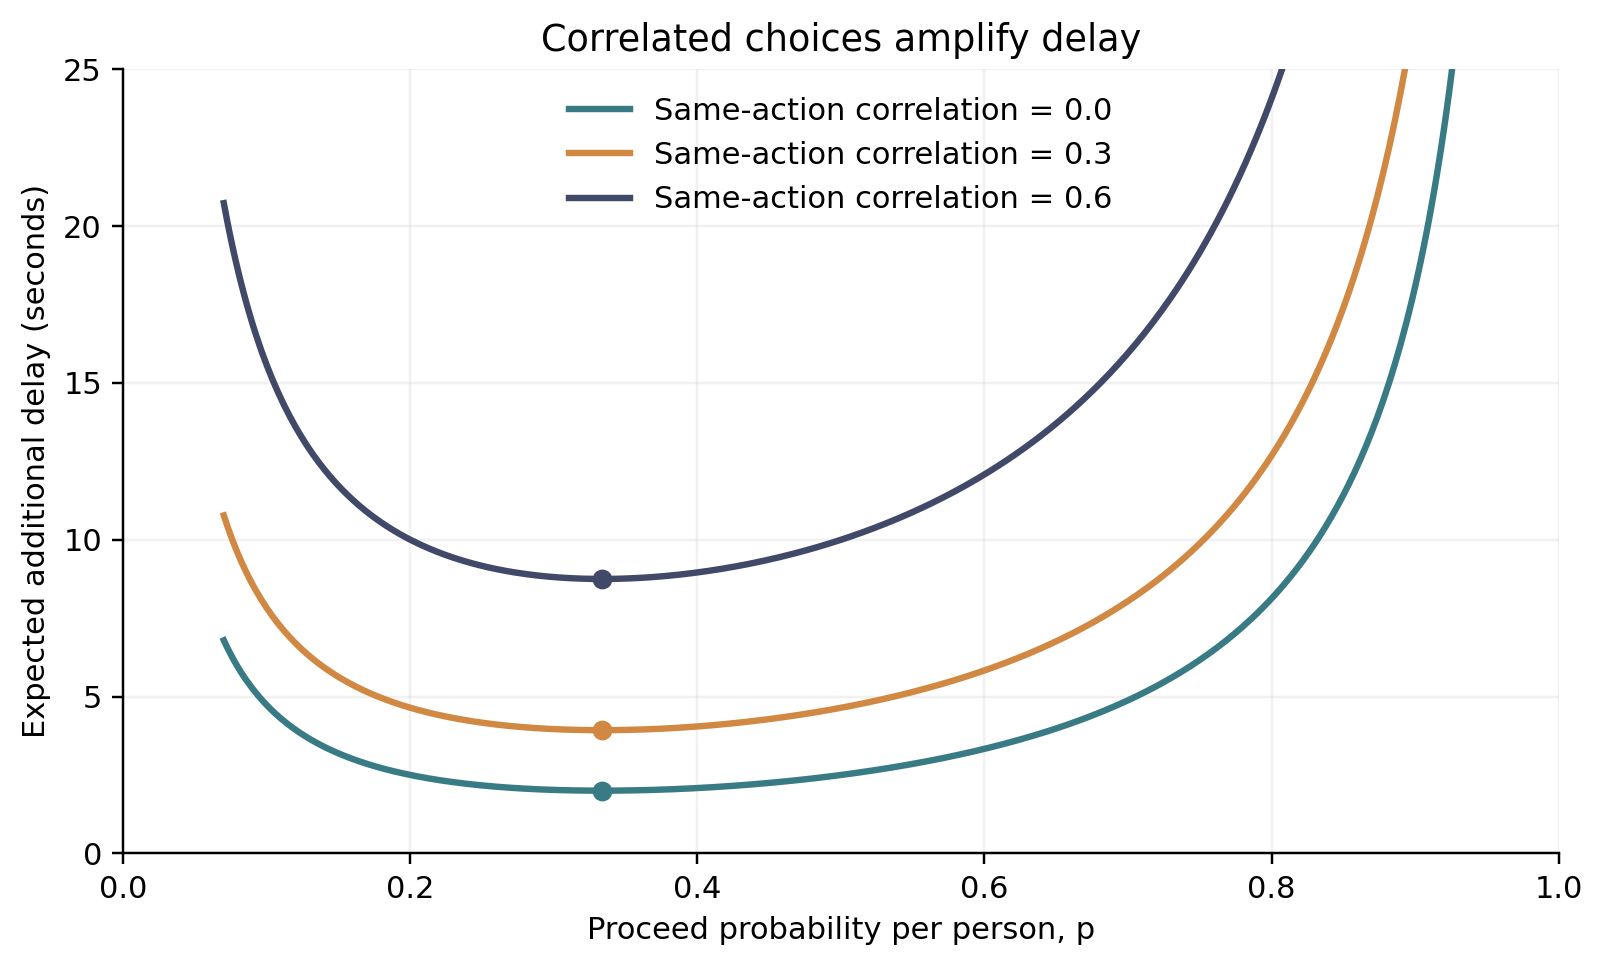
圖 2 同動作相關性 ρ 對平均額外延誤的影響。固定 C=4、Y=1 秒;所有曲線為式(14)的解析值,並非實際觀測。
表 3 將部分解析結果與蒙地卡羅估計並列。模擬的用途是檢查實作是否與已知概率模型一致,並展示抽樣誤差;解析值與模擬值一致,只能證明程式實作大致正確,不能證明模型對真實人群有效。
| p | ρ | 理論平均(秒) | 模擬平均(秒) | 模擬標準誤(秒) |
|---|---|---|---|---|
| 0.100 | 0.000 | 4.722 | 4.702 | 0.024 |
| 0.333 | 0.000 | 2.000 | 1.995 | 0.013 |
| 0.500 | 0.000 | 2.500 | 2.556 | 0.017 |
| 0.900 | 0.000 | 18.056 | 17.941 | 0.089 |
| 0.333 | 0.300 | 3.929 | 3.947 | 0.023 |
| 0.333 | 0.600 | 8.750 | 8.825 | 0.045 |
5.4 角色指派與邊際收益
式(16)指出,若 ρ=0.30 且 p=1/3,原先額外延誤約 3.93 秒;若成功角色指派的比例為 r=0.60、每次指派耗時 k=0.60 秒,整體期望額外延誤將變為 0.60×0.60+0.40×3.93≈1.93 秒。相對減幅約為 50.8%,但此百分比完全取決於指定參數,不是現實世界的介入效果。圖 3 展示在同樣假設下,指派成功比例越高,等待時間如何沿線性混合模型下降。
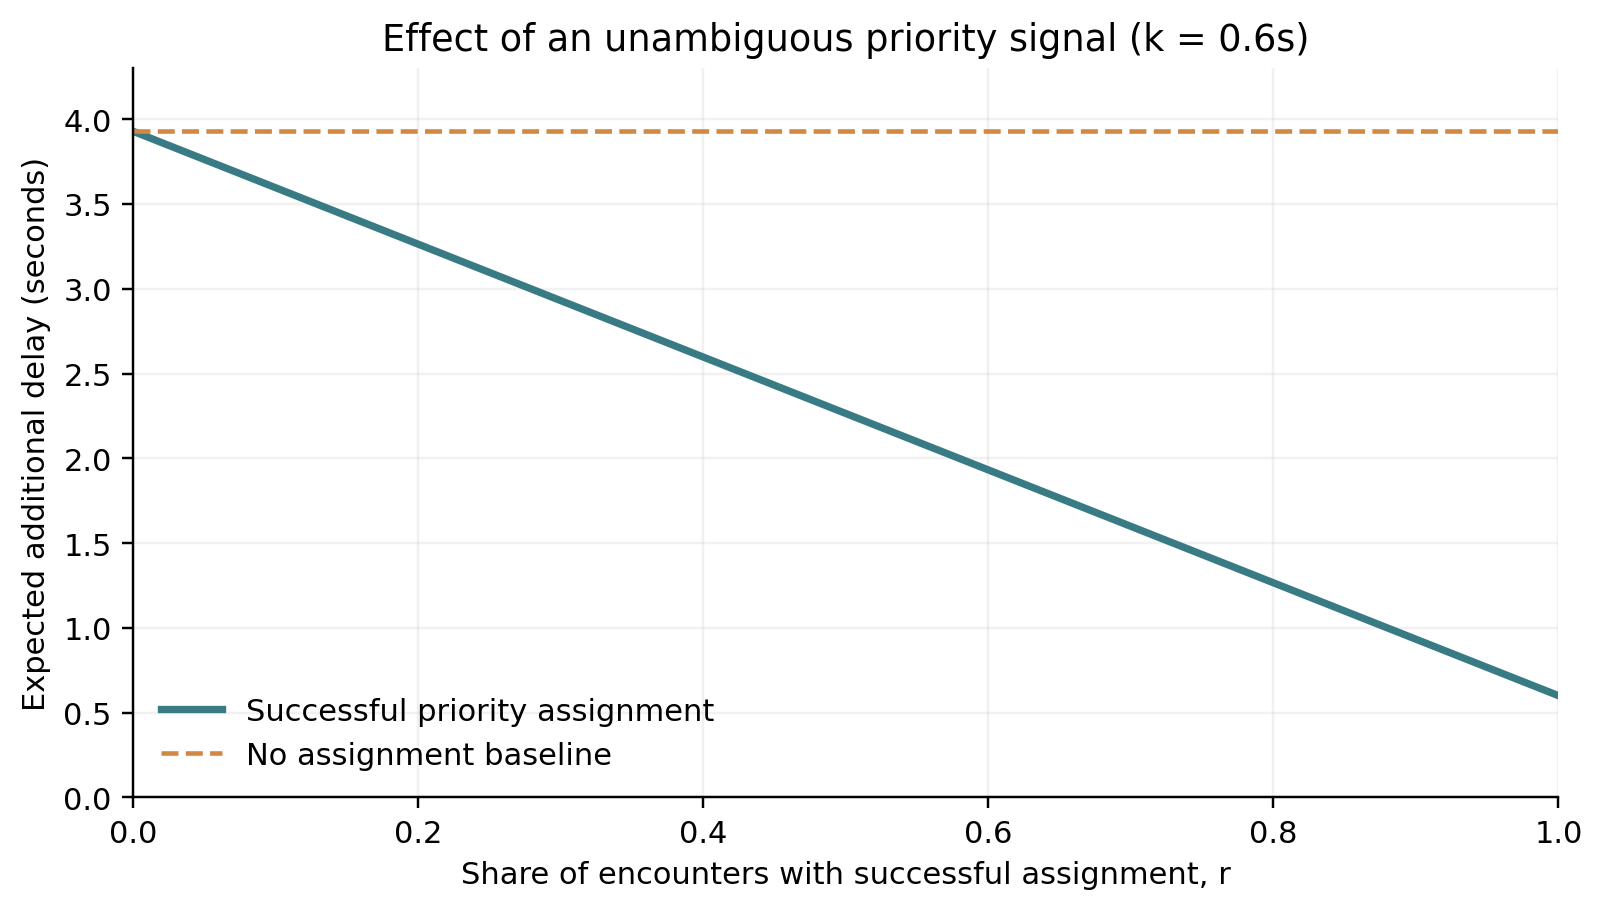
圖 3 可靠優先訊號的模型收益。p=1/3、ρ=0.30、C=4、Y=1、k=0.60 秒;橫軸為成功指派比例 r,資料來源:式(16)的假設情境。
這項結果也解釋「再多說一句『你先』」為甚麼有時無效:如果兩個人仍在同一時間作出相同決策,增加話語並沒有提高 r;真正有效的是單一訊號被雙方理解為互補角色,而不是口頭表達禮貌的總次數。在無人較適合先過的相遇中,可透過交替、到達順序或明確視覺線索分配先後;存在輪椅、視障者及運動受限者等情境時,公平與可達性必須優先。
六、討論
6.1 反直覺結果的意義
本研究發現一種在嚴格假設下可能成立的社會協調悖論:兩名行動者即使都有合作意圖,其相同的合作表達也可能彼此抵消。重點並非「禮貌有害」,而是某些互動任務要求行動互補。「你先」與「我先」是一組互補角色,兩次「你先」不是雙倍合作,而可能是一輪沒有獲得通行權分配的資訊。這可被理解為個體善意尚未轉化為可觀察的協調能力。
第二個重要結果是成本不對稱。當雙方同時搶進可能引起安全風險或較大的迴避代價,偏向讓路是合理且可能最有效率的選擇;只是模型要求禮讓比例與情境成本相匹配。倘若一方為了表現強勢而刻意提高 p,雖或許縮短某次互讓,卻可能放大同進風險。因此,本文的最適化是一項集體規劃問題,不能以「應該更進取」取代風險治理。
第三個結果是共同訊號的雙面性。相關性本身只描述依賴程度,並未決定行動是否互補。式(14)中的 ρ 特別指令兩人做同一件事的共同訊號,所以效應為負面;一項交通慣例若將兩人導向相反動作,則其價值來自減少策略歧義。這與 Aumann(1974)關於相關策略的思想可以相容,並與 Lewis(1969)對社會慣例的分析產生對話。
6.2 從兩人到制度
在大型行人系統中,短暫猶豫未必有顯著影響,但密集瓶頸的局部延誤可能累積成隊列。要把此模型接到群體動力學,必須額外加入到達率、服務時間、隊列優先權及空間衝突;不能把二人重試公式直接乘以行人數量。若考慮泊松到達及服務時間波動,便可進一步研究協調誤差如何影響平均等候時間;然而本文沒有實際流量資料,因此不對擁擠程度或踩踏風險作量化推斷。
在制度設計上,清楚但不僵化的慣例可能比反覆禮貌表達更有效。樓梯口的行走方向標示、電梯先出後入、狹窄通道的優先箭頭,以及可見的「等候—通行」訊號,都可能在不改變個體善意的前提下降低角色不確定性。這些設計仍須通過可達性和安全評估,尤其是行人對標示有不同理解,或出現文化規範與地方交通慣例不一致的情況。
6.3 公平、效率與安全可能衝突
數學上使額外延誤等於零的固定指派,並不意味這種制度在倫理上可取。社會公平需要檢查誰在長期反覆被要求退讓,哪些人士可能因身體條件而更難擁有主動角色,以及是否存在語言或視覺訊號障礙。Fehr 與 Schmidt(1999)提供一種把公平偏好納入互動理論的途徑;但要真正計算公平與延誤之間的權衡,必須另設福利函數並估計個體偏好,不能用本文的 C、Y 兩個秒數完成價值排序。
安全亦不能被等價為平均延誤。兩種成本雖被表示為秒數,但同進可能涉及低機率嚴重傷害,因此需要單獨設置事故機率、損失尾部和硬性安全約束。本文只適合討論安全可控、低速且具充分反應時間的微型協調事件;在火警疏散、車輛交會或醫療運輸等高風險環境,不能直接套用最適 p*。
七、模型限制與替代解釋
首先,將連續空間的互動化成「進/讓」兩個選項,是一種解析上的理想化。行人可能用微小側移、眼神、速度調整或語言協商達成角色分配,而非在每輪重新獨立擲硬幣。Murakami 等人(2022)已指出行人會透過相互預測協調;本文的獨立重試假設可能顯著高估實際連續等待。
其次,C、Y 和 p 在單次事件內被設成常數,但人的決策會隨前次失敗、時間壓力、熟悉程度、同行人關係與場地寬度改變。若雙方觀察第一次尷尬後立即產生新規則,E[D] 的幾何尾部便不再適用;研究者應比較固定參數的無記憶模型與具有學習或狀態轉移的替代模型,而非硬把後者當作前者的確認。
第三,示例中的正相關 ρ 是由特別指定的共同 Bernoulli 訊號構造,不代表可直接從攝影機軌跡估計「禮讓相關性」。實證上必須先定義共同決策窗口,量度各人的選擇,再估計同輪聯合機率與變化趨勢。正相關可能來自同時看見障礙、相似反應時間或共同文化規則;它不一定是禮貌所致,更不能由相關推論因果。
第四,理論將延誤表示為時間,沒有直接測量社會尷尬、情緒、被尊重感、關懷他人的滿足感和非對稱通行需求。對某些人而言,多等一秒換取對方安心可能完全符合偏好。只要社會效用不等於時間最少,式(7)就不會是規範上唯一正確的選擇。
最後,本研究是以文獻支援問題的重要性,再以演繹模型提出新預測;它沒有蒐集原創觀察資料,圖表均是模型解析結果,模擬並非實證驗證。不同地區的禮讓文化、無障礙配置與行走習慣會影響參數;因此不宜把此模型推斷為特定國家、性別或年齡群體的普遍行為規律。
八、可檢驗的未來研究
8.1 預註冊的雙人任務
可於設有安全緩衝的實驗走廊招募陌生人兩人組,設計雙因子情境:第一因子是指令所強調的禮讓規範(中性協調指令、強調雙方互相禮讓);第二因子是角色指派可得性(沒有共同規則、提供明確的先後判定或易於理解的單一手勢)。關鍵不是強迫行人搶行,而是操控規範的顯著程度與協調線索。每組重複多次以觀察學習及疲勞,隨機平衡先後順序與行人角色。
主要結局可預先設定為通過瓶頸的額外等待秒數(扣除無衝突基準)、首次通行前的同讓/同進事件數、首輪成功率與總重新協調次數。次要結局包括主觀尷尬程度、被尊重感、風險感知和影片編碼的視線/手勢。為避免用安全事件作實驗刺激,同進情境應設低速、足夠距離和即時停止規則;研究須按當地倫理審查及個人私隱要求執行。
8.2 估計與模型比較
可使用以受試者配對及重複試驗為群聚單位的階層回歸或混合效應模型,預測等待時間及重新協調次數。事先指定的核心檢驗是:禮讓顯著條件是否改變雙讓頻率;此變化是否解釋時間延誤;明確角色指派是否調節其關係。若待測的延誤分布右偏,應使用適當的 Gamma、對數常態或存活分析,並報告估計值及不確定區間。樣本量須在先導研究後依預期效應和配對內相關進行事前統計力計算;本文不預設虛假的效果大小或顯著性。
研究亦應比較至少三類競爭模型:本文的無記憶重試模型、根據上一輪失敗改變 p 的 Markov 模型,以及連續速度—方向避碰模型。若連續軌跡模型明顯優於本文的離散框架,研究價值將轉向辨識離散模式在哪些人流瓶頸中仍具有解釋性,而非勉強維護某個悖論名稱。
8.3 外推與倫理
未來可以在校園走廊、商場入口及社區活動通道進行匿名化觀察,記錄現場寬度、可見性、雙方到達順序及可能的共同規範。宜採取自願參與、清晰資訊告知與最小化攝錄識別特徵的方案。研究成果應先用於改善訊號設計和包容性通行,再討論任何人格或文化差異;對身體差異、語言障礙或弱勢人士的合理禮讓不應被貼上「低效率」標籤。
九、結論
本文把陌生人在狹窄通道中的反覆互相禮讓,轉化為一個具體可計算的協調問題。當成功需要兩人扮演互補角色,而失敗後重複同一策略時,兩種表面上不同的極端——永遠搶先和永遠退讓——都能造成延誤。最小預期時間出現在由同進與同讓成本共同決定的內部比例,解析式為 p*=√Y/(√C+√Y)。此外,當共同訊號造成同動作而非互補行動,模型預測延誤增加;若共同規則能可靠分配先後角色,則可降低不必要的重新協調。
「互讓僵局悖論」因此應理解為一項明確但有邊界的理論命題:善意若未能轉化為共享的行動規則,可能與效率發生局部衝突。這並不否定禮讓的道德價值,更沒有證明現實中人們越禮貌就走得越慢。真正有待實證確認的是:在甚麼空間、情境與溝通條件下,雙方會形成反覆的同動作失敗,以及簡單、可及和公平的優先訊號能否化解這種失敗。
參考文獻
Aumann, R. J. (1974). Subjectivity and correlation in randomized strategies. Journal of Mathematical Economics, 1(1), 67–96. https://doi.org/10.1016/0304-4068(74)90037-8
Cialdini, R. B., Reno, R. R., & Kallgren, C. A. (1990). A focus theory of normative conduct: Recycling the concept of norms to reduce littering in public places. Journal of Personality and Social Psychology, 58(6), 1015–1026. https://doi.org/10.1037/0022-3514.58.6.1015
Crawford, V. P., & Haller, H. (1990). Learning how to cooperate: Optimal play in repeated coordination games. Econometrica, 58(3), 571–595. https://doi.org/10.2307/2938191
Fajen, B. R., & Warren, W. H. (2003). Behavioral dynamics of steering, obstacle avoidance, and route selection. Journal of Experimental Psychology: Human Perception and Performance, 29(2), 343–362. https://doi.org/10.1037/0096-1523.29.2.343
Fehr, E., & Schmidt, K. M. (1999). A theory of fairness, competition, and cooperation. The Quarterly Journal of Economics, 114(3), 817–868. https://doi.org/10.1162/003355399556151
Helbing, D., & Molnár, P. (1995). Social force model for pedestrian dynamics. Physical Review E, 51(5), 4282–4286. https://doi.org/10.1103/PhysRevE.51.4282
Lewis, D. (1969). Convention: A philosophical study. Harvard University Press. https://books.google.com/books/about/Convention_a_Philosophical_Study.html?id=_dLWAAAAMAAJ
Moussaïd, M., Helbing, D., Garnier, S., Johansson, A., Combe, M., & Theraulaz, G. (2009). Experimental study of the behavioural mechanisms underlying self-organization in human crowds. Proceedings of the Royal Society B: Biological Sciences, 276(1668), 2755–2762. https://doi.org/10.1098/rspb.2009.0405
Moussaïd, M., Helbing, D., & Theraulaz, G. (2011). How simple rules determine pedestrian behavior and crowd disasters. Proceedings of the National Academy of Sciences, 108(17), 6884–6888. https://doi.org/10.1073/pnas.1016507108
Murakami, H., Tomaru, T., Feliciani, C., & Nishiyama, Y. (2022). Spontaneous behavioral coordination between avoiding pedestrians requires mutual anticipation rather than mutual gaze. iScience, 25(11), Article 105474. https://doi.org/10.1016/j.isci.2022.105474
Olivier, A.-H., Marin, A., Crétual, A., & Pettré, J. (2012). Minimal predicted distance: A common metric for collision avoidance during pairwise interactions between walkers. Gait & Posture, 36(3), 399–404. https://doi.org/10.1016/j.gaitpost.2012.03.021
Richardson, M. J., Marsh, K. L., Isenhower, R. W., Goodman, J. R. L., & Schmidt, R. C. (2007). Rocking together: Dynamics of intentional and unintentional interpersonal coordination. Human Movement Science, 26(6), 867–891. https://doi.org/10.1016/j.humov.2007.07.002
Schelling, T. C. (1960). The strategy of conflict. Harvard University Press. https://books.google.com/books/about/The_Strategy_of_Conflict.html?id=Ctl-AAAAMAAJ
Xuan, C., Xu, D., Jiang, N., Lee, E. W. M., & Xie, W. (2026). Unveiling the dynamics and decision-making of dyadic head-on pedestrian collision avoidance: An empirical study. Chaos, Solitons & Fractals, 208(Part 2), Article 118126. https://doi.org/10.1016/j.chaos.2026.118126