Why Does the Last Corner of a Food-Container Lid Refuse to Snap? An Order-Dependent Elastic Constraint Model
研究類型:解析力學與可重現合成計算。本文沒有實物食品盒試驗、人體研究或真實插入力觀測。
中文摘要
將食物盒四角依次扣上的動作,看似只是重複四次同一個局部操作,最後一角卻經常在日常經驗中被形容為最難。這種感覺究竟源於幾何約束逐漸累積,還是將「最後」誤認作「最大阻力」?本文建立一個四節點、線性、可逆且正定的彈性模型,以自然翹曲向量描述未受約束的盒蓋形狀,利用對稱剛度矩陣描述各角之間的耦合。扣上一角被定義為將該角位移限制在零,並允許其餘角重新達到能量最小。根據受限二次型及 Schur 補,可精確計算每次新增約束的儲能增量,枚舉全部二十四個扣合次序,並最小化最大單步增量。在指定合成基準參數下,四角完全扣合的總儲能為 0.543915 歸一化能量單位,與次序無關;最佳次序為二、一、三、四,四步增量約為 0.041298、0.205793、0.189488、0.107337,而另一個次序的最高單步增量達 0.391160。再以固定隨機種子產生三千五百組合成自然翹曲,比較隨機次序與逐例最佳次序,兩者平均最大增量分別為 0.505079 與 0.340323。最後一步擁有嚴格最大增量的比例約為 38.97%,因此「最後一定最難」並非此模型的定理。本文嚴格區分可逆彈性儲能、非線性卡扣通過障礙的插入力、摩擦與永久損傷;目前結果可供理解與設計可檢驗假說,不能直接預測任何塑膠食品盒的牛頓級扣合力。
關鍵詞: 食物盒;約束最佳化;Schur 補;彈性耦合;序列決策;合成模擬;可逆儲能
English Abstract
The frequently troublesome final corner of a food-container lid motivates a precise question: does sequentially constraining an elastic object necessarily make the last step the hardest? We represent four corners by a natural out-of-plane displacement vector and a symmetric positive-definite stiffness matrix. Each snap imposes a zero-displacement constraint while remaining nodes relax to the minimum of a quadratic energy. Constrained minimization and Schur-complement identities yield nonnegative incremental stored energies for every step. We enumerate all twenty-four orders and minimize their largest increment. For the specified synthetic baseline, the terminal elastic energy is 0.543915 normalized units, independent of order, whereas stepwise peaks depend on the sequence. The minimax order is 2–1–3–4, with a maximum increment of approximately 0.205793; a comparatively unfavorable order reaches 0.391160. Across 3,500 fixed-seed synthetic warp realizations, the mean maximum incremental energies are 0.505079 under a sampled random order and 0.340323 under the individually optimized order. The final step is the strictly largest step in about 38.97% of sampled cases. All results concern reversible elastic energy under a deliberately simplified model. They do not estimate peak insertion force, nonlinear snap-through barriers, friction, or physical container measurements.
Keywords: snap sequence; elastic constraints; positive-definite stiffness; Schur complement; minimax optimization; reproducible synthetic simulation
1. 引言:最後一角的日常悖論
一個盒蓋有四個角,依次把前三個壓入卡位後,第四個似乎總會翹起來。操作的人可能再加一點力,改壓對角線,甚至把前三個重新打開。表面上,每一角的塑膠結構大致相似;為甚麼同一件工作到了最後卻可能變得困難?這個笑話背後有兩個不同的機械問題。首先,某一角本身是否具有較大的卡扣凸起、摩擦或公差;其次,即使四角結構完全相同,已固定的角會否限制蓋面其餘部分的變形,使下一角需要付出更多力學代價。本文只針對第二個機制建立可計算的理論,並避免將它誤說成第一個機制的完整模型。
傳統直覺常把「已扣上的角越多」理解為「可活動的自由度越少」,再從自由度較少推斷每一個後續動作都必然越難。這個推論缺少關鍵的一環:困難程度取決於限制新增之前,目標角離扣合位置有多遠,以及施加新增限制時的有效剛度。減少自由度可以提高某方向的約束剛度,但也可能使下一角自然向扣位靠近。假如前兩角的變形剛好抵消第三角的翹曲,第三步可能比第一步容易;假如對角的耦合方向相反,後續步驟可能迫使蓋面形成更大扭轉。單憑「先後」兩字,無法知道上述兩種作用哪一個佔優。
此處選擇可逆彈性儲能作為明確、可由數學驗證的比較量。所謂可逆,是指每次把某角固定後,其他角的位移由能量最小化決定;如果放開約束,系統會沿同一個勢能函數恢復,而沒有摩擦耗散、塑性流動或不可逆裂損。這項設定對現實卡扣明顯簡化,但它使研究問題可以被精確表述:四個限制依次加入同一個二次能量函數時,總增加能量是否依賴次序?各步增加量是否依賴次序?最後一步是否必然最大?當可以自由選擇扣合次序時,能否限制其中最難的一步?這四個問題屬於不同層次,必須逐一回答。
我們的研究把「難」操作化為新增約束時、由前一個平衡狀態移至下一個平衡狀態的彈性儲能增量。這不是個人主觀費力程度,不是扣合時沿變形路徑積分得到的全部外力功,更不是越過卡扣凸緣時的峰值插入力。當真實插入過程包含 snap-through、局部接觸重排及摩擦時,外力功可能被耗散,即使起點終點的儲能相同,使用者感受到的阻力峰值仍可以不同。因此,本文的結論必須以「在指定理想化模型內」表達。這種限定讓一個生活笑話成為可以反駁、可以重現、亦可以安排實驗檢查的力學命題。
研究亦具有工程設計上的方法意義。許多組裝工序有數個須依次施加的幾何限制:卡扣、扣環、定位銷、機殼面板及柔性固定件皆可能遇到順序效果。如果目標是降低操作中最極端的一步,一個看似瑣碎的次序選擇可以被寫成有限組合最佳化問題。四角只有二十四種排列,恰好允許全部列舉,不必使用隱藏誤差的啟發式演算法。這讓數學結果與程式計算可以互相核對,也提供清楚的教學案例:局部步驟的負擔可以隨路徑分配,路徑終點的狀態函數卻保持不變。
本文所有數值參數及樣本皆為研究者設定的合成資料。所謂食品盒只是問題的日常語境,不代表我們曾量度某種盒蓋的翹曲、剛度、扣合順序、使用者施力或故障率。因為沒有實物驗證,文章不會聲稱某種扣合次序適用於所有市售食物盒;其可檢驗貢獻是界定一個結構簡潔的能量模型,給出精確解與非普遍性的反例,並展示如何把最難一步轉化為數值最佳化問題。
2. 文獻回顧:工業卡扣、幾何失穩與離散約束
工業卡扣的插入及保持問題,涉及零件幾何、材料模量、局部接觸、彈性大變形以及在裝配時施加的載荷。Abdul Manan 與 Osman Zahid(2023)以 cantilever hook 為對象探討插入力和保持力隨參數變化的關係;其研究問題與「形狀如何影響扣合」有直接概念關聯,但 cantilever hook 的幾何以及載荷邊界條件,與食物盒四周的薄蓋並不相同。即使某個研究提供實際牛頓單位的力值,沒有對盒蓋材料與幾何作校準也不能把數字搬到本研究。
Abdul Manan 與 Osman Zahid(2025)進一步以模擬與實驗方法研究 cantilever snap-fit 的插入及保持力,展示當問題真正涉及插入力時,研究者不能只看最終位移或儲能,還需要具體接觸及試驗配置。本文刻意把問題縮小到「每加上一項幾何限制後,彈性平衡能量增加多少」,因此既可以在少量自由度下完整推導,也不會假裝四個點的二次能量足以重建真實卡扣的複雜接觸面。兩篇工業文獻的角色是提供實際 snap-fit 的方法背景,而非提供本研究數值模擬的參數來源。
非線性失穩研究更清楚展示「彈性儲能」與「感受到的插入力峰值」之間的差別。Falope、Pelliciari、Lanzoni 與 Tarantino(2021)研究雙穩態 von Mises 桁架中的 snap-through 與屈曲,並結合理論、數值及實驗觀點。Pan、Shen、Huang 與 Wu(2022)研究以端部力矩作靜力驅動時雙穩態屈曲梁的 snap-through 行為。這些研究所處理的力—位移曲線可能有多個平衡分支或失穩轉折;單一正定二次勢能沒有多穩態,也就無法自行產生同類跨越能障的現象。引用它們是為了明確指出本模型的省略項,而不是借用其他結構的失穩結論來宣稱食品盒必然具有相同機制。
在製造方法方面,Byun 與 Choi(2025)討論以熔融沉積成形製造的 snap-fit 幾何最佳化。其核心提示在於:組裝順利程度可以視為設計變數的函數,幾何改動與材料製程均會影響結果。本文採取的是不同的控制變數:不改動任何角的形狀,只重新排列四個約束的施加次序。兩者可以互補,但最佳化「每步儲能」不等於最佳化「插入力」或「保持力」;若製程造成不同角的局部強度差異,順序的最優解亦可能隨之改變。
在數學層面,對稱正定矩陣、受限二次最小化及 Schur 補屬於標準線性代數工具。它們在本文的作用是把一個有四個自由度的結構問題,轉成可以檢查每一步的封閉公式。與完整有限元接觸計算比較,這類離散模型的優勢是所有參數有清楚角色,且能精確枚舉全部次序;缺點是節點太少、沒有連續曲面、接觸力與應力集中。研究者應將它視為釐清機制的最低複雜度模型,再決定哪些額外現象必須透過真實試驗或更高維度的分析引入。
上述五筆文獻已在 Reference_Check.md 記錄 DOI 的公開書目級核對。本文根據可查的題名與研究範圍使用它們作方法背景,沒有假稱全文均已精讀,也沒有從文獻估計本文的四乘四剛度矩陣。對於理論內部可由代數證明的命題,證據來源是下文公式;對於模擬結果,證據來源是保存的 Python 程式和合成數據;對於真實卡扣,本文尚無觀察證據。這三種證據類型被分開處理。
3. 研究問題、假說與可否證標準
研究問題 RQ1 詢問:當最後四角都被強制放在同一指定位置,且勢能函數、自然翹曲及剛度固定,最終增加的可逆彈性儲能會否因先後次序不同而改變?由狀態函數的概念,合理預期不會;但必須證明每一步增量能夠首尾相消,而非僅憑幾條數值曲線看起來接近。若枚舉不同路徑後求得不同終點能量,較可能是演算法把某個角固定的位置寫錯、沒有讓未扣角放鬆,或計算有數值不穩定,而非「新物理」突然出現。
研究問題 RQ2 詢問:總能量相同是否意味着各步能量相同?其零假設可以操作化為對固定參數、全部二十四個次序,最大單步增量皆相等;對立情形則是至少存在兩個次序,其最大單步增量不同。此處是確定性模型,無須為一個已經完全指定的四乘四矩陣虛構統計顯著性;只要給出一組正定矩陣與一組翹曲,算出兩條不同的增量向量,就足以構成反例。
研究問題 RQ3 檢查「最後一角必然最難」是否為普遍數學敘述。普遍命題只需一個合理反例便可否定。本文同時區分嚴格最大值與並列最大值:若四步全部一樣,不能單憑最後一步也等於最大值,就稱它比其他步更難。合成蒙地卡羅研究則估計在一個事先定義的翹曲分布下,隨機次序出現最後一步嚴格最大的頻率。這個分布是研究工具,不是由消費者購物樣本估計的真實機率。
研究問題 RQ4 詢問在固定模型下,能否選擇一個次序,使四步中最大的新增儲能最小。這是 minimax 問題,並不保證最小化整個使用者的肌肉力、裝配時間或總耗能;優化目標只有單步可逆能量增量。本文會先在單一基準向量上展示全部排列的最優值,再在多組合成自然翹曲中重新選擇各自最優次序,與獨立抽選一個均勻隨機次序作比較。為避免選擇偏差,應理解這個逐例最優方法具有「事先知道每組翹曲」的理論資訊優勢。
假說 H1 為「最後一步最大」不普遍成立;H2 為耦合情況下各步增量可能依次序改變;H3 為逐例 minimax 相對於同一組參數下任一指定次序,其最大增量不會更高。H3 最後一項可由最小值定義直接證明,並不需要靠模擬的正差均值才成立。數值研究要回答的是改善幅度在指定參數分布下有多大,以及多少情景實際出現嚴格改善,而不是用一個模擬來重複證明組合最佳化的定義。
4. 四節點模型的假設、變數與邊界
用四個索引 表示順時針排列的盒蓋角。每角有一個垂直於盒口平面的歸一化位移 ,形成向量 。未扣合、沒有施加外力時的自然平衡形狀為 ,其分量可以正或負;正負只描述選定座標方向上的翹曲,並非品質好壞。固定高度為零的參考平面代表四個卡位在理想模型中的扣合位置。已扣的角必須滿足 ,未扣的角沒有額外位置約束。這個「扣上」定義是一項邊界條件,並沒有模型化扣件自身的凸起與開啟方向。
剛度矩陣 是四乘四的實對稱正定矩陣。其對角項綜合各角自回復程度與鄰角耦合的貢獻,非對角項表示兩角變形偏差的交叉能量作用。正定性確保除自然平衡以外不存在其他零能量模式,亦保證所有非空自由子矩陣可逆,受限最小化具有唯一解。假定變形夠小、材料行為線性、溫度固定、作用過程準靜態、沒有施力速率依賴與動態震動,並假設每次扣合後可以完全放鬆至當下唯一最低能量位置。這些條件使受限儲能計算有物理意義,也同時限制它能描述的現象。
定義勢能為
由於 正定, 永遠非負,只有 時為零;所以完全未扣合的自由狀態可設 。已扣角集合寫成 ,自由角集合為 ,其受限最低能量定義為
每一步從 新增角 所需的平衡儲能差是 。這個定義不能解讀為完整插入力的峰值,因為力是能量對沿施力座標之位移的導數,真實接觸可能在途中發生失穩;一個只有起終平衡能量的模型,沒有描寫整條施力路徑。因此除非日後以實物量度提供剛度及幾何長度尺度,本文會使用「歸一化能量單位」,不會擅自標成焦耳或牛頓。
基準示範取 。模型中的 由四角環形鄰接耦合、自身回復剛度與交替扭轉項組成:自身係數為 0.8,四條相鄰連接的係數為 1.4,交替向量 的外積係數為 0.3。如此得到下表矩陣,其所有特徵值均為正;指定數字的目的是形成可重現的非平凡耦合例子,絕不聲稱它們是某品牌食品盒的材料參數。
| 角索引 | 1 | 2 | 3 | 4 |
|---|---|---|---|---|
| 1 | 3.9 | -1.7 | 0.3 | -1.7 |
| 2 | -1.7 | 3.9 | -1.7 | 0.3 |
| 3 | 0.3 | -1.7 | 3.9 | -1.7 |
| 4 | -1.7 | 0.3 | -1.7 | 3.9 |
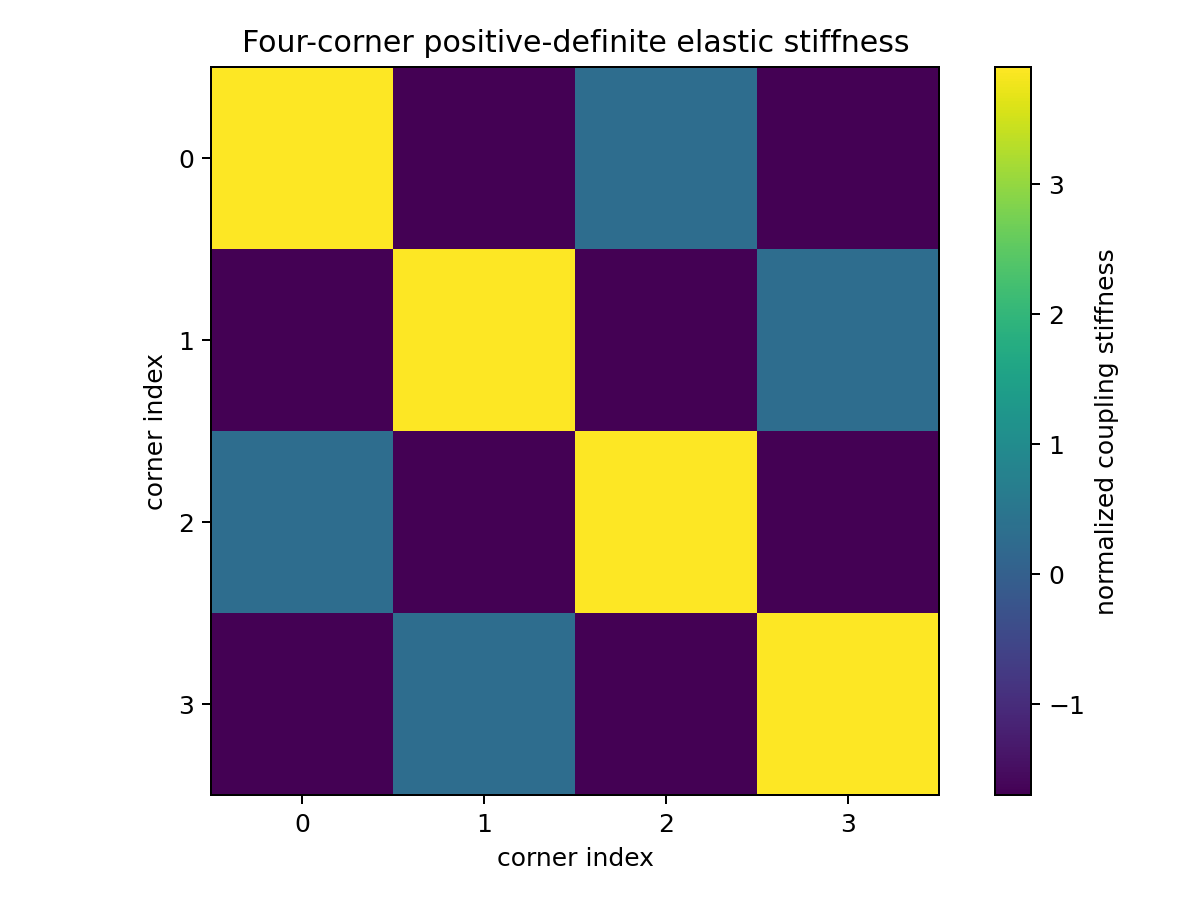
圖 1. 指定合成四角模型的正定剛度矩陣。顏色展示正交叉項、負鄰接耦合與相同對角剛度的分布,沒有表示實際盒蓋的材料掃描。出處:本研究 analysis.py。
環形矩陣的幾何詮釋有助說明,但不應過度寫實。兩個角同向翹起時,相鄰連接的相對形變較小;相反方向翹起會增加差分彈性能。然而只用四個垂直節點,無法計算薄殼上的連續曲率、卡扣截面扭力、厚度方向應力或接觸面法線。矩陣正定確保數學上的解存在且唯一,不能用來保證塑膠零件在任何實際負荷下都不會屈曲或破裂。研究的對象是這個離散系統,食品盒是讀者理解其約束次序問題的實用類比。
5. 受限最小化、Schur 補與增量公式
要真正比較各種次序,不能假設先扣角位置固定後,其餘角仍保持原本的翹曲。對已扣集合 ,自由集合 ,令 。已扣位置 意味着 。固定 後,把能量對自由分量 求導,極小值的一階條件為 。由於 正定而可逆,得到 ;換言之,自由角在已有約束下會從自然翹曲位置作出集體變形。把這個結果代回二次型,所有含自由變數的交叉項可被消去,得到受限最低能量的封閉表示:
括號中的矩陣是對自由角子塊消元後的 Schur 補。它可以解讀為當未扣角已充分放鬆時,作用在已扣角座標上的等效剛度。當 為空集合,所有角均被限制,沒有須消去的自由變數,此式便化為 。當 為空集合,位移可直接選 ,所以能量為零。這兩個端點提供獨立於任何演算法的校驗條件:一開始是零,最後是固定數值;只要程式依序計算時得到不同終點,必有邊界條件或矩陣索引錯誤。
另一個角度更直接解釋某一步的費力來源。假設已扣角集合為 ,其餘角已達到當前最小能量位置 ;打算把未扣角 進一步限制到零。令 是除 及 以外的未扣角。對新增約束的位移擾動作二次能量展開,再對仍可自由變動的 消元,得到一個正的條件剛度 ,以及以下增量公式:
若 是空集合,定義消元項為零,此時條件剛度直接等於 。由正定矩陣的 Schur 補仍正定可得 ,所以新增限制不可能令最低能量減少,亦即 。這個非負性也可從可行解集合縮小直接證明:當限制更多角時,原本可供最小化的所有位置中只剩下一個子集合,對同一能量函數作最小化,其極小值不會低於原本。兩個證明一個以代數處理,另一個以集合包含關係處理,正好提供相互獨立的邏輯檢查。
增量公式說明「最後一步必然最難」為何不能直接從自由度推論。已限制角數增加時,目標角的條件剛度通常因可放鬆方向更少而不降低;但其在新增約束之前的平衡偏離量 也會改變,並可能接近零。儲能差是有效剛度乘上偏離量的平方,兩者相乘的大小並沒有固定單調次序。即使最後一步的有效剛度相對較高,如果倒數第二步已讓最後一角接近扣位,其新增能量仍可非常小。反過來,若已有約束令尚未扣上的角翹得更遠,後續增量亦可能顯著上升。
令任一扣合排列為 ,並以 表示前 個已扣角的集合,則第 步增量是 。把四步相加,所有中途能量互相抵消,得到
右邊只與最初、最後的約束集及共同勢能函數有關,完全不含排列。這就是總可逆儲能的路徑獨立性。它不表示「施力路徑上所有外力功一樣」,也不表示摩擦或材料內耗不存在;那些現象已明確排除在勢能模型之外。路徑獨立性只證明我們指定的四次平衡能量增量之和相同,而每一步的分配可以很不一樣。把這兩種量分清,才能同時接受「總能量不變」與「某個扣合次序較省力」兩個看似矛盾、其實各有精確定義的敘述。
6. 二十四種扣合次序的枚舉與極小極大決策
四角的次序空間不是無限的連續空間,而是集合 的所有排列,總數為 。在這個規模下,全枚舉比使用梯度下降或其他近似尋優技術更有說服力:一旦確認受限能量計算正確,所得最佳峰值便是指定模型的全域最優值,沒有「演算法可能卡在局部最小值」的疑慮。本文把每個排列 的代價定義為 ,研究目標則是 。這個函數關心最不順利的一次扣合。若改以四步增量相加作目標,前節已證明所有排列的目標完全相同,最佳化就失去辨別能力。
實作時可以利用集合而非完整操作歷史描述平衡狀態。已扣集合 相同時,不論是先扣一再扣二,還是先扣二再扣一,模型都會在同一個約束集合下重新最小化同一勢能。因此狀態只需要一個四位元遮罩,從空集合到全集一共十六個狀態。每個狀態先求出 ,其後任何可行轉移 的代價直接取兩個已知數值之差。這種做法避免二十四條路徑每走一步都重新求解相同矩陣,也讓「同一個狀態不應因到達次序不同而有不同能量」成為可以自動檢查的程式不變量。
若擴展至更多扣點,便可定義從集合 出發、直到所有角都扣好時所能達到的最小最壞增量 。設全集為 ,則遞迴方程式為
這是確定性、有限步驟的 Bellman 最適性方程。每次選下一角時,決策者必須同時考慮當下新增能量,以及往後步驟的最大能量;單純選取眼前最小增量的貪婪規則,並未由此方程獲得最適性保證。本文四角例子使用全枚舉作主要實現,但上述遞迴提供了獨立的建模視角,亦展示若日後加入更多扣點,如何以 個子集狀態代替 條完整排列。若真實問題的狀態還包含不可逆損傷或摩擦歷史,則只以 表示狀態就不再足夠,此遞迴亦需增加狀態變數。
最小峰值還有一個毋須模擬的通用下界。由所有增量非負且總和為 ,四步最大者不可能低於平均值,故每個次序皆有 。在本研究基準值 下,下界約為 歸一化單位。這不是聲稱存在可以令四步完全均勻的排列;它只是衡量最佳解離理想均攤尚有多遠的參照。因每步必須把某一個完整角固定,決策是離散的,不能任意把某一角分割成四分之一次操作以達到均攤。若允許部分扣合、逐步預變形或兩角同時按壓,可行控制集合將改變,新的最佳值須另外求解。
四步最大增量的最佳值也不表示操作總時間最短。譬如一個次序需要在桌面上把食物盒旋轉三次,另一個次序只需沿順時針移手,即使前者儲能峰值較低,實際操作時間仍可能更長。為區分不同問題,可在後續模型加入轉手代價 、重新定位時間以及分段施力速度;但本文的 只度量彈性儲能的最壞單步增量。明確限定目標,才能避免用一個漂亮的數值最優解概括所有工作效率。
本模型假設操作者事前知道向量 與矩陣 ,因此可以用二十四個候選求得理論最優排列。日常使用者通常看不到完整盒蓋的內部剛度,亦未必知道哪個角在放鬆後會移到甚麼位置。這種資訊差距是演算法效果與現實操作改善之間的重要距離。如果只能觀察目前未扣角的高度,最佳化會變成部分可觀察決策問題;如果扣合過程可能失敗或重新彈開,更要加入轉移機率。本文只把完全資訊的最佳排列當作理論比較基準,並不假裝一般家庭可以即時測定精確矩陣。
7. 合成實驗、數值流程及可重現性
計算實驗分為一個固定參數的解析案例,以及三千五百組合成翹曲的蒙地卡羅案例。兩者使用相同的正定剛度矩陣,其目的卻不同。固定案例用來提供可以逐步重算的數值反例,顯示最大增量隨次序變化;蒙地卡羅案例則量度在某個明確指定的參數分布下,這種變化通常有多大。前者是確定性計算,沒有抽樣誤差;後者的樣本平均有蒙地卡羅變動,但不能因樣本數不少便被當作人類消費者的調查估計。
基準矩陣由三種機械項組裝。首先,在四個角的對角線加入局部回復係數 。其次,每一對環形相鄰角加上一項係數為 的平方差能量 ,其矩陣貢獻等同加權圖 Laplacian。最後加入係數 的交替形變平方項 ,其中 。因 ,另外兩種組件半正定,故整個矩陣在此設定下必然正定;這是比「某次求特徵值剛好大於零」更可追溯的模型結構證明。參數皆為示範選擇,並非由某一實際盒蓋反算而來。
程式先建立全部十六個子集 ,逐一利用對自由分量的線性方程求最小能量及平衡位移。它亦使用第五節的條件剛度公式重新計算部分轉移,對照兩個子集能量的差。這兩種方法同時出錯而給出相同答案的可能性並不能完全排除,但相比只依賴單一數字流程,更能發現符號、索引或自由集合處理錯誤。對每個排列,程式還檢查四個增量全部非負,以及總和是否等於完全扣合的 。檢查容差設定在浮點運算可以合理達到的量級,不能被解讀為實物量測精度。
第二組實驗以 NumPy 預設亂數產生器及固定種子 生成三千五百個翹曲向量。四個分量各由標準差為 的常態擾動,加上固定偏移向量 生成;這些偏移只用來破除完全對稱的特殊情況,沒有代表模具公差的實證根據。每個向量都先完整枚舉其二十四種扣合次序,再獨立均勻抽出一個排列作「隨機操作」對照。兩種策略在同一個翹曲向量下比較,構成配對的合成實驗,因而不應將兩組結果當作互不相關的樣本。
為每個案例記錄三個連續量:隨機排列的最大增量 、逐例最優排列的最大增量 ,以及配對差 ;另外記錄隨機排列中,第四步是否為唯一最大步。採取 argmax 的實作規則是當並列最大值出現時,返回第一個最大位置;在連續常態抽樣下精確並列通常為零概率事件,但這項規則仍應公開,因為若日後把翹曲量化到固定小數或使用對稱參數,並列情形可能顯著增加。這個指標只描述隨機次序和指定合成分布,絕非「有多少家庭覺得最後一角最難」的測量。
研究資料的來源分層為三類。第一類是可由代數直接檢查的理論量,例如非負增量、固定終點總能量與最優解不高於任意其他排列;第二類是用固定 計算而來的確定性數值,例如基準最優次序;第三類是依亂數分布產生的蒙地卡羅輸出,例如兩策略平均峰值。analysis.py、data/summary.json、data/synthetic_scenarios.csv 和四幅圖保留全部必要的重現入口。重跑不需要連接網絡或私有數據庫,但不同 NumPy 版本、浮點函式庫與圖形庫版本可能令最末幾位浮點數或圖像字型略有差別;比較時應以合理容差及研究上有意義的小數位作準。
模擬設計並沒有作顯著性假設檢定,因為本文並無從真實世界隨機抽取盒蓋,而最優與隨機的非負差本來就由最佳化定義保證。若報告平均差,可以說它是該合成生成機制下、固定種子實現的樣本平均改善;若想推估此生成機制的期望改善,還需要從配對差計算蒙地卡羅標準誤,並應明言誤差只針對虛構分布的數值積分。對材料強度或人群行為作顯著推論,則需要另外蒐集真實樣本,而不能借用合成樣本的龐大數量製造確定感。
8. 基準案例:同一終點、不同最高峰
固定 與第四節的矩陣,完全扣合的確定性儲能為 。這個數值可以不用枚舉,直接從 算出;二十四個排列的四步增量總和亦都必須回到同一數字。若把儲能視為有限的「約束負擔」,扣合次序只是把固定的終點負擔重新分配到四個決策時點,並沒有令最後的理想彈性狀態神奇地少存任何能量。因此下述的「改善」一律意指最高單步增量下降,而非最後總儲能下降。
全枚舉所得的極小極大排列為 ,其四步增量依次為 、、、。最大值出現在第二步,其大小約 ;最後一步反而只佔總儲能的一小部分。與之相對,最大單步增量最不利的排列之一為 ,四步分別為 、、、,最高峰同樣出現在第二步,但峰值接近最佳解的兩倍。這個對照只改變扣合次序,沒有更換材料、盒蓋自然翹曲或最終位置,因而是說明次序效應的乾淨反例。
| 基準指標 | 最小最大步增量排列 | 最大峰值排列之一 |
|---|---|---|
| 扣合次序 | 2 → 1 → 3 → 4 | 3 → 1 → 2 → 4 |
| 第一步能量 | 0.041298 | 0.033451 |
| 第二步能量 | 0.205793 | 0.391160 |
| 第三步能量 | 0.189488 | 0.011967 |
| 第四步能量 | 0.107337 | 0.107337 |
| 最高單步能量 | 0.205793 | 0.391160 |
| 完全扣合總能量 | 0.543915 | 0.543915 |
表中的最後一步恰好相同,是因兩個排列都先固定集合 ,最後才處理第四角;在本文的平衡模型內,既然倒數第二步的狀態集合相同,最後一步的儲能增量就相同。這個相等並不是所有不同次序都共有的巧合,而是集合狀態表示的直接結果。相反,兩種排列在第二步時已固定的集合不相同,新增限制時的有效剛度與當前自然偏移亦不同,故出現甚大的峰值差距。由此可以看見,模型真正敏感的是「某個角在甚麼集合之後加入」,而非單純的「它是第幾個」標籤。
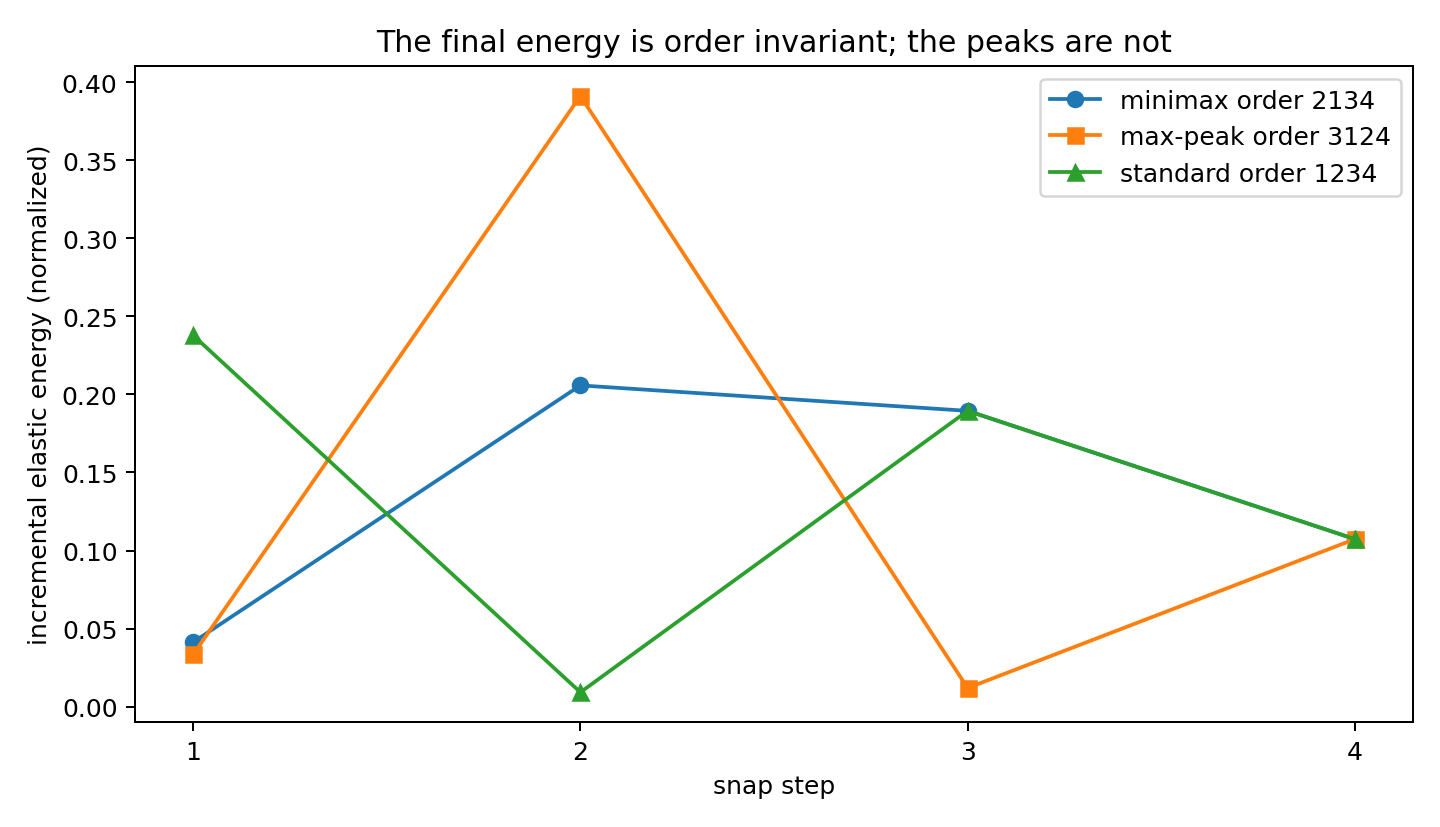
圖 2. 固定參數下的四步儲能增量;含極小極大排列、峰值最高排列及自然順序 。橫軸代表第幾次新增約束,縱軸為歸一化儲能增量。出處:本研究 analysis.py 的確定性計算。
圖 2 以曲線呈現每條路徑的局部峰值,讀圖時須避免把折線當作連續時間的實際施力曲線。圖上四個點是四次達到平衡後的能量差,兩點之間的連線只是視覺引導,沒有物理實驗量度到的中間施力過程。因此不能根據線段斜率計算牛頓級施力,更不能把第二步畫得最高就斷言那一刻發生塑膠材料的失穩。圖示能支持的結論是:同一個已定義的儲能代理指標,因施加約束次序不同而形成不同的最大步值。
理想均攤下界 與實際最優峰值 的差異,提醒我們即使全枚舉找到了最佳離散次序,也未必能把所有增量平均。依所選參數,最佳峰值仍高於理想均攤下界,原因並不只是演算法不足,而是四次操作受到「每次必須新增一個完整約束」的離散限制。若工程上允許先把兩個角部分壓近扣位、或用夾具暫時引導蓋面,才有理由探討能否突破此四步模型的峰值;那時比較的將是新操作集合,而非本文已有二十四個排列。
此基準案例已足以否定「最後一角必然是最大儲能增量」的普遍命題。更精確地說:存在滿足對稱正定剛度、四角可逆平衡與固定扣位的具體參數,使最佳與最差峰值排列的最大步均不是最後一步。然而它沒有證明現實中最後一角通常容易,亦無法反證某一款具非線性卡扣設計的盒子會在最後一角出現峰值插入力。數學反例的作用範圍,必須保持在被反駁的數學敘述上。
9. 合成蒙地卡羅:最高步的分配與逐例排序收益
單一基準向量具有高度特定的翹曲方向,不能說明一個非對稱結構在各種初始形狀下的結果。為此,本文考察第七節指定的三千五百組合成向量。每組向量都先求出二十四種排列的最高步增量,再抽一條均勻隨機次序作對照。從 data/summary.json 的固定種子結果,隨機次序最大步增量的樣本平均為 ,而逐例最佳次序的樣本平均為 ,配對平均差約 個歸一化能量單位。這項差值描述同一組假設情景中,預知翹曲與剛度並選取全域最佳排列可以改善多少最高步能量;它不等同於經過人類受試者測試的平均省力程度。
使用配對差有兩個好處。第一,翹曲特別大的案例可能在任何排列下都需要較高的彈性儲能,若只比較兩種策略在不同組參數上的均值,可能把翹曲差異錯認為策略效果;同組配對把這一主要差異固定。第二,因最適排列是從包含隨機排列在內的二十四種方案中選取,數學上對每個案例都成立 ,因此 。這一點是演算法的結構性保障,不是蒙地卡羅證實的自然定律。在輸出散點圖中若出現最佳策略明顯高於隨機策略的點,應優先檢查程式索引、排序條件或圖上軸標,而不是把它解釋為新發現。
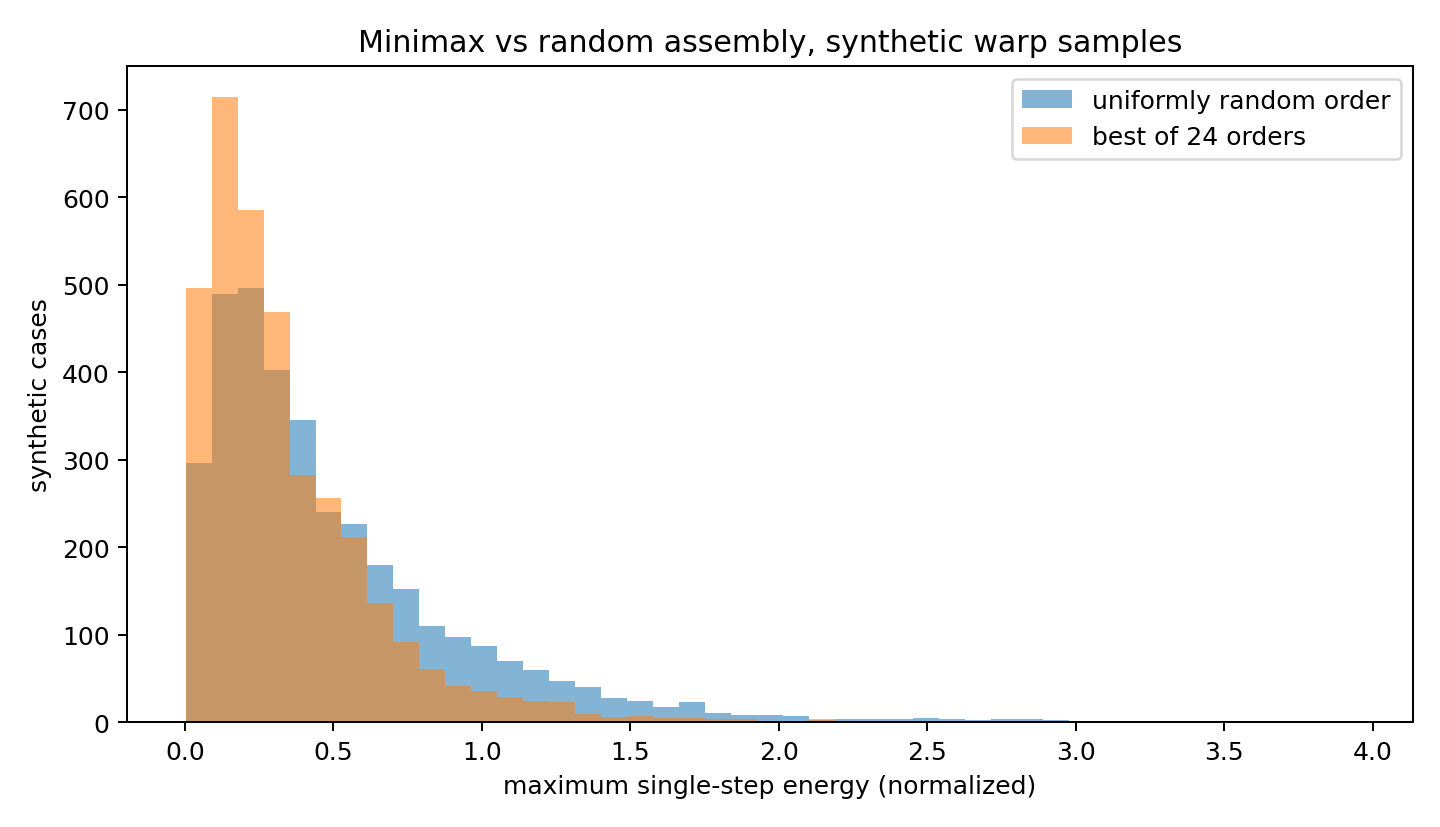
圖 3. 三千五百個合成翹曲情景下,均勻隨機扣合及逐例最佳扣合的最大增量分布。兩個直方圖使用相同分箱供視覺比較;它們不是兩組不同實物樣本。出處:本研究 analysis.py 與 data/synthetic_scenarios.csv。
直方圖的尾部取決於翹曲常態分布及二次能量形式。當所有位移同時按比例 放大,而剛度矩陣固定,受限位移會按相同比例放大,各步能量則按 放大。因此,即使模型係數沒有變化,只要某些合成向量的幅度較大,峰值分布便容易右偏;這不是錯誤資料,也不代表抽到高峰值的盒蓋在現實世界中比較常見。研究若要比較次序改善的相對比例,還可考慮 ,但必須處理 的零分母案例,並交代平均比率與比率之平均並不相同。
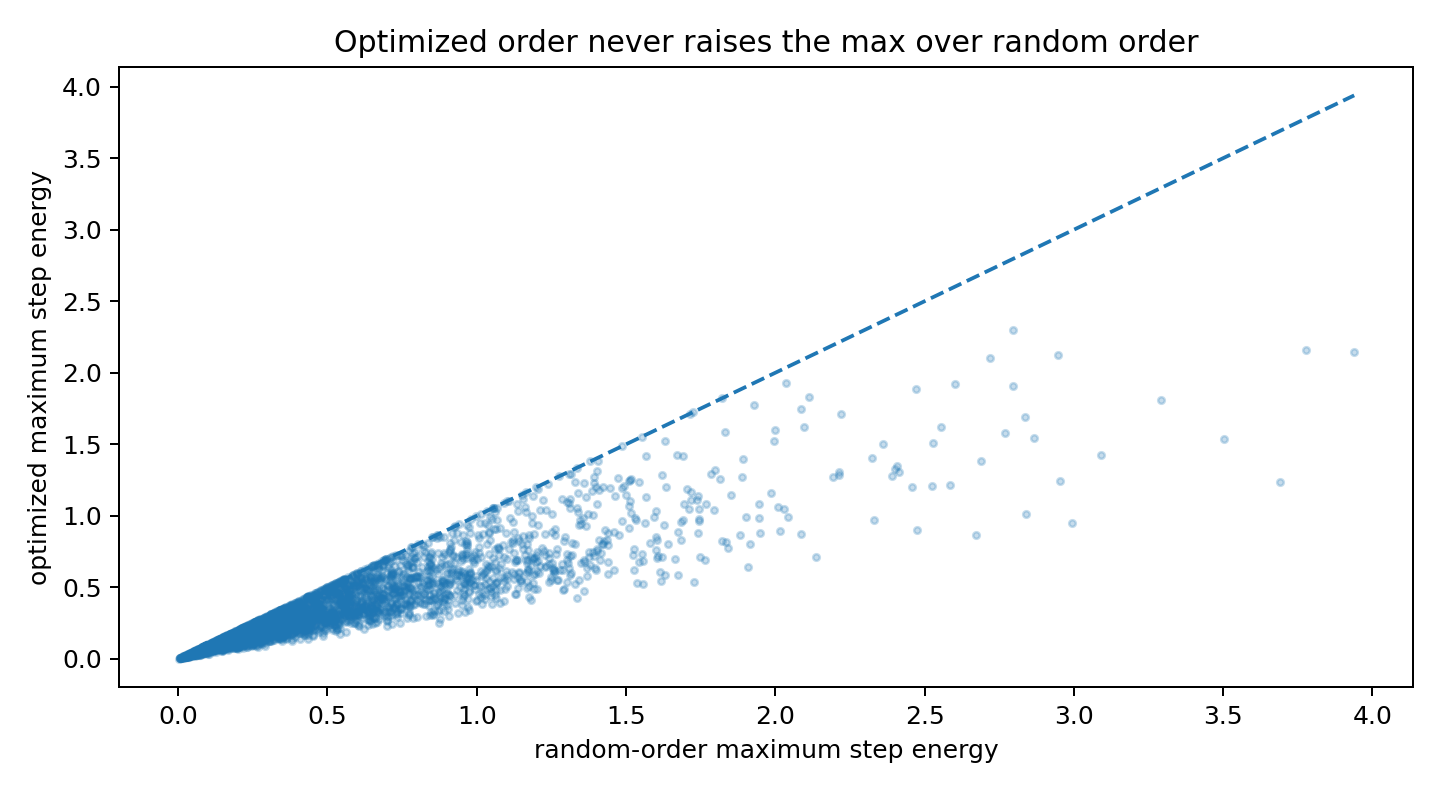
圖 4. 每個散點均對應同一合成翹曲向量下的兩個最高單步儲能;虛線表示兩者相等。所有點應位於相等線上或其下方。出處:本研究 analysis.py 與 data/synthetic_scenarios.csv。
本研究另一個直接對應日常主題的指標,是隨機排列的第四步是否為四步中嚴格最大。固定種子的比例約 ,相當於三千五百個合成情景中的一個樣本比例。此數值高於「四步完全可交換時每步均等可能成為最大」所暗示的四分之一,卻遠遠未到百分之百。因各步在不同已扣集合下計算,並不具備可交換性;即使四角的局部剛度數值相同,向量的非零均值偏移與耦合關係也足以破壞最高步位置的簡單均勻直覺。更不能把這個約三成九的比例外推成香港家庭的統計頻率。
樣本比例亦不是普遍的模型常數。若改變四角自然翹曲的均值向量、相關結構、方差、約束施加規則,或把原先均勻抽選次序改為人類慣用的順時針次序,第四步成為最高步的頻率可能不同。在真實世界,操作者看見哪個角翹得較高後可能主動改變次序,這會令「人類實際次序」與「在二十四排列間均勻抽選」產生選擇偏差。蒙地卡羅結果可以形成實驗假說,但若要估計現實頻率,必須直接記錄操作策略與盒蓋狀態,然後採用適當的觀察或實驗設計。
與基準例子相同,這些合成結果展示的是局部最壞儲能可藉次序重新分配,而終點可逆儲能仍為當前向量及矩陣決定的固定值。合成實驗沒有加入隨機扣合成功率、疲勞、手指抓握失誤、蓋內液體晃動、封條摩擦或盒蓋老化。任何涉及這些因素的生活建議,都不能直接由圖 3 或圖 4 推出;圖表最可靠的用途,是協助檢查四角模型的數學行為與演算法輸出是否一致。
10. 反例、尺度性質與穩健性界線
理解一個模型的最佳方法之一,是主動尋找使直覺失效的特殊案例。先考慮四角完全沒有耦合的極端: 是正對角矩陣,其對角係數為 。由於限制某個角不會改變其他角的平衡位置,各步新增能量恰為 ,與已扣集合 無關。這時不論選擇哪個排列,四步最大的數值永遠是四個固定角負擔中的最大值,因此單純改變次序不能降低極大值。若把最翹的一角留到最後,最後一步就會是最難;若最翹的角排第一,第一步就最難。這個反例說明「最後必然最難」沒有一般性,也說明「最佳化次序必然有好處」同樣沒有一般性。順序價值的來源,是耦合與已施加約束的共同作用。
再考慮 的情況:四角在未受約束時已與扣位重合。此時任意已扣集合的最低能量皆為零,全部二十四種次序的四步增量都是零;最後一步是否最大只會變成並列名次的定義問題。此例在現實上可能不常見,但它是程式極佳的單元邊界條件。若計算程式在 時仍輸出非零儲能,則必然有約束、索引或數值實作錯誤。兩種極端放在一起,揭示最低模型不會自動製造戲劇性的最後一角:只有具體的自然變形與耦合結構,才決定哪一步的約束代價較高。
第三個檢查是位移尺度。將所有自然翹曲以常數 倍放大,寫成 ,而 保持固定。因自由平衡解對 線性,任何子集能量滿足 ,因此四步增量、總儲能與峰值皆按 變化;但只要 ,在數學上相同的排列仍達到最優,因每個目標值被同一正數乘上。這是一個可直接證明的穩健性性質,毋須再跑一次模擬。若某次重跑單純把翹曲幅度放大兩倍,卻得到不是四倍的各步能量,應檢查程式是否偷偷改動了剛度或加入未交代的非線性項。
第四個檢查是剛度的整體尺度。如果所有剛度係數同時乘以 ,能量函數便變成原來的 倍,所有受限最小位置仍相同,每一個增量與終點能量均乘以 ,相同的極小極大排列仍是最優。但只改變局部回復係數、鄰角耦合係數或扭轉係數的其中一項,矩陣並非整體等比例改變,最優排列便可能轉換。此時最佳化問題的參數穩健性應透過明確的參數網格、特徵值與數值結果檢驗,不能因上述尺度等式就假定所有材料改動只會等比例放大儲能。
對一般正定 而言,最後一步的增量還可以化成一個簡單的條件式。若前三步已固定其餘三角,只剩角 ,那麼第五節的公式中 為空,故最後一步為 。它能很小,甚至恰好等於零,關鍵在於前三個約束下尚未扣上的角是否已經停在扣位。反過來,即使四角 相等,兩種不同的最後剩餘角也可能具有不同的殘餘位移,造成不同最後增量。因此研究真正應量度的是未扣角的「條件位移」,而非只記錄蓋上已有幾個角。
還要區分固定模型對比與隨機抽樣的不確定性。在固定 下,「有二十四條路徑」不是二十四個隨機獨立實驗;它們共享同一勢能函數及不同但互相關聯的集合狀態。把這二十四條路徑的增量當成互相獨立的樣本計算 p 值,是對決策候選集合的錯誤統計解讀。三千五百組合成翹曲雖由亂數生成,其推論母體仍只是所指定的常態分布。若日後需要討論對真實塑膠盒的外推,應先評估模型形式錯誤、材料參數誤差與操作策略偏差;這些系統性不確定性不會因蒙地卡羅抽樣更多而自動消失。
本研究的資料類別可以用一個分層證據表明確整理。固定模型的數學恆等式,由正定二次型的證明支持;基準最佳及最差次序,由二十四排列全枚舉支持;隨機與最適平均差,由固定種子合成抽樣支持;而「哪一種食品盒最難扣」、「現實最後一角有多大牛頓力」、「使用者會否改變操作」則沒有本研究的直接證據。證據等級不同,結論的語氣與可重複性也應有所區分。研究若不先說清這四層,便容易把一個有趣的計算模型包裝成不曾實施的實物實驗。
11. 機械詮釋:可逆儲能與真正卡扣力之間
模型的最直接機械意義,是新增幾何限制迫使原本處於最低勢能的彈性系統重新分配形變。以某個角為控制座標時,第五節的有效剛度 與條件位移 決定該步平衡能量差。若沿理想可逆、準靜態且不受其他障礙干擾的指定路徑移動這個座標,外力與位移的關係可以從對應的有效二次能量求導;然而這種理想路徑不含穿過扣具凸緣時的法向接觸,也沒有摩擦、力方向改變與局部幾何失穩。就算能量差相同,操作者在不同插入路徑上經歷的最大力仍可能非常不同。
一般真實卡扣的力—位移曲線可以有初始變形、接觸增強、通過凸起的力峰,以及扣上後的卸載和回彈。非線性失穩結構還可能存在多個局部平衡、能障與突跳;這些現象正是 Falope 等人(2021)與 Pan 等人(2022)研究的相關力學背景。本文使用的單一正定二次勢能只有一個自由平衡點,在每個固定約束集合下也只有一個最低能量狀態,因此不存在多穩態或由模型自身導出的 snap-through。把本文能量峰值直接稱作「卡扣過關所需的峰值力」,會跨過模型沒有提供的接觸力學環節。
Abdul Manan 與 Osman Zahid(2023、2025)處理 cantilever snap-fit 插入力與保持力的研究方向,進一步提醒我們,扣合容易與扣住之後是否牢固也是兩個問題。一個零件可能容易插入卻難以保持,也可能需要較大插入力卻提供較高保持力。本文四角模型沒有自由的扣件輪廓參數、凸起高度或破壞準則,因此既沒有為插入力提供牛頓尺度,也沒有為保持力建立預測方程。若後續要將次序最佳化用於工程設計,至少需要同時考慮峰值插入力、裝配可靠度、保持力及零件壽命,並將彼此可能衝突的指標公開列出。
從量綱分析看,本研究刻意採用歸一化座標與能量,是一項實質限制而非簡單的排版選擇。若 的單位是長度而 真正具有力除以長度的量綱, 才會有能量單位;外力須再對有量綱的座標求導。然而本文的 、、 均沒有從實物材料模量、厚度或幾何邊界校準,連歸一化位移對應幾毫米亦未知。所以把 寫成焦耳或把它開根號後寫成牛頓,都是不成立的單位推換。即使引入一個轉換比例,也必須交代比例如何獨立取得,否則會把未驗證假設藏進看似精確的單位。
Byun 與 Choi(2025)的卡扣幾何最佳化方向亦提供一個重要對比。修改凸起角度或接觸形狀,會改變實際結構的力學問題;本文完全固定 ,只允許重排四個操作。若最佳次序需要操作者不自然地跨過盒蓋,操作便利性可能抵消它在可逆能量上的優勢。對現實產品設計師而言,順序建議和零件設計應當共同考量;對本文而言,保持幾何固定則是識別「純次序效應」的必要控制。最精確的表述並非「第二角一定要先按」,而是「在所選合成參數與指定儲能指標下,排列 達到極小極大目標」。
這個模型還能提醒研究者區分「系統總狀態」與「使用者感受的局部困難」。總儲能不依路徑,並不代表操作者對四個步驟的疲勞、預期、耐心與施力能力不依路徑。即使不考慮接觸非線性,某個人在第一步之後的手部姿勢、抓握方向與可用槓桿臂都可能改變。若嘗試研究心理層面的「最後一角特別煩」,需要操作任務與主觀量表等獨立資料,並明確分離力學負擔與位置顯著性偏差。本文沒有招募受試者,亦不會以機械模型冒充對心理效應的實證解釋。
12. 外部效度、模型限制與研究倫理
本研究最重要的結構限制,是盒蓋被抽象成四個只有垂直位移的節點。實體盒蓋通常是具有厚度、曲率與非均勻剛度的連續薄板或薄殼,角附近的局部受力又取決於卡扣位置、邊緣加強筋、密封圈、塑膠製程與溫度。單一四乘四正定矩陣無法描述這些三維細節,也不能保證變形在大位移情況下仍為線性。模型有意保留的,是「新增約束會改變其餘位置的平衡」這個機制;模型放棄的,是與失效、安全及真實用力直接相關的大量材料與幾何因素。
其次,模型設定每個已扣角都永遠固定在零,並假定其餘角在下一步之前立即、完全放鬆至能量極小。現實卡扣可能未完全到位,亦可能在按下一角時因反向力而鬆脫;操作過程中會有瞬時振動、接觸與滯後。這些機制令實際操作歷史可能影響最終平衡,從而使「集合 足以描述狀態」失效。如果真實盒蓋在不同裝配路徑後具有不同殘餘應力,即使最後四角都看似扣上,路徑獨立定理也不能直接延伸。此時研究者必須建立包含材料內部變數與摩擦狀態的更豐富模型。
再次,模型將施力困難完全化約為一次新增約束的平衡儲能差。這個量不是力、壓力、痛感、所需手指功率、持續時間、能量耗散或關閉失敗概率,也沒有對人體手部的個體差異建模。基準條件下所謂「最優」只是相對於一個特定目標函數;若改為最小化最大接觸力、避免材料損傷或減少操作時間,最佳次序可能完全不同。本文不應被用來發出消費安全指引,更不能在沒有實驗的情況下建議使用者對食品盒施加某個特定力值。
合成抽樣方面,四角翹曲分量採獨立常態擾動,事實上真實製造誤差可能具有空間相關性、方向性、上下界、熱變形與批次效應。四角之間的誤差相關性很可能正是決定排序利益的因素之一。更嚴格的外推研究須蒐集不同產品、材料與製造批次的翹曲分布,估計其均值、共變異、異常值和測量誤差,再把不確定性傳入模型。單純用更多合成隨機種子重跑,只能檢查某個已選分布的蒙地卡羅穩定性,不能修正錯選分布造成的偏差。
研究還有演算法資訊限制。逐例最優排列假定已知每個樣本的完整 ;它是一個帶有先知資訊的 benchmark。現實使用者可能只看到最明顯的翹角,甚至會因手勢而暫時擋住另一個角。若把一個依賴精確量測的演算法與無資訊的隨機操作相比,其差距不能被解讀成簡單提醒消費者「改一下順序」就能拿到的改善。需要公平比較時,可增加只觀察相對高度的啟發式策略、固定通用次序,以及只能利用歷史成功記錄的學習策略,並說明每種策略可取得的資料成本。
在文獻使用上,本研究的五筆引用主要提供 snap-fit 與 snap-through 的方法背景;來源檔案記錄的是 DOI 書目級核對,並不等於已逐篇讀完全文或獨立複現其實驗。因此本文只作與題名及公開研究範圍相符的有限背景比較,沒有把它們的材料常數、實驗效果大小或結論機制移植成本文的實驗事實。論文作者與圖表作者均為本研究的合成模擬流程;沒有虛構合作研究者、期刊評審、參加者或已發生的食品盒實物測試。若對本文進行四角色模擬審查,必須明言它是作者端自我檢查,而不是經外部獨立同行評審的學術出版紀錄。
最後,應避免把生活玩笑當作事先已被觀察證實的事實。「最後一角總是扣不緊」是一個用來提出問題的日常說法,本研究沒有記錄真實頻率,更沒有定義所有食品盒、所有人和所有扣合方式的母體。模型給出的回答屬條件命題:在已明示的可逆線彈性、正定矩陣、完全放鬆及歸一化儲能指標下,最後一步未必最大,而序列最佳化可能降低最壞步。將條件寫在結論前面,是保持原創模型與真實世界之間可檢驗關係的基本要求。
13. 結論:第四步之難,並非次序本身的定理
本文從食物盒最後一角的日常困惑出發,把四個依次扣合的操作轉換為受限二次型的確定性最佳化。第一個結論是:只要所有扣合路徑使用同一正定勢能函數、終點的四個角都限制在相同位置,而且每一步容許完全放鬆,最後可逆儲能是固定的狀態函數。對任一次序,四次增量可望遠鏡式相消,恰好等於最終能量與未扣時能量之差。這是模型內部可以數學證明的結論,不依賴蒙地卡羅、圖像外觀或生活印象。
第二個結論是:即使總儲能相同,單步增量與峰值可以因操作次序不同而顯著改變。已扣角限制自由度的同時,亦會重新安排未扣角的平衡位置;有效剛度和當下偏離扣位的距離共同決定新約束的儲能差。固定合成基準中,最小最大值排列為 ,峰值約 ;一個不利排列的峰值約 。兩個排列的最大值皆發生在第二步,已構成反駁「最後一角必然最難」的模型內反例。
第三個結論是:在事先指定的三千五百組合成翹曲中,逐例全枚舉得到的最佳次序對每一個案例的最大單步增量都不高於該案例隨機抽出的次序。固定亂數結果的兩組樣本平均峰值約為 與 ,平均差約 ;第四步為最高步的合成比例約 。這些數值展示給定模型與合成分布下的改善潛力,並不估計真實家庭的難扣概率、實際插入力或人體主觀省力感。若研究問題改成峰值牛頓力,這套結論必須從模型層次重新推導並經實物驗證。
文章的學術貢獻並非找出一種對所有食品盒通用的神奇扣合順序,而是把「最後的工作是否必然最重」拆解為三個可以分別檢驗的命題:總儲能的路徑獨立性、局部峰值的次序敏感性,以及最優排序在資訊完整時的收益。它同時提供可以重現的程式、明示參數與機械有效範圍。此例顯示:嚴謹地研究荒誕生活問題,最重要的不是讓結論出奇,而是清楚指出結論在哪一套假設之內成立。
14. 未來研究方向
下一步可先採用實體食品盒測試而非增加虛構模擬樣本。具體方法是在不同品牌、材料與尺寸的盒蓋上標註四角,使用位移量測記錄未扣時的自然翹曲,利用低載荷局部擾動估計線性化剛度,再以測力設備取得每個扣合順序的力—位移曲線。每種順序應使用足夠數量的獨立盒蓋或在可控制磨耗與回彈的條件下重複操作,並對順序施加隨機化,避免先測某個順序造成塑膠疲勞而改變後續結果。必須明確記錄失敗、半扣合、彈開與零件損壞,不能只保留成功的四步流程。
理論上,可將每個角的零位移約束擴展為具有間隙、接觸反力與單向限制的互補問題,進而引入非線性薄板、超彈性材料或具滯後的摩擦接觸。這些改動會增加求解難度,但能使研究目標從「平衡儲能差」更接近「沿指定操作路徑的外力峰值」。只有同時定義施力路徑、接觸面與裝配完成準則,才能判斷最小儲能峰值策略與最小插入力策略是否仍然一致。模型複雜度提升之後,亦應用網格收斂、參數辨識與外部測試檢查其可靠度。
決策方面,可以比較三類資訊條件:完全知道 的離線最優、只能用目測判斷目前翹曲的低資訊策略,以及每按一角後根據量測更新模型的適應式策略。對於真正的多扣點零件,可能還要考慮一次按壓兩角、先按再鬆、調整手部姿勢等操作,令簡單的排列問題變成帶路徑約束的動態規劃。若涉及安全或易碎材料,應把最大接觸力、保持力、操作時間、損傷概率與使用者主觀感受組成多目標決策,並公開不同指標之間不可避免的權衡。
最後,可設計預註冊的行為研究,獨立檢查「最後一步特別難」是否源於機械阻力、記憶偏差或對完工受阻的情緒反應。這需要先界定事件單位與可檢驗指標,事前說明樣本、排除條件及分析程序,再收集真實參與者的反應時間與主觀評分;不能從本文合成能量資料倒推出心理偏誤。如此,最初關於一個塑膠蓋角的玩笑,才能真正發展成可跨越機械、最佳化與行為研究的完整實證問題。
15. 參考文獻
Abdul Manan, S. S., & Osman Zahid, M. N. (2023). A parametric study of insertion and retention forces in cantilever hook. Journal of Mechanical Engineering and Sciences, 17(1). https://doi.org/10.15282/jmes.17.1.2023.6.0740
Abdul Manan, S. S., & Osman Zahid, M. N. (2025). Analyzing insertion and retention forces in cantilever snap-fits: A combined simulation and experimental approach. International Journal of Automotive and Mechanical Engineering, 22(3). https://doi.org/10.15282/ijame.22.3.2025.3.0960
Byun, Y., & Choi, H.-J. (2025). Optimization of snap-fit geometry for fused deposition modeling process. Journal of Mechanical Science and Technology, 39(12), 7233–7240. https://doi.org/10.1007/s12206-025-2505-2
Falope, F. O., Pelliciari, M., Lanzoni, L., & Tarantino, A. M. (2021). Snap-through and Eulerian buckling of the bi-stable von Mises truss in nonlinear elasticity: A theoretical, numerical and experimental investigation. International Journal of Non-Linear Mechanics, Article 103739. https://doi.org/10.1016/j.ijnonlinmec.2021.103739
Pan, D., Shen, Y., Huang, C., & Wu, Z. (2022). Analysis of snap-through behavior of bistable buckled beam under end-moment static actuation. International Journal of Non-Linear Mechanics, 142, Article 103937. https://doi.org/10.1016/j.ijnonlinmec.2022.103937
附錄 A:重現步驟與演算法核對
在研究根目錄執行 python3 Cycle_004/Paper_021/analysis.py;需要 Python、NumPy 及 Matplotlib。程式以固定亂數種子建立合成情景,輸出 data/summary.json、data/synthetic_scenarios.csv,以及 figures 目錄的四幅研究圖。可先從 summary.json 核對完全扣合能量、最優和不利次序及四步增量,再檢查 CSV 的欄位 random_peak、optimized_peak、improvement 與 last_is_largest。所有隨機輸出均為本研究合成資料,並無實體量測來源。
獨立核對應包括:檢查 對稱與正定;對每個已扣子集求受限最小化;對可新增角核對 Schur 補條件增量;確認所有單步增量非負、二十四條完整路徑都指向相同終點;檢查配對改善量沒有顯著負值。若不同軟件版本只在浮點最後幾位不同,可記錄容差及環境版本;若最優排列或核心數字明顯不同,必須在驗收前查明原因。
附錄 B:符號及適用界線
為四角自然翹曲; 為四角平衡位移; 為對稱正定剛度; 為已扣角集合; 為未扣自由角集合; 為固定集合下最小可逆彈性儲能; 為新增角 的平衡儲能差; 為排列的最大單步能量; 分別為第 個合成情景下隨機峰值、逐例最優峰值與其差。所有量度均為歸一化能量或無量綱運算,沒有直接的牛頓或焦耳標定。模型不處理非線性接觸、材料破壞、摩擦耗散、永久變形及主觀操作困難。