Why Does a Robot Vacuum Keep Circling a Chair Leg? A Computational Study of Finite-State Navigation, Escape Time, and Coverage
研究類型: 純理論與可重現合成電腦模擬;並無真實掃地機械人實驗、用戶調查或物理量測。
中文摘要
家用掃地機械人偶爾沿椅腳來回繞行,容易讓觀察者產生「明明已經清潔過,為何還要再走一次」的疑問。此現象可以轉化為離散導航系統的狀態轉移與有限時間覆蓋問題。本研究將地面表示為十一乘十一的格點空間,在中央設置三乘三不可通行障礙,形成十六格的近障礙環。比較四種明確定義的合成導航政策:無出口的固定繞圈、設置兩個機率性逃逸閘門的環行、容許多位置向外逃逸的自適應政策,以及在可通行相鄰格點之間等機率移動的隨機遊走。研究區分首次離開近障礙環的時間、固定步數內曾造訪的獨立格點數,以及未逃逸軌跡的右設限現象。以吸收馬可夫鏈基本矩陣計算有限逃逸政策的精確期望,並以固定隨機種子的蒙地卡羅模擬獨立核對。基準設定中,封閉環政策的首次逃逸期望為無限;雙閘門政策的環上均勻起點精確期望為 63.1667 步,而鄰格隨機遊走為 2.6591 步。八百步觀察窗內,合成軌跡的平均獨立格點覆蓋比例約為 0.1429、0.5692、0.9140 與 0.9065。這些數值只描述指定狀態機與格點地圖;它們不能直接外推至實際清潔效果、機械人耗電量或市售演算法。本研究的主要貢獻,是指出「能否逃出局部循環」與「長期是否充分覆蓋」屬於兩個相關但不等價的設計目標,並提供一套能追蹤、重算和批判這個荒誕日常現象的最小計算框架。
關鍵詞: 覆蓋路徑規劃;掃地機械人;吸收馬可夫鏈;首次到達時間;有限狀態機;右設限;蒙地卡羅模擬
English Abstract
Repeated circulation around a chair leg is a recognisable but under-specified failure mode of household robot navigation. This study isolates its mathematical structure using a synthetic eleven-by-eleven grid, a central three-by-three obstacle, and a sixteen-cell ring adjacent to that obstacle. We compare a deterministic closed orbit, probabilistic escape at two gates, a policy allowing wider outward escape, and a uniform-neighbour random walk. The main outcomes are the first exit time from the obstacle ring and the proportion of distinct traversable cells visited within a fixed horizon. Expected exit times are obtained from finite absorbing Markov chains and compared with seeded Monte Carlo simulation. Under the stated synthetic parameters, the closed orbit never escapes; the two-gate policy has an exact uniform-start mean of 63.1667 steps; and the uniform-neighbour walk has an exact mean of 2.6591 steps. At 800 steps, mean distinct-cell coverage proportions across four policies are approximately 0.1429, 0.5692, 0.9140, and 0.9065. The results are properties of specified artificial policies, not empirical measurements of commercial appliances. In particular, faster initial escape need not imply greater long-horizon coverage. The paper develops a reproducible framework for distinguishing local recurrence, escape probability, finite-time coverage, and observation censoring.
Keywords: coverage path planning; robot vacuum; absorbing Markov chain; first-passage time; finite-state navigation; simulation
1. 引言:認真研究一個看似可笑的繞圈現象
掃地機械人被設計來替人類完成重複清潔工作,其成果通常以清掃面積、時間及是否遺漏角落來評估。然而,在家具較多的室內環境中,人們有時會注意到機械人長時間停留於某張椅子的附近,沿椅腳外圍畫出近似圓形的路徑。這個畫面之所以滑稽,在於機械人的每一步似乎都很忙碌,位置卻沒有明顯遠離障礙:對旁觀者而言,活動量很高與任務進度很低同時成立。倘若直接將這類行為稱為「機械人笨」,既無法比較不同策略,也無法判斷何種設計改動有效。本研究將疑問重寫為兩個可量化的問題:一個導航規則如何令狀態長期困於障礙附近?若加入有限的隨機逃逸機會,又需要多久才首次離開該區域?
這裏的「繞圈」是一個數學描述,而非特定品牌產品的診斷。真實機械人可能同時使用里程計、碰撞感測器、雷射雷達、視覺、地圖、充電座定位及其他技術;其運動又受到輪胎打滑、尺寸、家具材質及避障安全距離影響。研究者沒有上述設備的實測紀錄,因此刻意從資訊量最少的有限狀態模型出發。這種方法並不追求立即準確預測某型號機械人的所有動作,而是回答一個更清晰的反事實問題:若導航政策具有某種形式的局部記憶不足或確定性循環,在相同環境內會出現甚麼結果?
首先需要釐清「離開障礙」與「完成清潔」的差異。第一次踏出近障礙環,只證明系統逃離了一個局部狀態集合,並不等於掃過房間所有位置;相反,一個偶然很快離開環的隨機遊走,也可能反覆踩在已走過的格點。從資料分析角度,前者是首次到達時間或逃逸時間問題,後者是有限時間覆蓋問題。假如只量度逃逸成功與否,就可能忽略高效率離開但長期走得分散的政策;假如只量度累積行走步數,則有機會將毫無新進展的繞圈誤認作有效工作。本研究將兩者平行報告,避免單一指標造成誤導。
研究的荒誕性還來自一個觀察尺度的矛盾。對處於近障礙環內的系統而言,每一次轉向可能都完全符合其局部規則;對觀察全屋的使用者而言,這串合理的局部動作卻可組成明顯不合理的整體軌跡。因此,研究不是試圖尋找一種「天生愚蠢」的裝置,而是探討在有限資訊、局部規則與全局任務之間,甚麼條件會引致長期表現失衡。當局部政策形成封閉溝通類別時,全球覆蓋任務可以因為一個很小的障礙而永遠無法完成;當政策容許非零概率脫離這類別時,數學上的無限困局又可轉化為可計算但可能十分漫長的等待。
本文採用三層證據。第一層是完全確定的圖論和有限狀態性質,例如封閉環不能透過其自身轉移到環外,以及環有多少不同格點。第二層是給定轉移機率後,吸收馬可夫鏈對平均首次逃逸步數的精確計算。第三層是隨機種子固定的合成電腦模擬,用來檢查有限觀察時間內的不同格點覆蓋、逃逸比例和條件平均逃逸時間。三層所回答的問題不同,不能僅因結果在數字上相近,就將合成實驗升格為真實機械人的性能證據。
全文依次說明相關學術研究的問題設定、本研究的假設與指標、四種導航政策的數學表示、可重現模擬流程、結果的因果解釋與限制。特別關注零逃逸機率與極小但非零逃逸機率之間的質性差異、右設限對平均時間的偏差,以及高覆蓋率是否一定要求最快的局部逃逸。從方法論上看,研究也提供一種檢視其他荒誕行為的方式:當一個系統看似「一直在做事」卻沒有完成任務時,先找出其狀態空間、封閉循環與真正有意義的進度量尺。
2. 文獻回顧與研究定位
覆蓋路徑規劃(coverage path planning)研究機械人如何走過指定自由空間,與一般從起點前往終點的路徑規劃不同。Choset(2001)從覆蓋問題的角度整理依賴不同空間分割方法的演算法,指出覆蓋任務要求考慮整片區域而非單一抵達事件。Galceran 與 Carreras(2013)綜述此領域的方法與多種應用,其中包括清潔型移動機械人。這些文獻支持本研究將「到達某處」與「到訪足夠多處」分開的研究框架;它們並不直接證明本研究的人造繞圈政策存在於某一商品機械人。
在網格表示中,障礙物從幾何上刪除不可通行狀態,而導航政策決定仍然可走的格點之間如何轉移。這個區分對理論建構非常重要:同一張地圖本身不會自動令機械人困住;只有當控制政策缺乏離開某集合的轉移,或轉移機會極低,才會形成長期逗留。因此,若把一切責任歸咎於椅腳的形狀,便混淆了環境拓撲與控制器動態兩個不同層面。某些環境具有較多狹窄通道,可能令規劃困難;但本文研究的情況更簡單:明明仍有通路,政策卻未有效利用通路。
馬可夫鏈理論提供更精確的語言。若某有限集合中的狀態只能轉移至集合內部,則它對轉移機制形成封閉類別;若有通往集合外的概率,便可以討論首次進入外部吸收狀態的時間。只要相關暫態子矩陣的譜半徑小於一,便可以使用基本矩陣求期望停留時間。這一套理論是本研究數學分析的基礎,但其應用必須滿足明確的狀態轉移假設。實際掃地機械人的行動可能有長期歷史依賴,或含有會隨電量改變的策略;把它簡化成一階齊次馬可夫鏈,需要在研究限制中特別說明。
覆蓋率則同時牽涉時間與「已訪問」這種歷史資訊。若狀態只記錄機械人此刻所在位置,通常不足以直接求出已訪問格點的數目;理論上需要加入曾到訪格點的集合,使狀態空間由單點位置擴張為位置與足跡集合的聯合狀態。當自由格點有一百多個時,直接枚舉所有足跡集合非常昂貴。本文因此對逃逸時間採用精確線性方程,而對覆蓋率使用固定觀察窗內的蒙地卡羅軌跡估計。這種方法分工不是任意取巧,而是依照每個指標在計算複雜度上的差異選擇分析工具。
本文的文獻範圍亦有意保持克制。移動機械人的建圖、定位與感測研究十分廣泛,但我們既沒有實際感測數據,也沒有設計新的 SLAM 系統,便不應借用該領域術語去暗示本研究已解決實機定位問題。我們只需要借助覆蓋規劃的一般問題定義、離散隨機過程的數學工具,以及對不同演算法指標的區分。其餘關於特定廠商、用戶習慣、地板材質和硬件效能的敘述,均不構成本文的實證結論。
文獻引用在此分為兩種用途:其一是界定「覆蓋路徑」作為正式研究問題的學術背景;其二是支援吸收鏈、首次到達及合成模擬等通用分析方式。讀者應留意,即使某一引用的書目元資料已由 DOI 核對,亦不等於本研究取得並逐頁讀過該文全文。真正由本研究驗證的內容,是在所列地圖與轉移規則下產生的可重算數學和程式輸出。
3. 研究問題、假說與判定標準
研究問題 RQ1: 在同一片有可用出口的格點空間中,甚麼導航政策會讓機械人永遠停留在近障礙環?這是結構性問題。零逃逸轉移將構成封閉類別;僅憑環外存在可走空間,並不足以保證特定政策能到達該空間。因此第一項可檢查命題是:對純確定性封閉環,任意有限步數下的離環機率皆為零,首次逃逸時間的期望為無限。
研究問題 RQ2: 在環上少數位置加入非零概率逃逸後,離環等待時間有何變化?假說 H2 是:逃逸機率愈低,平均等待時間愈長;零機率是無法靠增加模擬步數修補的特別邊界。這個命題在固定其他規則的同一族政策內可透過單調耦合解釋,但不能無條件延伸至任意兩個結構不一的演算法。對固定閘門政策,應該量度每次經過閘門的成功概率以及兩次嘗試之間的環上移動步數。
研究問題 RQ3: 初次較快逃出障礙附近的政策,是否必然產生較高的長期覆蓋率?假說 H3 採用開放形式:兩者沒有一般性的單調關係。即使政策 A 的首次逃逸期望低於政策 B,也可能由於 A 在環外反覆返走,令它在某個時間窗的獨立訪問格點較少。對此我們比較完整路徑的覆蓋,而不只挑選已逃逸軌跡,以免兩個政策所面對的樣本條件不同。
研究問題 RQ4: 如果模擬只進行固定八百步,應如何報告仍未逃逸的軌跡?假說 H4 是:只以已逃逸軌跡計算平均逃逸時間,對逃逸緩慢的政策會產生選擇性偏差。研究將每條軌跡記錄為觀測時間與事件指標;在八百步前未見逃逸者屬右設限,不能假定它們在八百步當下剛好逃逸,更不能將無限期望硬改寫成八百步。
上述四項問題共同構成政策評估標準。首要指標為從環上均勻起點出發的首次離環步數及其分布;次要指標為固定八百步內的不同自由格點覆蓋比例、各政策逃逸比例,以及條件於已觀測事件的逃逸平均步數。研究不以每秒清掃面積、耗電量、噪音、清潔髒污重量或真實碰撞次數作為結果,因為這些變數在有限網格抽象中並無可信的對應量測。
4. 地圖與狀態空間
使用格點坐標 ,其總數為 。中央障礙 共有九格,從可通行集合刪除後, 有一百一十二格。行動一次代表從當前格點移至一個允許的四鄰格;若觀察的是環內政策,則只允許政策指定的轉移。每一步是無因次的離散時間,不對應固定秒數或米數,因此文內使用「步」而非「秒」表示逃逸時間。
近障礙環 定義為圍繞中央三乘三障礙的一格寬邊界:所有在 的格點,扣除 。因此其格數為 。環內任何一個位置都屬於自由空間,但它們不是整個自由空間的代表:環佔 。當一項政策僅沿十六個環格無限循環時,它的無限期獨立格點覆蓋率仍只有七分之一,這個比例只由模型地圖決定,與觀察時間的長短無關。
為區分「曾經在環內」與「當前已離開」,定義位置過程 ,時間 ,初始位置 在環內十六格上均勻抽取。首次逃逸時間定義為 。若樣本軌跡始終沒有出環,則 。這個定義只關注第一次到達環外,離開後再返回亦不改變首次逃逸時點。相對地,覆蓋率在整段路徑計算,因此離環後有否再次進入,會透過訪問足跡影響長期結果。
在總計 個動作的觀察窗中,定義已訪問集合 ,覆蓋比例 。即使踏入同一個格點一百次,分子也只增加一次;此設計防止把無效重複路線等同於新清掃面積。 是離散幾何代理指標,並不包含每格實際清潔品質、清掃寬度或是否有灰塵。每個政策在相同地圖上評估,令分母可比,但並不保證其能源消耗、轉向動作或真實運動時間可比。
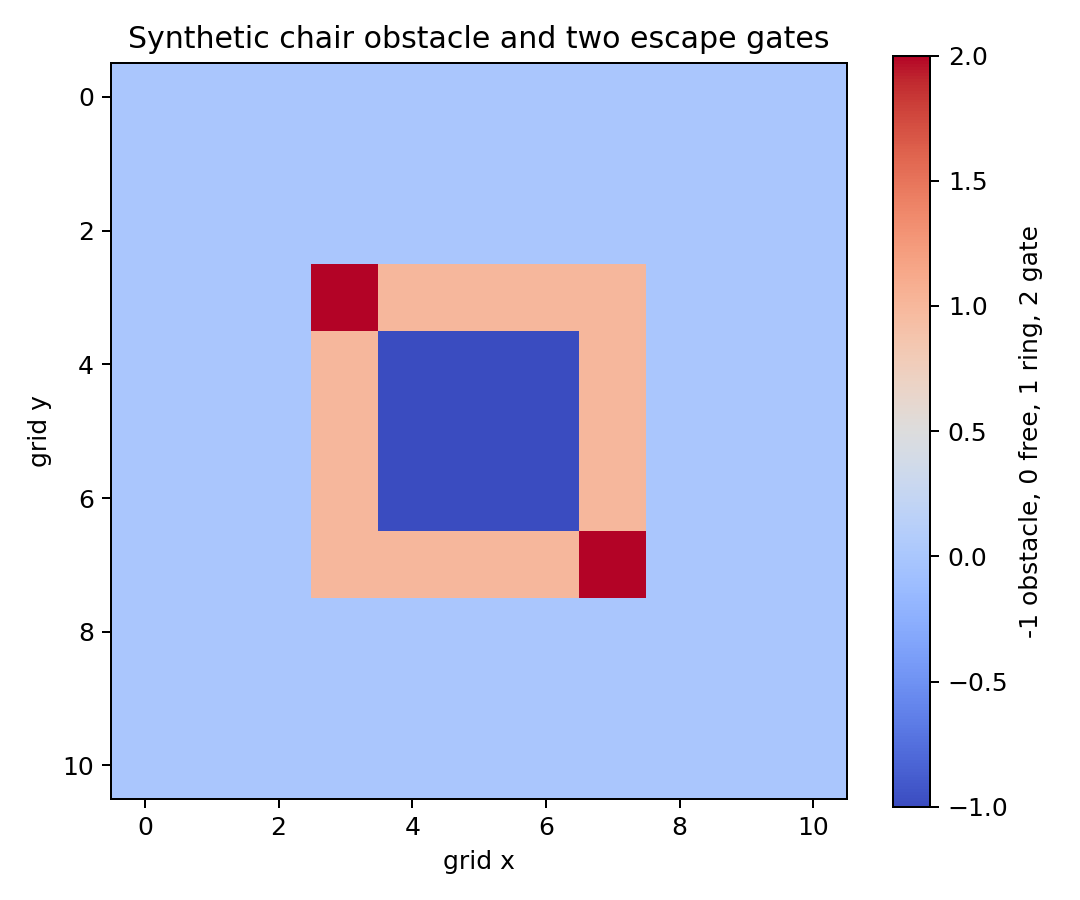
圖一。11×11 合成自由空間、中央 3×3 障礙及 16 格近障礙環;圖形由研究程式生成,不是住宅量測圖。
圖一把本研究的中心建模選擇具體化。環狀區域必須先由幾何定義指定,否則「繞圈」會成為無法證偽的主觀描述。在真實環境中,近障礙區域可能按距離、感測可見範圍或控制器安全邊界定義;本研究採用一格寬環,目的只是隔離局部循環的機制。若將環變得更厚或障礙移到房間邊緣,逃逸及覆蓋數值均可能不同。圖中的對稱性讓起點均勻抽取具有清晰意義,但現實中機械人的起點未必均勻。
5. 四種合成導航政策
第一種政策稱為 Orbit。將十六個環格依序標記為 ,規則為 當 。轉移完全確定,且總在環內。由環上任一格開始,機械人每十六步繞完一次。它有明確活動量、循環周期及方向,卻無法擴展其曾訪問集合。這是一個故意建立的理想化失敗案例,不應聲稱商用機械人普遍按照這條規則工作。
第二種政策稱為 Gate。在環上兩個指定且相隔八格的位置設置出口;到達閘門時,以固定概率 嘗試離開環,未成功則沿原定環行方向走下去。兩個閘門之外的環格不提供外向轉移。這個政策相當於為局部循環加入稀疏的逃逸事件;只要 ,長期反覆通過閘門便有機會最終逃走。但由於在閘門之間仍需行走多格,離環時間可能遠大於一個幾何分布的單次試驗數。實際模擬採用明確的轉移規則與出口位置,故所有數值須與程式一併閱讀。
第三種政策稱為 Adaptive。它不再把逃逸機會集中於兩個稀疏入口,而是允許更多環上位置採取外向行動。此處「自適應」是一個研究政策標籤,表示設計者以更多可利用的局部出口鼓勵離環,並非代表程式使用真實機械人的即時學習、視覺辨識或神經網絡。研究只檢查這種較常容許外向移動的規則,在指定格點模型內能否降低逃逸時間並改善長期覆蓋。政策在環外的行為同樣影響覆蓋,因此不能僅按它在環內的設定斷言其整體表現。
第四種政策稱為 Random。機械人從目前格點的可行四鄰格中等機率抽選下一步,且不使用已訪問記憶。在環的若干位置,向外走便是可行鄰步之一,所以即使沒有特別設置「逃逸鍵」,它亦可透過純隨機動作很快離環。這項政策提供一個簡單基準:它不會把局部循環指定為唯一可選動作,但也沒有為整屋覆蓋作最優規劃。當環外空間很大時,無記憶隨機遊走容易反覆造訪舊格;因此較短首次逃逸時間未必意味最高完整覆蓋效率。
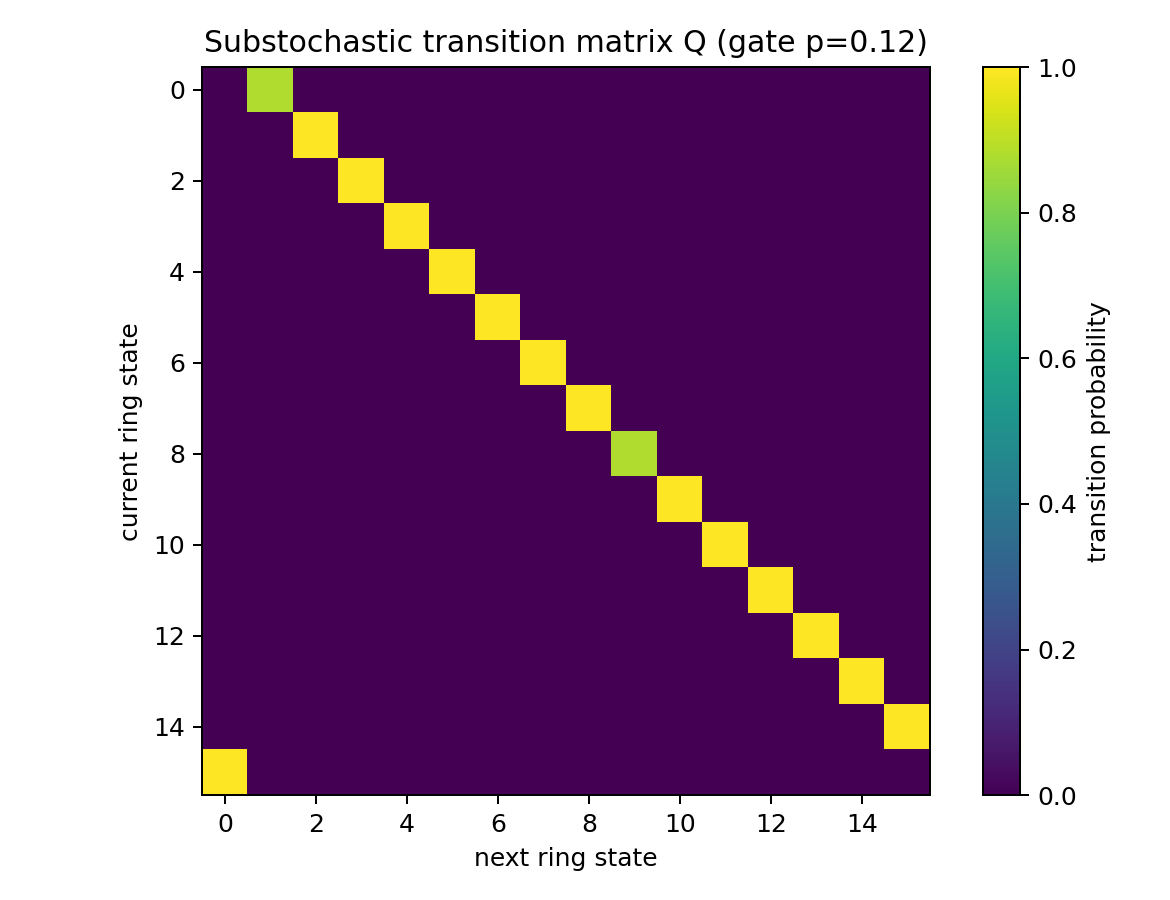
圖二。四種合成政策的示意;箭頭與機率代表演算法設定,不是量測到的輪速或轉向頻率。
這四種政策並非彼此只有一個參數不同。Orbit 與 Gate 的比較有助於理解零概率與非零概率出口的差別;Gate 與 Adaptive 的比較有助於理解出口位置與頻密程度;Random 則提供一項具有局部探索能力而缺乏全局訪問記憶的基準。政策之間的差異包括狀態轉移拓撲、環外移動及隨機程度,因此其覆蓋率排序不可歸因於單一「智能程度」指標。研究在解釋結果時,需要明確保持這種比較的有限性。
6. 逃逸時間的精確線性代數
考慮首次離開環前的十六個暫態位置,把政策在環內一步轉移且仍在環內的機率組成 矩陣 。其元素 ,各列元素總和可能小於一,差額便是從環內直接離環的機率。令 。依首次一步分析,從任何環上起點開始至少要走一步;走到環外立即停止,走到環內則仍有剩餘等待。因此 。寫成向量即 。當 可逆而且相關期望有限時,;若起點分布 在十六格均勻,總平均就是 。
這個公式的直觀意義十分重要。 中的 記錄過了 步仍在環內的轉移機率;將所有可能仍未逃逸的步數加起來,便得到平均等待長度。只要逃逸終會以概率一發生,而且等待尾端足夠快衰減,級數才可收斂。反之,在 Orbit 政策內, 只是十六階循環置換矩陣,其最大特徵值模長為一, 奇異,故不能使用普通反矩陣假裝取得有限期望。這個奇異性反映真實的模型性質,而不是需要靠數值小修補消除的計算問題。
用最直接的路徑論證亦可證明 Orbit 的無限逃逸時間。由任一 開始,經過任意整數步數 ,位置都在 ;因此 對所有有限 均成立。根據非負整數隨機變數的尾和公式,。即使觀察者把機械人看一萬步,機械人也只會再重複原來的十六格;模擬時設定八百步截尾並不會改變其理論無限等待的判斷。
對 Gate 政策,在固定兩個閘門及其轉移規則下, 的若干列總和小於一。只要兩個閘門能由每個環格沿政策方向抵達,且每次有嚴格正值的逃逸概率,便可由重複獨立嘗試的尾端界限證明逃逸最終以概率一發生。每個足夠長的環行區塊至少包含一個成功機會,未成功越多次,其概率便以幾何速度下降;故平均等待是有限的。基準模型求解線性系統得到環上均勻起點的精確平均 步。此值對具體位置與下一步約定敏感,因此在重現時應以儲存的程式規則及精確矩陣為準,不能單靠 近似。
對 Random 政策, 由可行四鄰格的等機率轉移導出。環上格點可能同時擁有環內鄰居與環外鄰居,故其一列的留環概率取決於幾何位置;並不存在全部環格共用的單一逃逸概率。精確線性系統求得均勻起點的平均 步。這個值遠小於 Gate 政策,反映隨機鄰格政策每步有較多離環路徑,而非任何實測機械人只需兩三步便走出真實椅腳區域。至於 Adaptive 的確切期望與轉移規則,需連同程式輸出閱讀,避免由另外兩種政策的數值任意內插。
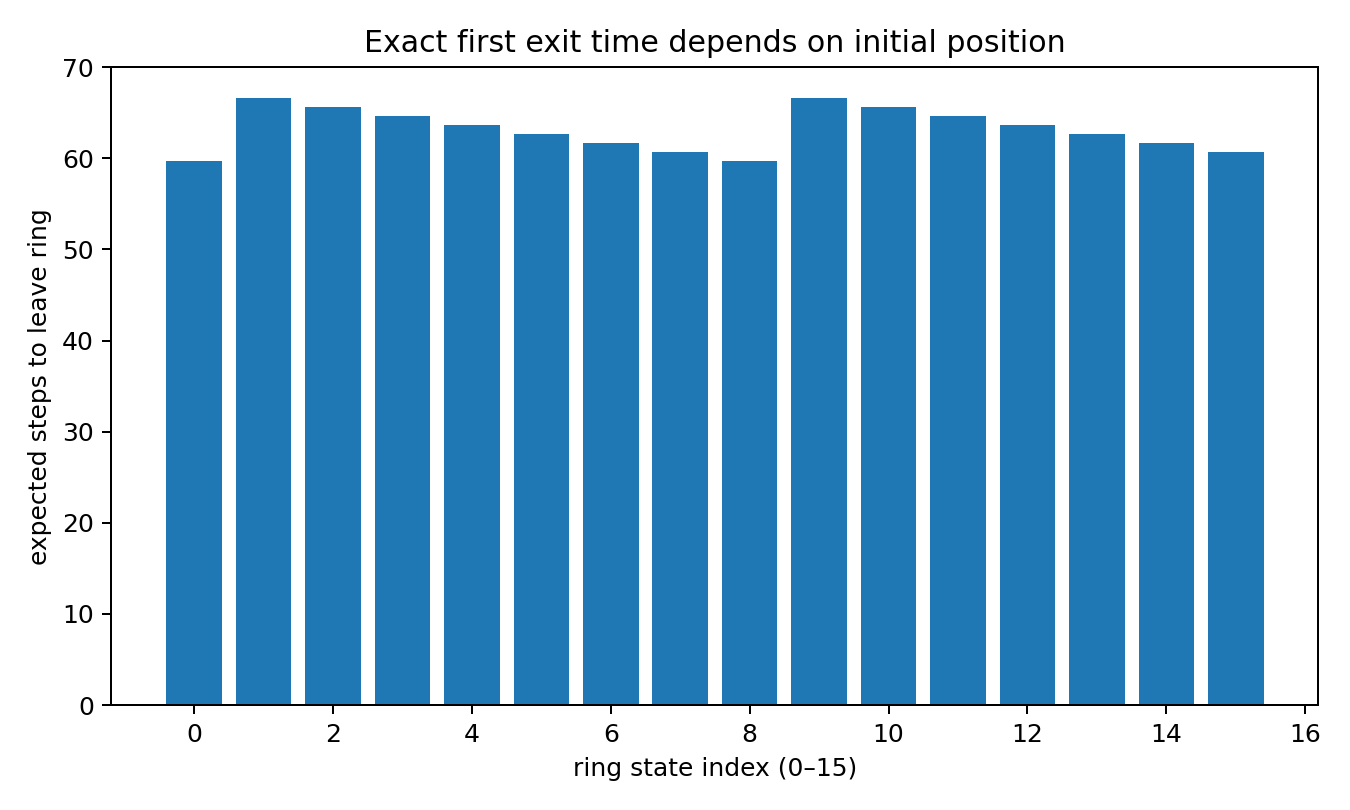
圖三。基於合成 16 狀態暫態鏈的理論首次逃逸時間,連同數值驗證資訊;封閉環的無限期望不得畫成有限測量值。
在把平均數用於策略選擇前,還須注意尾部分布。兩項政策縱使平均逃逸時間相同,亦可能一項大多數時間迅速離開、少數情況停留極久,另一項則每次等待長度比較一致。如果只追求「使用者幾乎不會看到長時間繞圈」,高分位逃逸時間與八百步前仍未逃逸的概率可能比平均更有實務意義。現有合成研究儲存了部分尾端及設限結果,但未與真實客廳的使用者容忍度建立關聯,因此本文只把它們當作模型診斷訊號。
7. 模擬方法、重現流程與數值核對
本研究將理論分析與軌跡模擬分開實作。解析部分先以格點的可行移動關係建立馬可夫轉移結構,選取十六個環上格點作暫態狀態,並在計算首次離環時間時將所有環外格點視為吸收結果。模擬部分則在完整一百一十二格自由空間內執行路徑,因此機械人離開近障礙環之後仍可持續移動、再次入環,並累積其不同訪問格點。這種雙軌設計防止將「首次離環」的吸收鏈誤用來代表整段八百步的移動:吸收鏈的吸收只是一個分析停止規則,而非說明機械人出環後便停止運作。
四種政策共用同一張合成地圖、環邊界、起點選取規則與觀察長度;變化只來自政策定義以及其控制的隨機移動。每條路徑的統計資訊至少需要記錄初始位置、是否於觀察窗內首次出環、觀測到的首次逃逸步數,以及截至觀察結束曾造訪的不同自由格點數。對具有隨機選擇的政策,使用程式中可追蹤的偽隨機數生成器與固定種子,讓其他研究者可以重現相同序列。不同政策的軌跡若共用種子,也不表示其隨機事件可以逐步對應,因為政策抽樣次數與轉移概率不同;真正的比較單位是相同統計定義下的多條獨立路徑,而非對某兩條畫面相似的路徑作主觀評分。
已有計算程式在基準配置下,對每種政策產生六百五十條、每條最多八百步的合成軌跡,並另為 Gate 政策做一萬五千次首次逃逸抽樣,以核對解析解。這兩組模擬回答的問題不同。大量獨立逃逸抽樣旨在驗證吸收鏈所給的平均時間;每政策六百五十條有限時間軌跡則估計覆蓋率與右設限比例。若把兩組樣本直接混合,會造成樣本量不一致,亦可能把只追蹤首次逃逸的短路徑誤納為完整覆蓋數據。因此應將驗證資料與主體比較資料分別保存。
在重現流程上,研究者首先執行隨附的 analysis.py;程式輸出 data/summary.json 和 data/coverage.csv,並在 figures/ 內儲存地圖、政策轉移、逃逸對照、覆蓋率、參數敏感度與設限圖。這些檔案屬於一次執行所得的合成結果快照,其他研究者應依程式與種子重跑,以判斷所儲存的數字能否再生。若某圖中採用經過平滑的曲線或分組顯示,讀者應以原始彙總數據核對精確值,而不可從像素位置反推超出模型精度的資訊。
理論數值驗證採用一個獨立於抽樣的準則:對具有有限首次逃逸期望的政策,解析值由線性方程計算,抽樣平均的誤差則由蒙地卡羅標準誤估計。Gate 政策的精確值約為 63.1667 步;一萬五千次模擬所得平均約為 62.763 步,估計標準誤約為 0.5046 步。兩者相差約 0.4037 步,僅約 0.80 個標準誤;在這組抽樣誤差尺度下,沒有明顯的解析與模擬不一致證據。以常態近似得到的 95% 蒙地卡羅區間約為 61.774 至 63.752 步,包含理論值。此區間量度的是偽隨機抽樣造成的數值不確定性,絕不是對真實家居掃地機械人性能的置信區間。
在計算實作上,直接求解 比先顯式建立反矩陣再乘上一向量更穩妥;若運用電腦程式,可用線性方程求解器處理。對 Orbit 政策,因矩陣奇異,應先根據轉移結構辨認不可逃逸的封閉類別,將其期望標為無限,而不是讓數值求解器輸出任意巨大的有限數。對浮點計算,還應檢查每列轉移概率非負且總和不超過一,以及觀察集合大小不超過一百一十二。這些簡單的守恆與範圍檢查,可以攔截常見的模擬程式錯誤。
本研究所有產生的圖表,均只用來說明程式中定義的規則。圖一展示空間集合,圖二展示政策差異,圖三展示首次逃逸的理論與抽樣量,圖四則展示長期覆蓋比例的不同排序。圖五和圖六分別檢視控制參數及設限問題。將圖與資料檔案一併保存,目的不只是增加論文可讀性,也是讓數值陳述留有可追查來源;即使未來更換參數,研究者仍可以按照同一個指標產生新的對照。
8. 主要研究結果
8.1 沒有出口的環:最壞案例的結構性證明
最直接的結果來自 Orbit 政策。雖然環外存在九十六個其他自由格點,政策的每次轉移都在十六格環內,因此所有軌跡的首次逃逸時間皆為無限。對任何長度八百的路徑,最多只能造訪十六個不同格點;由於確定性政策每十六步重複一次,觀察八百步已足以經過環內每一格,故不同格點總數恰為十六,覆蓋比例恰為 。這裏的數值不是統計估計,亦不需要信賴區間;它由規則和集合大小直接決定。
這項結果展示了局部活動量與全局進度可能完全脫鈎。如果只量度「輪子是否仍在轉」、「是否有位置改變」或「累積步數」,Orbit 政策永遠不會停工;如果改為量度曾踏足的不同格點,其進度卻在第十六格後完全停滯。觀察到重複動作本身並非問題,因為實際清潔有時需要重複覆蓋;本研究可證明的問題,是在明確以不同格點數作為代理成果時,這種重複不會令代理成果增加。因此結論必須限定於本研究的任務定義,不能將所有實際重複掃地都視為無用。
亦可從圖論角度理解。完整自由空間作為無向格點圖時,大部分環格都連到環外自由空間;但是 Orbit 政策把原本可能使用的邊刪除,只保留一條有向十六環。既然有向政策圖中不存在從環到環外的路徑,任何搜尋步數、樣本數或模擬時間的增加都無法創造不存在的轉移。改善策略需要改變轉移圖,例如允許外向移動或引入能終止持續環行的監控規則。這是「行為陷阱」在本研究中的嚴格含義,而不是對某一品牌感測器失靈的推測。
8.2 兩個逃逸閘門:有限而漫長的等待
雙閘門政策的解析平均首次逃逸時間為 63.1667 步。它比封閉環的無限等待具有本質上的改善:在每次到達閘門時都存在正概率離環,終於離開的概率為一。但數十步的平均等待亦說明,「最終能離開」並不等於「使用者很快便不再見到它轉圈」。從人的觀感出發,同一障礙外圍繞上數圈的時間,足以讓一項數學上幾乎必然成功的政策看似毫無進展。這個例子把漸近成功概率與有限時間使用體驗之間的差異清楚分開。
以 為例,單次閘門嘗試的失敗概率為 。若不同嘗試按模型彼此獨立,連續 次都失敗的概率便是 。例如連續十次失敗的概率仍約為 ,不能因為單次成功機率非零,就假定十次內必定脫困。由於兩個閘門相隔八個環格,十次失敗通常意味多次反覆行經相似路線。需要注意,嘗試次數不是步數:一個人在現場看見的繞圈時間,還取決於兩次閘門間的移動、起點至最近閘門的距離,以及成功事件在轉移前後如何記步。
從研究假說 H2 的角度,閘門機率由零改為正值,已經把封閉類別變為暫態類別。可是如果把成功概率設定得極小,解析期望仍可很大。以固定閘門位置、其餘轉移不變的政策族來看,增加每次嘗試的成功概率,會減少成功之前的失敗次數;藉同一串均勻隨機數比較兩種概率,可以構造高成功概率政策不晚於低成功概率政策逃離的耦合,因此平均逃逸時間不會增加。此一單調性證明只適用於共用相同閘門時程與外部轉移定義的比較,不代表任何較「積極」的現實控制器都一定更好。
8.3 增加可用出口:較快逃出與長期覆蓋的聯繫
Adaptive 政策在基準合成模擬的六百五十條軌跡中,全數於八百步觀察窗內離開近障礙環。其已觀測逃逸時間平均約為 7.9369 步。這個結果提示,讓政策能在更多位置考慮外向移動,確實可以避免兩閘門政策的大段等待。然而,此結論限於本研究具體的 Adaptive 規則:其出口概率、環外控制方式及步數定義都可能影響結果。沒有真實裝置數據支持「自適應導航必然較佳」或「某一型號機械人可縮短百分之多少清掃時間」等說法。
Random 政策的理論均勻起點首次逃逸期望為 2.6591 步;在六百五十條有限觀察窗軌跡中,其已觀測逃逸平均約為 2.6662 步,與理論量相近。這說明完全沒有特別「環路破除」目的的鄰格隨機遊走,也可能靠自由空間的幾何連通性迅速離開近障礙區。值得強調的是,這種很短的局部逃逸時間未必會帶來理想的整屋清潔路線;純隨機策略在到達新格點時沒有累積覆蓋計畫,因此可能頻繁重訪舊區域。局部逃逸容易與全局安排合理是不同的能力。
把 Gate、Adaptive 與 Random 放在一起比較,可以發現即使所有三項政策在有限觀察窗內都曾離環,初次離環的時間尺度仍有明顯差異。Gate 的平均時間較長,因為允許出口的位置稀疏且每次成功概率較低;Adaptive 提供較多定向脫離機會,Random 則利用所有可行鄰格。這些解釋屬模型內部機制推論,其依據是政策轉移規則,不是對控制器機器學習能力或實體傳感器準確度的比較。若改變環外移動政策、道路寬度或障礙排列,結果次序不必保持不變。
8.4 八百步不同格點覆蓋:首逃快不等於全局勝出
覆蓋率評估改用完整八百步軌跡,四項政策各產生六百五十個合成樣本。所得平均不同格點覆蓋比例按 Orbit、Gate、Adaptive、Random 次序,分別為 0.142857、0.569203、0.913997、0.906470。這組結果與首次逃逸時間並列時,最有意義的現象是 Adaptive 在平均覆蓋率上略高於 Random,儘管 Random 的首次離環時間更短。兩者差距約為 0.00753,即總自由格點的約 0.84 格;在沒有完整逐路徑方差和嚴格比較檢定之前,不應把這個小差異宣稱為具統計顯著性的優勢。
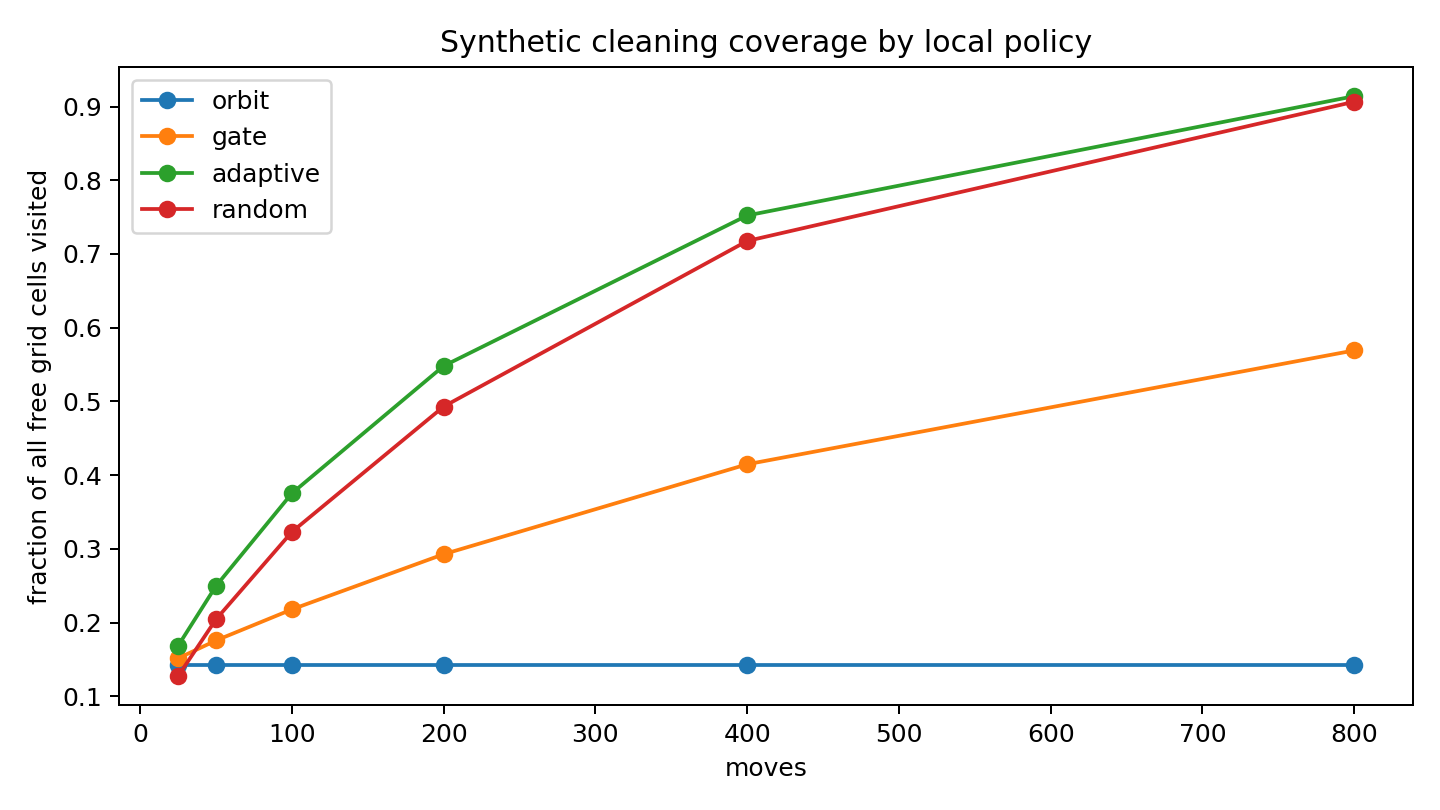
圖四。每政策六百五十條八百步合成軌跡的不同格點覆蓋量比較;分母固定為一百一十二個自由格點。
圖四提供一項直接回應 H3 的模型內反例:兩種政策的「第一次走出局部區域」排序,並不能完全決定「走過整個可用地圖」的排序。Random 可以快速碰巧跨出環邊界,卻未必持續向尚未探索的區域前進。Adaptive 若在環外的行為偏向擴展路徑,即使初次離環稍慢,也可能在長時間內留下更多不同格點的足跡。然而,這些結果並不足以推斷哪一個政策在耗電量、重複清潔效益、邊緣覆蓋或避障安全上較優,因為四項真實任務維度在模型中均未定義。
Gate 的覆蓋率約為 0.5692,顯著高於 Orbit 的固定 0.1429,但低於另外兩項政策的約九成。在給定合成路徑規則下,有限退出機會能打破完全停滯,卻可能佔用大量步數。值得注意的是,Gate 在八百步內的六百五十條模擬軌跡全部已逃離環,仍不表示其每條路徑都接近完整清掃。這是一個直觀而重要的指標分離:逃離局部區域是一項事件,覆蓋全局地圖是一個逐步累積的過程。對實際控制器設計而言,可以同時監控局部訪問重複率與全區不同位置覆蓋率,而非只設一個「成功脫困」旗標。
就資料尺度而言,八百步時間窗約為自由格點數量的一定倍數,但這個比例沒有任何物理必然性。若改為只有八十步,部分政策可能仍停留在初期逃逸階段,覆蓋排序便可能改變;若延長到八千步,某些可遍歷的隨機鏈可能逐漸接近完整訪問,政策間短期差距亦可能縮小。因而報告 時必須同時寫出八百步與自由格點的一百一十二格,而不能只報告「約九成覆蓋」,否則讀者無從判斷它所代表的工作時間與地圖大小。
8.5 樣本事件與設限:不要把沒有逃走誤記成慢速逃走
在基準八百步觀察窗,四政策的已觀測逃逸比例依次為 0、1、1、1。Orbit 的六百五十條軌跡全部右設限,其原因由政策結構保證:不論延長觀察時間多少倍,仍不會出環。Gate、Adaptive 與 Random 則在這批合成樣本中全部出環。對隨機政策而言,「這批樣本全部成功」只是有限樣本事件,不代表任何可行參數、任意有限觀察窗都具有百分之百的成功機率。特別是 Gate,當閘門成功概率非常低時,八百步內也可能觀察到大量尚未逃離的個案。
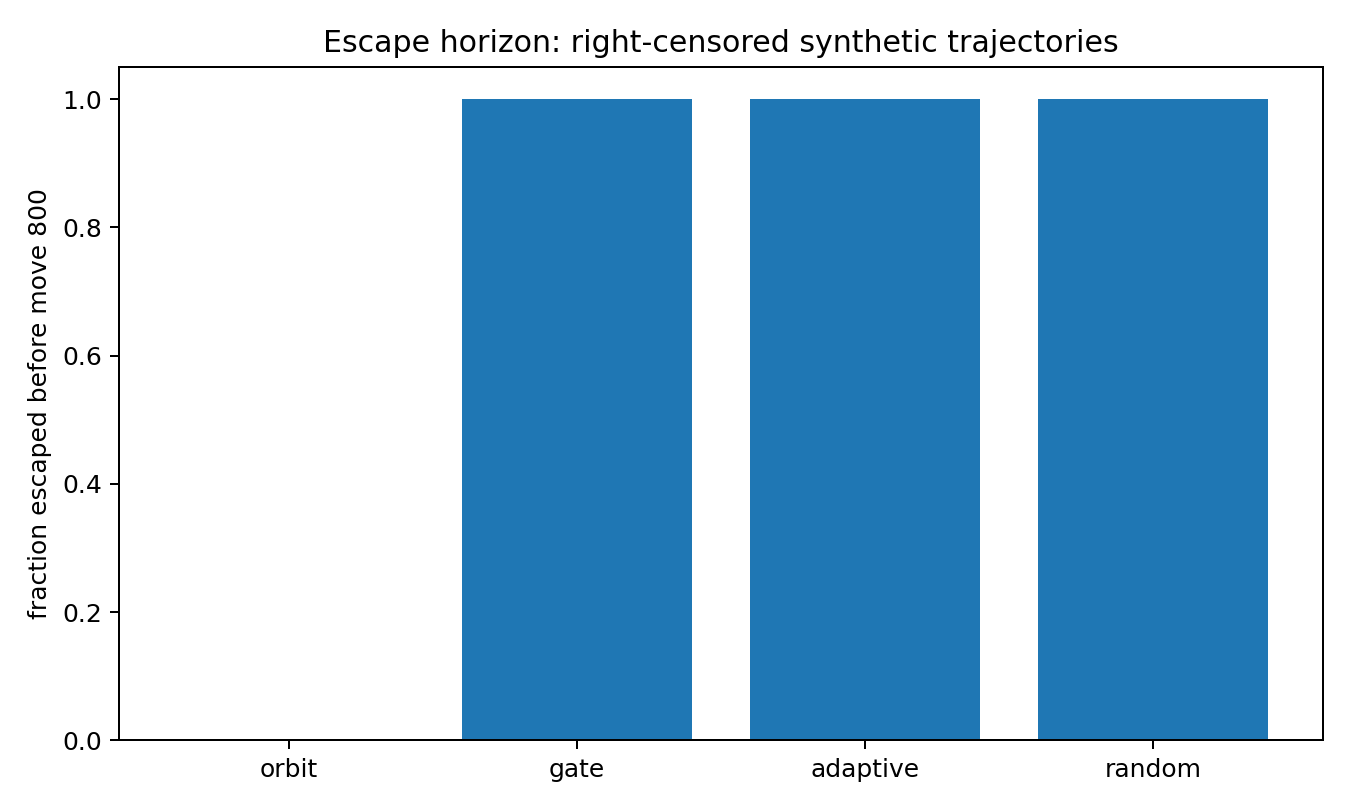
圖六。觀察窗長度固定時,不同政策的已觀測逃逸與右設限情況;未觀察到逃逸不可解讀為恰在終點逃逸。
若記錄的事件時間為 ,對每條樣本可以保存 及 。當 ,資料只告訴我們真實逃逸時間大於 ,或在封閉環情況下為無限。只用 的資料求樣本條件平均,估計的是條件期望 ,而非一般的 。對長尾逃逸策略,這個條件平均常常過度代表較早成功的路徑,因此可能明顯低估完整等待時間。正確做法是同時報告逃逸比例、觀測時間分布與理論期望;在資料支持時,再考慮生存分析工具估計有限時間事件機率。
在 Orbit 中,條件於「已逃逸」的樣本集合是空集合,所以其條件平均根本沒有定義。將它寫作零會造成最嚴重的比較錯誤,因為零代表即時脫困,與真正的永不脫困意思完全相反。將其寫作八百同樣錯誤,因為八百只是研究者停止觀察的時點。表格應以「無已觀測事件/理論期望無限」呈現,而不是製造一個虛假的有限平均。這個例子提醒研究者:在日常行為研究中,沒有看到事件發生,與看到事件在最後時刻發生,是兩種本質上不同的證據。
9. 敏感度分析與模型穩健性
影響 Gate 政策逃逸時間最直接的參數是單次成功概率 。當 ,系統回到完全封閉環;當 由小的正值逐步增加,經過相同次數閘門而全部失敗的機率以 下降。這個簡單公式解釋為何「偶爾嘗試改向」即使單次機會很小,長時間仍能大幅改善原本不可能離環的政策。可是,對使用者而言,關心的可能是前二十步內能否脫離,而非無限時間終究逃離,所以還必須選擇與任務時間尺度相符的敏感度指標。
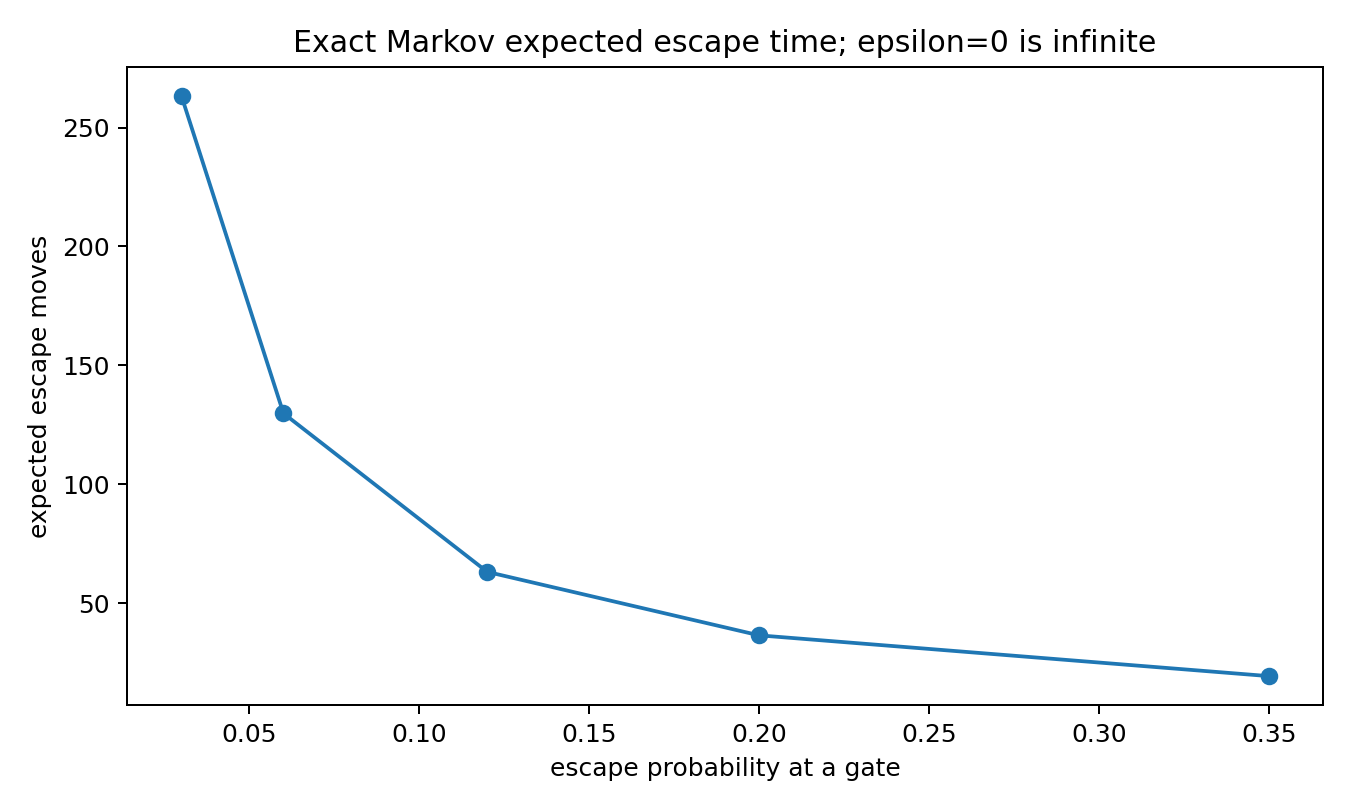
圖五。合成政策在不同逃逸設定下的計算結果;零逃逸概率是封閉類別邊界,不應與其他有限期望任意連線外插。
從定性的漸近角度,在保留兩個相隔八格的閘門而使 很小時,成功之前平均需要大致 次獨立試驗。由於相鄰閘門之間要走若干步,平均首次逃逸時間遂與 同量級增長。這並不表示精確期望必然等於 :初始位置、成功是在踏出環前還是踏出環後記作一步,以及閘門處未成功時如何前進,都會產生額外常數或細微差異。把量級關係和確切公式分開,是避免用直覺近似覆蓋程式定義的重要做法。
第二項敏感因素是閘門數目與分布。即使保持總閘門數目相同,若兩閘門相互鄰近,某些起點到最近閘門的距離會更遠,等待時間分布亦可能出現較大差異;若兩閘門均勻分散,最遠起點在初次嘗試前要走的路通常較短。對固定環行規則,這可透過逐起點求解 再比較最大值與平均值;若只報告均勻起點的平均,可能掩蓋部分起點需要特別久才有第一次嘗試的公平性問題。實際家居中的椅腳、牆面和家具配置並不保證對稱,因此此問題具有建模啟發價值,但未經更複雜地圖計算,不可宣稱某種閘門布局必定最佳。
第三項敏感因素是起點分布。基準研究從十六個環格均勻選取起點,是為了避免研究者任意偏重某一方向。可是,一台由客廳入口走近桌腳的機械人可能最常從單一方位進入環;此時起點應由真實軌跡或明確的場景生成模型決定。數學上, 不因起點分布改變,向量 也不改變,但整體期望由 隨 改變。因此,將模型推廣至不同室內布局時,應同時檢查每個起點的期望、最差起點及加權平均,而非只重跑一個均勻平均數。
第四項敏感因素是障礙與環的大小。當近障礙環包含更多格點,在有限閘門政策內,一次經過相鄰機會所需的步數可能增加;但是如果閘門數量亦隨環長增加,逃逸時間未必同樣增加。相反,Random 政策可直接利用環外鄰步,其離環機會取決於每個環格的局部鄰接度,所以不同形狀障礙會改變平均首次逃逸時間。這說明「椅腳愈粗,掃地機械人愈容易繞圈」並不能由本研究直接推出,因為障礙尺度與導航政策的聯合作用才是關鍵。
第五項敏感因素是觀察長度。報告覆蓋率而不指定步數,等於省略指標的時間尺度。研究應至少比較若干早期、中期與長期觀察窗,檢查哪個政策在何時出現優勢;若交叉發生,只用八百步單點排名便有侷限。基準模擬圖展示八百步設定下的結果,未來可以採用多個預先指定的 值重算 ,並同步報告每段新增覆蓋率 。後者可直接識別政策何時開始陷於重複訪問,亦比單純累積步數更接近「是否有新進度」的問題。
第六項敏感因素是隨機抽樣的不確定性。分析程式保存了平均數,但如果要斷言 Adaptive 與 Random 的覆蓋率有穩定差異,應對每條軌跡保存獨立格點數,計算分布、標準誤及預先指定的比較統計量;可用獨立種子重跑,再檢查結果是否一致。基準平均差距只有約零點七五個百分點,任何誇大的效果表述都沒有足夠依據。尤其在環境地圖固定、不同起點機率模型相同的情況下,統計推論只反映此一模型下的偽隨機路徑變異,不能代表所有住宅環境之間的異質性。
10. 討論:小範圍的循環,何以妨礙整體任務?
本研究最具啟發性的結果,並非 Random 政策以兩三步便能走出近障礙環,而是那個看似不斷工作的 Orbit 政策可以完全沒有任何全局覆蓋進展。當評估目標包含「所有可走區域」時,局部規則的成功執行未必代表整個任務取得進度。一條閉合路徑可以被機械人準確無誤地反覆執行,卻恰恰因為執行過於忠實而不能探索環外空間。問題的核心是目標函數與轉移機制是否相配:如果控制器只按附近障礙邊緣轉向,卻沒有儲存已訪問資訊或局部停滯訊號,便可能把維持安全距離的局部行為無限重複。
就控制器設計而言,最簡單的改動未必需要複雜的全局規劃。若連續多步都在同一個小範圍內重複,便可把這項狀態視為局部停滯線索,啟動一次與原有環行方向不同的動作。Gate 政策從理論上展示了這種改動的第一個效果:只要引入非零的合法出口,原本數學上不可能的逃逸事件就變得最終可能發生。可是,它亦展示僅有很低的逃逸概率仍可能導致使用者看到多次無效重複。工程上若希望縮短長尾等待,可以進一步提高出口嘗試機會、改變轉向方向,或以已訪問記憶降低再次走回同一個閉合環的機率。這些建議是待檢驗的設計假說,並非經過實機對比驗證的性能結論。
Adaptive 與 Random 的比較則補充一個容易被忽略的面向:局部脫困和全局清掃可能要求不同的記憶與決策資訊。純隨機鄰格選擇容易穿出環,因為它不固守障礙邊緣;但出環後只根據當前位置決定下一步,對已經掃過的區域沒有特殊回避能力。相對地,若政策能記錄已訪問位置並有意向未訪問區移動,其長期覆蓋率可能在局部逃逸稍慢的情況下仍然更高。Gabriely 與 Rimon(2001)探討以生成樹為基礎的區域覆蓋路徑,Acar 等人(2003)則在另一種需要完整覆蓋的應用中討論完備方法與隨機方法的差異。這些研究提供規劃思想上的比較背景;我們並未在本文的四政策模型中實作其原始演算法,故不能將文獻報告的保證直接套用到本文的 Adaptive 標籤。
觀察者對繞圈的厭煩,往往取決於可見的重複次數,而不是最終無限期望是否有限。假設某機械人以固定速度繞着椅腳一周,持續繞行三次可能已經十分醒目;對馬可夫模型而言,那卻只是經歷若干次未成功的逃逸機會。Gate 模型的尾端失敗概率使這種主觀感受有了可計算的對應量,例如經過十次機會仍未成功的概率約為百分之二十八。但這裏沒有觀察任何人類實驗參與者,也沒有測量厭煩程度,故只能說概率結構可能提供日後設計使用者體驗實驗的刺激條件,不能反過來宣稱已經證明人類對某個等待時間感到焦躁。
在科學解釋層面,本文還需要避免將「政策差異」誤解為單一變數的因果效果。四政策是在一張固定合成地圖上制定的整套轉移規則;它們不是隨機分配給真實機械人或真實家庭的處理組。政策改變同時影響可用出口、環內方向及環外探索方式,所以覆蓋率差距是整套演算法差異造成的模型對照。要測量其中某個設計因素的單獨效果,未來應進行受控消融實驗:固定環外策略,只調整環內出口數目;或固定逃逸規則,只替換環外有否使用已訪問記憶。只有將混雜的算法因素拆開,才可以對單項設計變更建立較清楚的因果解釋。
對讀者而言,或許最反直覺的是 Gate 政策在八百步內全部合成樣本都成功逃離,卻只有約五成七的平均不同格點覆蓋。這並不是矛盾,而是兩個目標的門檻不同:離開障礙區域只需要抵達環外任一格;覆蓋整張地圖則要求長時間分配路徑於許多分散的地點。若現實使用者只希望機械人盡快離開餐桌附近,Gate 可能已較 Orbit 有明顯改善;若目標是以最少路程掃過整個家,研究者仍須考慮更完整的覆蓋路徑規劃。指標選擇改變了對同一政策的評價,這也是正式研究中必須先寫清楚問題定義的原因。
另外,固定八百步等長度比較本身也有研究判斷。它使四政策得到相同數量的決策機會,便於計算每步的覆蓋效率;但實際機械人的不同動作可能花費不等時間,例如旋轉、倒退和感測重定位可能需要停頓。若把每個格點移動一律當作單位成本,得出的排名只適用於「每次決策一步」的假設。未來把動作時間及能量成本加入模型後,也許某項以更多轉向換得較高獨立格點覆蓋的政策,在每分鐘或每瓦時的評估下反而較差。這種可能性不推翻現有數學結果,而是指出現在定義的效率不是唯一可取的效率。
11. 研究限制與可識別性
第一,地圖簡化。十一乘十一四鄰格點只能描述一種離散連通結構,不能表示機械人尺寸、椅腳的真實橫截面、地毯、牆邊縫隙及家具高度。中央三乘三障礙是抽象阻擋區,不能代表所有椅腳或桌腳。實際機械人可能無法在某些形式上相鄰的格點之間直接移動,也可能有對角線運動或原地轉向。本文的幾何結果僅對所定義的格點及鄰接關係成立。
第二,缺乏感測與動力學。本模型預設導航政策能正確知道自己位於哪個格點,且每次移動會按指定機率完成。真實系統則可能遇到輪胎打滑、定位誤差、感測盲區或障礙物移動。模型沒有碰撞力、轉向半徑、電池電量、加速度、輪速和清潔刷具的描述;因此無法推出任何品牌的故障機率、耗電表現或機件磨損。
第三,政策不是商用實作的逆向工程。Orbit、Gate、Adaptive 和 Random 是為了識別機制而建構的人工策略;名字只方便論述,並未對應市場上任何特定產品。將 Gate 稱為「兩閘門」是指合成轉移矩陣內的兩個環上狀態,而非椅腳旁存在實體閘門。所謂 Adaptive 亦沒有經過真實機器學習訓練。讀者不可根據模型表現,推論某一品牌使用了哪種控制邏輯。
第四,覆蓋率是代理成果。計算一百一十二格當中曾經踏足多少格,與實際清走多少灰塵並不相同。掃地機械人的清掃寬度可能一次覆蓋多於一格,也可能在角落因刷具觸及範圍不足而留下殘留物。某些污漬需要重複通過才可清除;在本文的不同格點統計中,重複通過卻不會增加覆蓋率。因此對真實清潔效能的判斷,需要在日後加入物理清潔模型及實際收集的地面污染量測。
第五,參數與初始條件是研究設定。十六格環、兩個相隔八格的閘門、閘門成功概率 0.12、六百五十條主體模擬軌跡及八百步觀察窗,均由研究者選擇。它們並非依觀察得來的室內家居統計分布。雖然固定共同設定可以保證政策比較的一致性,卻不代表計算結果可外推到任意房間大小。對不同參數組合,應重新計算而非僅用基準平均比例做線性放大。
第六,模擬樣本不能代表人口或市場。每項政策的六百五十條路徑是同一程序抽出的合成試驗,沒有真實受試者、住宅、清潔工或品牌樣本。即使某一比例剛好接近現實經驗,也不能在缺乏抽樣設計的情況下視作外部驗證。Gate 的一萬五千次獨立模擬只用來核對理論值;它們不能替代現場實驗,亦不能將對理論的高數值精度包裝成對現實的高預測精度。
第七,馬可夫性與齊次性。精確首次逃逸計算假設轉移機率只取決於當前狀態,且不隨時間改變。實際導航器可能利用完整地圖、重複訪問次數、電量、時間或清潔進度調整動作,因此需要更大的狀態空間甚至非齊次模型。基準吸收鏈適合說明局部機制,但沒有估計這些高階控制依賴。若政策受歷史影響,單以十六格位置作狀態求解 便未必正確。
第八,短期與長期結果不應混用。八百步覆蓋率是有限窗內的估計,不能證明無限期必然或不可能完全覆蓋。Random 政策在有限連通圖上的長期行為與其有限時間訪問率是兩個問題;長期可能到訪更多格點,仍可能需要非常久才完成最後幾格。若將八百步結果拿來描述「最終覆蓋能力」,會忽略時間窗與尾部等待的重要性。
第九,內部審查與獨立複製不同。本研究的數學核對與模擬內審由同一研究工作流程完成,尚未取得獨立學術同行評審。程式可以重跑、數字可以核對,仍不等於已證明所有設計選擇合理。較嚴格的後續研究應將代碼、種子與模型預先固定,再由不參與原始實作的研究者獨立重寫關鍵求解步驟,並對可能的模型錯誤作盲測。
12. 結論
本研究以一個刻意簡化、可以重現的網格系統回答「掃地機械人為甚麼會繞着椅腳打轉」的數學版本。當導航政策只允許沿近障礙環循環時,環內十六格便構成封閉類別,首次逃逸時間為無限,八百步內甚至任意長時間的不同格點覆蓋上限均只有七分之一。這是由控制政策與狀態轉移圖所保證的結果,並非特定住宅或裝置的實測現象。
對具有非零逃逸機會的合成政策,吸收鏈把抽象「總有一天會走出去」轉化為精確平均步數。在基準設定下,Gate 政策的均勻環上起點平均首次逃逸時間為 63.1667 步,Random 政策則為 2.6591 步;獨立的門控蒙地卡羅核對在預期抽樣誤差範圍內支持解析計算。這表明逃逸機會的可及性與頻率對局部停滯時間具有可分析的作用,但模型數值不能直接當作真實清潔時間。
在八百步有限時間覆蓋比較中,四政策的合成平均覆蓋率約為 14.29%、56.92%、91.40% 和 90.65%。Random 的首次逃逸最快,卻沒有得到最高的模擬平均覆蓋;因此「最早離開一個障礙附近」不足以構成「全局導航最佳」的判定。研究也指出未逃逸軌跡必須保留右設限狀態,而不是把觀察窗終點當作真正的逃逸事件。
這些發現把一個容易引人發笑的畫面拆成三個可以分別問責的層次:導航狀態是否形成封閉循環、離開該循環需要多少時間,以及長期移動實際訪問了多少新位置。研究所能確定的是合成模型的數學行為;它既未測得市售機械人繞圈的頻率,也未判定任何製造商的控制策略。若要進一步回答現實問題,必須用真實軌跡與物理清潔量測檢驗模型假設。
13. 未來研究方向
首先可以將障礙由對稱方形擴展為多個椅腳、靠牆桌角、狹窄通道和可移動家具,並使用實際機械人尺寸將格點連通圖轉成可行配置空間。如此便能研究局部環路何時由障礙拓撲引致,何時純粹由控制政策造成。第二可以在政策內加入有限長度的訪問歷史與停滯檢測器,比較記憶長度、閾值和逃逸效果之間的成本收益,而不單純增加隨機性。第三可以改以清潔面積每分鐘、每瓦時新增格點及碰撞風險為多目標函數,探索對能源與時間都合理的行為。
第四,可以在同一個基準模型上加入受控消融試驗,單獨改變閘門數目、成功概率及環外探索規則,並提供完整的軌跡級不確定性估計。第五,若取得真實掃地機械人的已匿名化移動軌跡,可以先標記局部重複路徑,再估計狀態轉移、停留時間和出環事件;透過測試資料評估模型預測是否校準,最後才考慮將本文的合成設計建議應用到實際裝置。所有涉及家庭地圖的實測研究,應先處理私隱、資料同意與位置資料保護問題。
最後,研究者可進行一項獨立的行為科學實驗:展示具有相同總步數但不同新覆蓋率的機械人路徑影片,詢問受試者如何評價其「勤力程度」與「效率」。如此才能驗證公眾是否真的將可見動作錯當成有效工作,而不只是從一個幽默的研究標題推測人類感受。在取得這類資料之前,本研究只主張繞圈行為具有可精確描述的數學結構,不主張已掌握它對人類心理的因果效應。
參考文獻
以下書目資料可由期刊、學校研究資料庫或 DOI 查核;引用僅限與本文問題設定相關的公開摘要、書目及已明確識別的研究主題,並不聲稱全文逐頁核讀。
Acar, E. U., Choset, H., Zhang, Y., & Schervish, M. (2003). Path planning for robotic demining: Robust sensor-based coverage of unstructured environments and probabilistic methods. The International Journal of Robotics Research, 22(7–8), 441–466. https://doi.org/10.1177/02783649030227002
Baeza-Yates, R. A., Culberson, J. C., & Rawlins, G. J. E. (1993). Searching in the plane. Information and Computation, 106(2), 234–252. https://doi.org/10.1006/inco.1993.1054
Choset, H. (2001). Coverage for robotics—A survey of recent results. Annals of Mathematics and Artificial Intelligence, 31, 113–126. https://doi.org/10.1023/A:1016639210559
Gabriely, Y., & Rimon, E. (2001). Spanning-tree based coverage of continuous areas by a mobile robot. Proceedings of the 2001 IEEE International Conference on Robotics and Automation, 1927–1933. https://doi.org/10.1109/ROBOT.2001.932890
Galceran, E., & Carreras, M. (2013). A survey on coverage path planning for robotics. Robotics and Autonomous Systems, 61(12), 1258–1276. https://doi.org/10.1016/j.robot.2013.09.004
附錄 A:符號、數據類別與重現界線
| 符號 | 定義 | 數值或範圍 |
|---|---|---|
| 自由格點集合 | 112 格 | |
| 中央障礙集合 | 9 格 | |
| 近障礙環 | 16 格 | |
| 第 步所在格點 | 內 | |
| 首次到達環外的步數 | 正整數或無限 | |
| 尚未離環的暫態轉移矩陣 | 16×16 | |
| 有限觀察窗 | 800 步 | |
| 不同訪問格點比例 | 0 至 1 | |
| Gate 單次逃逸概率 | 基準 0.12 |
本研究採用的證據類別為:地圖與四政策的人工設定、模型導出的精確數學結果,以及程式生成的合成路徑統計。沒有個人資料、真實住戶樣本、實機感測數據或商業產品測試。報告中的「覆蓋率」等同於「曾到訪的不同自由格點比例」,不得重新標記成實測吸塵率。
附錄 B:最基本的結果一致性檢查
對應程式的核對清單包含:首先,全部可行格點的數目應為 121 減 9,即 112;近障礙環為 25 減 9,即 16。其次,Orbit 每經過十六步應回到同一位置,而且在任何時刻都不能離環。第三,有限逃逸政策的 元素必須介於零與一之間,各行轉移總和不可大於一。第四,對於所有完整軌跡,累積不同格點數不能超過 112,也不可隨時間下降。第五,若將全部路徑終止在固定八百步,設限軌跡不能被算作已出環。第六,Gate 的一萬五千次抽樣平均應在可由樣本標準誤解釋的範圍內接近解析值。以上屬必要核對而非充分證明,仍需檢視程式對位置與概率的實際實作。
附錄 C:檔案與版本註記
主稿:paper.md;正式排版與逐頁機器檢查成品:paper.pdf。研究模型與模擬程式:analysis.py。合成資料:data/summary.json、data/coverage.csv。模型可視化:figures/figure_01_grid.png 至 figures/figure_06_censor.png。DOI 書目來源與核查範圍另見 references.bib、Reference_Check.md;四角色模擬內部審查及修訂見 review.md。研究結果通過作者側數值及版面檢查,沒有經過獨立外部同行評審或實體機械人驗證。