摘要
在香港中學文憑試數學延伸部分單元二(M2),行列式與向量積可用於識別三點的方向及退化幾何配置。然而,若題目所列六個座標只是獨立有界區間的中心值,單純計算中心三角形的有向面積,無法保證全部可行配置均具有相同方向。本文研究三點的六個座標各自屬於閉區間時,如何對「必定逆時針」、「必定順時針」、「可能共線」及「可能雙向」提供可核驗且必要充分的證書。利用行列式對每一座標皆為仿射的結構,證明其真正全域極值必在至多 64 個端點取得;亦推導先枚舉三個橫座標的 8 個端點、再解析選取縱座標的等值算法。當六軸具有共同誤差半徑時,首次可能共線的半徑可由有限組至多二次多項式的正根精確描述。以人工三角形 A=(0,0)、B=(4,0)、C=(1,3) 為例,進一步證明全區間的分段極值與精確臨界半徑 1;純梯度與二次誤差界僅能保證半徑小於約 0.712。主程式在 400 組人工有理數誤差盒的 64 與 8 端點算法一致;分離的 shoelace 程式核驗五個例子及 2,189 個格點;獨立符號程式完成 64 個端點多項式的整段不等式核對。本研究的增量在於將成熟的多仿射端點原理整理為香港 M2 教育情境的可核驗判別規格與具體證書,尚不支持全球首創或教學成效之主張。
關鍵詞: 香港中學文憑試;M2;向量;行列式;多仿射函數;有界座標誤差;穩健方向;精確證書
Abstract
Determinants and vector products in the Hong Kong Diploma of Secondary Education Extended Part Module 2 provide signed-area tests for planar configurations. If coordinates denote centres of independent uncertainty intervals, however, the sign of the central determinant alone cannot certify the orientation of every admissible triangle. We consider three labelled planar points with six independently bounded coordinates. Using the multiaffine structure of the signed-area determinant, we prove that its exact global range is determined by at most 64 box vertices, and obtain an equivalent eight-horizontal-corner test that eliminates the vertical coordinates analytically. For uniform coordinate uncertainty, the first radius at which a collinear configuration becomes possible is characterized by positive roots of finitely many quadratic or lower-degree vertex polynomials. For the constructed example A=(0,0), B=(4,0), C=(1,3), an exact symbolic certificate gives the first collinearity radius as one, whereas a sufficient derivative-based perturbation bound only certifies radii below approximately 0.712. Two separately implemented rational-arithmetic procedures check 400 artificial boxes and five illustrative cases, while symbolic checks validate the full parameter interval. The contribution is a fully specified educationally motivated certificate and reproducible mathematical derivation based on established robust-geometry and interval-analysis principles. No student outcomes, classroom causal effects, or international novelty claims follow.
Keywords: HKDSE Mathematics M2; determinant; vector product; multiaffine extremum; interval uncertainty; orientation; exact certificate
1. 引言
香港考試及評核局(HKEAA, 2026)公開的數學科評核框架列出 M2 的矩陣行列式、向量及向量積相關記號。對三點 A、B、C,可藉從 A 出發的兩個位置差向量的二維叉積(或嵌入三維後的 z 分量)判斷其有向面積及方向。這種計算在座標精確時完全確定;當座標代表測量或估計的容許範圍時,結論需要量化所有可行點,不能把「中心值計算正確」直接等同「實際方向必正確」。
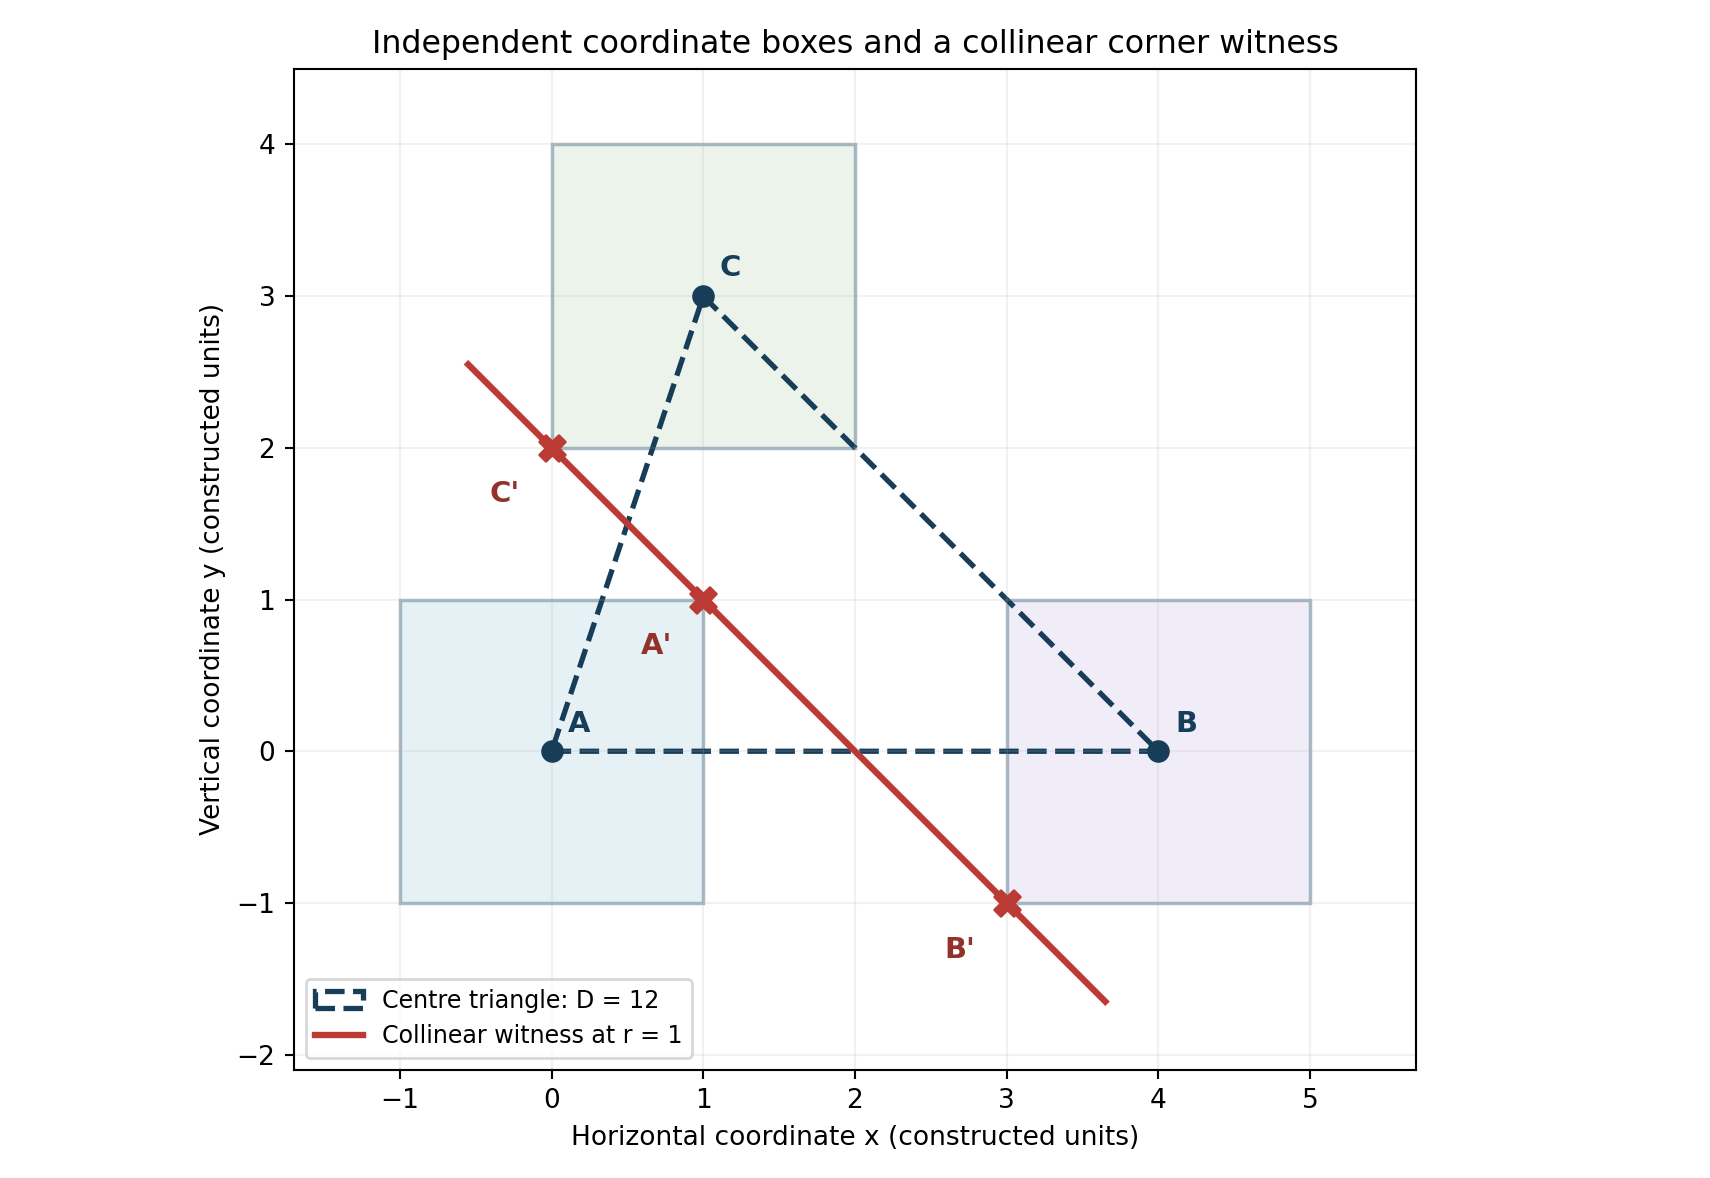
例如中心三角形 A=(0,0)、B=(4,0)、C=(1,3) 的有向面積兩倍為 12。若每個座標可能獨立改變 1 個單位,卻可取 A'=(1,1)、B'=(3,-1)、C'=(0,2),使三點共線。這不是電腦計算浮點誤差,而是題目資料本身的輸入不確定性。若教學只練習代入中心值的行列式,學生可能難以辨別「算得 D>0」與「可保證所有 D>0」在量詞上的差別。
本文問題為:RQ1,什麼有限條件可精確描述六維座標盒內的所有行列式值?RQ2,能否用少於 64 次完整行列式評估產生同樣嚴格的數學證書?RQ3,共同誤差半徑持續增大時,首次出現共線的最小半徑如何精確界定?RQ4,簡單保守界與精確充要判別差多少,及哪些教學結論仍須實證?
研究提供一個供教師或學生核驗的數學對象:端點見證、全域極值與分類理由,而不是聲稱已經驗證有效的教學干預。文中除非特別註明,所有成本、觀察、樣本均不涉及真實學生。
2. 文獻綜述與學術定位
Shewchuk(1997)以自適應精度算術處理計算幾何中 orientation 等謂詞;Kettner 等(2008)說明將理論上的精確實數算術改用浮點實作可能導致幾何演算法嚴重錯誤。兩項研究重點是給定坐標後的數值運算正確性。本文假定輸入本身是區間,因此即使每一次行列式均以完全精確的有理數運算,幾何方向仍可能在不同可行配置之間改變。
另一方面,Moore、Kearfott 與 Cloud(2009)已系統整理區間分析。Blanchini 等(2022)在具有多仿射不確定性的生化系統研究中,明確運用矩形頂點達到極值的既有原理。Davoodi、Mohades、Sheikhi 與 Khanteimouri(2015)則研究隨不確定程度改變的幾何資料模型。故本文不可將區間不確定性、多仿射端點極值、orientation 謂詞或隨參數擴大的不精確幾何宣稱為首次提出。
表 1:相關研究與本文的嚴格分工
| 文獻 | 已知結果/研究範圍 | 本文可辯護的窄範圍增量 |
|---|---|---|
| Shewchuk (1997) | 精確/自適應 orientation 運算 | 把坐標真值不確定性與運算捨入錯誤嚴格區分 |
| Kettner et al. (2008) | 浮點幾何演算法的魯棒性失效 | 利用例題比較兩類不穩健的來源 |
| Moore et al. (2009) | 成熟的區間分析理論 | 給定三點任意獨立坐標盒的具體必要充分分類證書 |
| Blanchini et al. (2022) | 多仿射矩形頂點結果的其他領域應用 | 在 M2 行列式上完整演繹 64/8 項算法與見證格式 |
| Davoodi et al. (2015) | 有不精確輸入與連續精度參數的幾何問題 | 以共同誤差半徑明確推導第一次共線的代數閾值 |
| HKEAA (2026) | 香港數學科 M2 的相關評核記號 | 僅支持課程主題相符,不構成考評局認可本算法 |
本研究的文獻檢索日期為 2026 年 10 月 15 日;中文搜尋用「香港 M2 向量 行列式」、「座標誤差 共線」、「區間分析 幾何方向」等,英文搜尋用 “robust orientation predicate”, “imprecise points”, “multiaffine vertex result” 等。直接閱讀了可公開取得的作者原始研究說明、期刊資料與部分全文;HKEAA 評核 PDF 的網頁直接擷取可能回傳 403,索引可辨識 M2 相關記號,需以正式文件再次人工核對。尚未完成付費資料庫、全部中文學位論文或全球系統性文獻查重。詳細來源與可讀限制見 Literature_Search_Log.md。
3. 理論框架與基本定義
定義三個有標籤的平面點 A、B、C。為保留次序,本文把六個座標排成 ,其二倍有向面積為
由此 表示 A→B→C 逆時針; 為順時針; 為共線,亦包含兩個點重合的退化情況。這只是有向面積的代數定義,不預設三點均不相同。
每個座標 獨立落在有理端點的閉區間 ,其中 。可行集合為六維直積盒
六個座標可以獨立達到任何端點組合是本文必要假設。例如三點整體平移共用同一偏移量的情況,並不符合此獨立盒的真實可行集。由有限盒的緊緻性與 的連續性,上述極值必定存在。
4. 研究方法與可重現性
理論分析先以多仿射函數的端點表示建立充要分類,再利用 的線性係數消去三個縱坐標,最後把所有坐標的共同偏移量寫為符號變量 ,進行二次根與整段不等式核對。計算使用 Python 3、Fraction 及 SymPy;程式和輸出 JSON 均保存在 code/ 及本研究資料夾。
主程序 exact_certificates.py 以差向量公式做 64 端點與 8 個 -端點消去比較。independent_audit.py 完全不匯入主程式,使用 shoelace 公式重算範例的全部端點,另掃描各軸中點以排查實作錯誤。symbolic_radius_audit.py 不匯入兩者,以不同的有向面積展開式生成全部 64 個精確符號多項式、按二次項係數分組及證明候選分段下界。此三種檢查仍共享相同數學問題,不能代替定理的書面證明,更不能冒稱真人獨立同行評審。
研究資料在此固定:400 組六軸獨立的隨機人工有理數區間使用程式內固定種子 2026101507;另有五個指定的退化/非退化三角形;所有圖中的座標及誤差單位均為抽象坐標單位。不存在學生樣本量、顯著性檢定或教學效果量。
5. 數學推導、定理與證明
5.1 六維端點是精確極值而非保守估計
定理 1(端點充要證書)。 設 為盒 的 64 個帶重覆可能的端點。則
證明。 展開式(1)可寫成 。任何一個坐標固定其餘五個坐標之後,都只以一次形式出現,故 對每個坐標分別仿射(multiaffine)。對任意非退化區間 ,設 ,則在第 軸的值等於兩個端點值的凸組合。對六個軸逐次使用這個恆等式,可把任意 展成不超過 64 項端點值的凸組合;每項權重非負,權重總和為 1。因此每個內部值皆在所有端點的最小值與最大值之間。這兩個端點本身皆屬 ,故該上下界實際可取到。若某個區間退化,只需把該坐標固定,完全相同的結論仍成立。證畢。
推論 1(方向與共線的必要充分分類)。 當且僅當所有可行配置均逆時針; 當且僅當所有可行配置均順時針; 當且僅當至少有一個共線配置;而 當且僅當兩種相反方向的配置均存在。當 時所有可行配置均共線;當 時可以共線或逆時針但不能順時針,其相反情況亦類似。
證明。 方向的嚴格正負由定理 1 得到。若某配置共線,其值 0 必位於 。反過來若 ,取兩個實現極小及極大的端點 ,由盒的凸性線段 對任何 皆可行。函數 連續,由介值定理必有值 0。兩種相反方向存在當且僅當極小值負而極大值正。證畢。
5.2 只需八個橫座標端點
定理 2(八個 端點的解析消去)。 先取 三軸的端點組合,共最多八組;固定其中一組後,定義 、、。按 的符號選取縱坐標端點,即可得到等於定理 1 的精確 :
證明。 只固定三個 ,式(5)對每個 線性,而且三個 可獨立變化,所以最小值等於每項 的最小值之和;若 ,任一端點均等值,無須特別處理。這給出固定 下真正的最大、最小。對 再使用定理 1 的逐座標仿射極值原理,必可在八組 端點找到六維全域極值。因而 8 組可核驗的 配置及其解析 見證,與 64 端點全枚舉的 完全一致。證畢。
演算法所稱「八次」是八次組合與線性係數選擇,並非不需其他算術操作;若輸入含 位元的有理數,精確加減乘及有理比較亦須計入位元成本。因六維數目固定,有限有理數輸入可在多項式位元時間完成核驗;不可把這個固定三點問題外推為任意維多項式複雜度結果。
5.3 共同誤差半徑與首次共線的代數描述
設六個座標中心為 ,每軸可獨立偏移不超過 。相應盒為 。一個端點由 表示為 ,其行列式是至多二次式:
定理 3(第一次共線半徑)。 定義 。若 則 ;若 ,則 是 64 個 中所有正實根的最小值:
證明。 以 為例;負值只需把全部行列式乘以負一。所有 64 個端點值在 時均等於同一正數 。每個 連續,且常數項非零,故各端點在首次正根前始終嚴格正。由定理 1,此時整盒的 均嚴格正,不可能共線。設第一個端點正根為 ,該端點在 屬可行盒且 ,故 ;由之前的嚴格正性亦有 。最後必須證明至少存在正根:取充分大的 ,例如讓三個點全部移至同一公共坐標 ,所需半徑至多六個中心絕對坐標的最大值,故盒內存在共線配置。由定理 1 其某端點值必非正,從 的正數連續走至該值至少穿過一次零。故根集合非空且有限個多項式均有有限正根,最小值存在。負 情況相同。證畢。
這一定理保證的是第一次可以共線,並未說第一次出現反向方向的半徑必相同;例如可先出現只有非負值與某些零值的邊界。當 ,是否同時可取兩個方向,必須另用精確 判定。
5.4 易用的保守判準及其非必要性
把實際坐標寫成 ,其中所有 ,對式(1)完全展開。令 ,。一次項的絕對值至多 。二次項恰為對擾動三點計算的行列式;固定三個縱向擾動時,該二次式對三個橫向擾動線性,其絕對值最大至多 乘三個縱向擾動兩兩差的絕對值之和。三個值均在 ,該差和至多 ,故得
命題 1(充分方向保證)。 若 ,則任何可行配置的 與中心 同號。
證明。 若中心正,根據式(8)所有可行值均大於 ;負中心類似。證畢。這只是充分而非必要的簡單篩選;不等式不通過不代表真的可以共線或反向。
5.5 人工三角形的完整參數區間證書
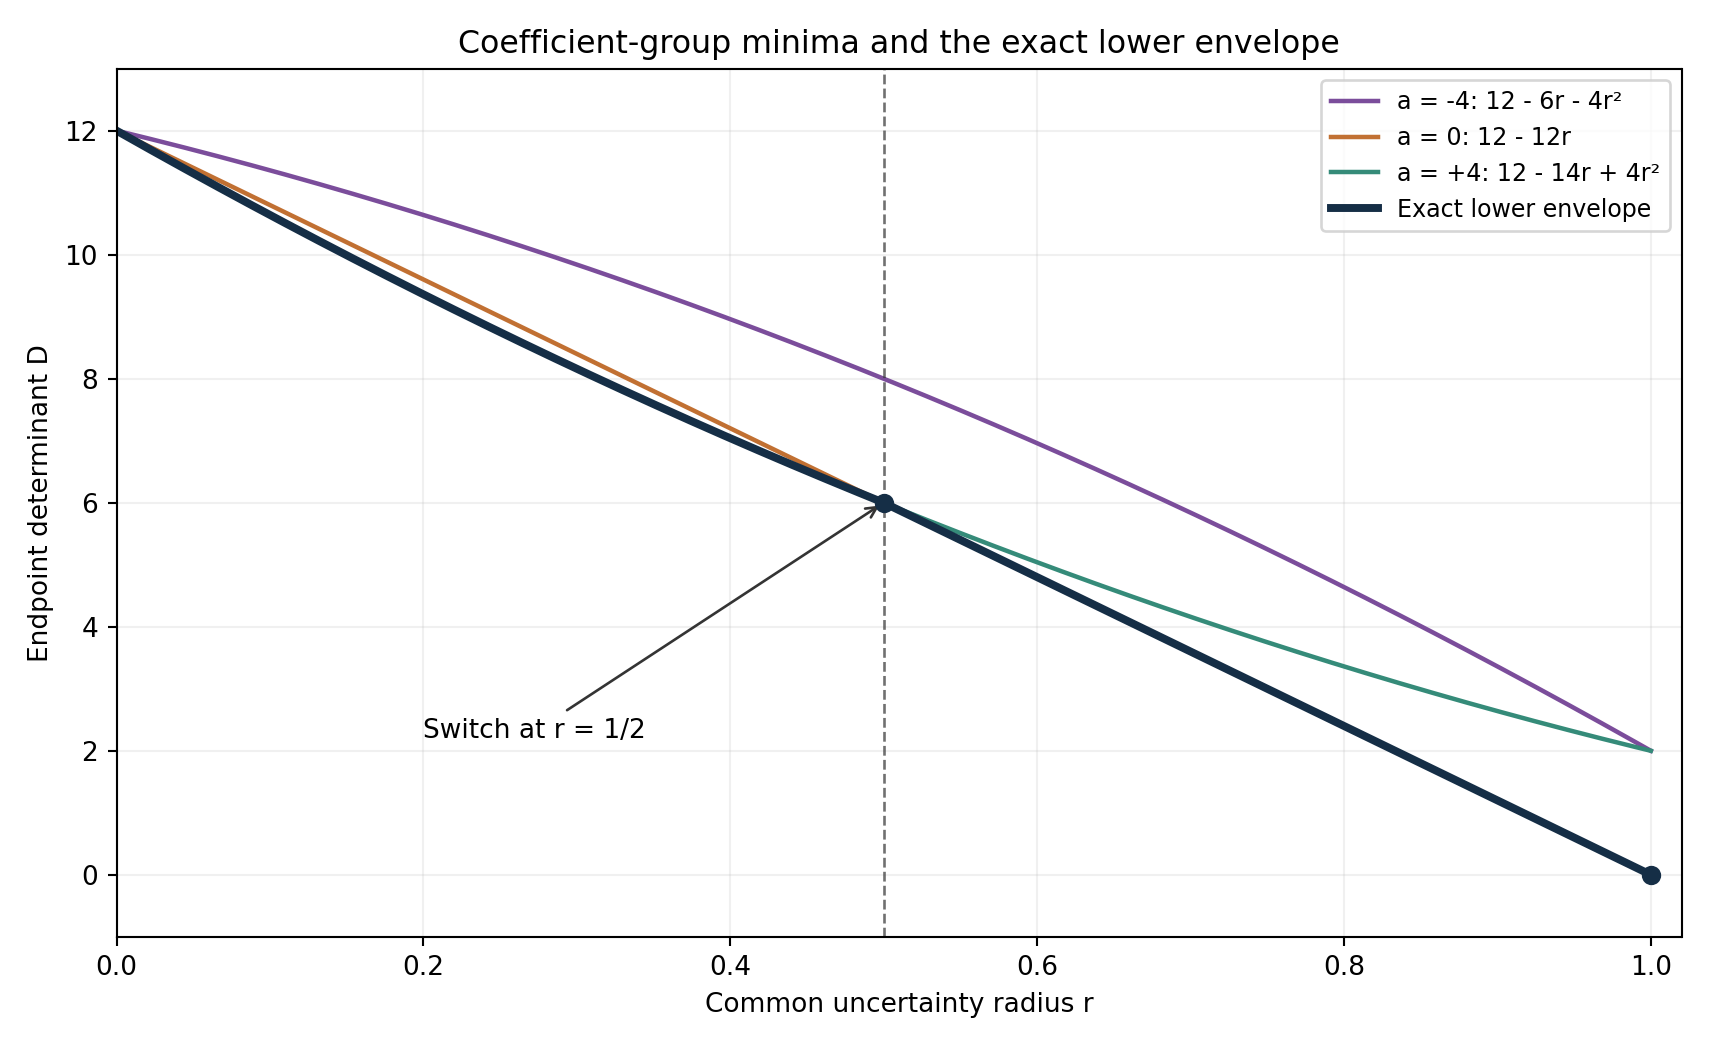
取 A=(0,0)、B=(4,0)、C=(1,3),故 。由式(6)生成 64 個端點多項式,經精確整數係數去重共有 28 個。其二次項 只有 三類;在每類中,對 求最小端點值時只須保留最小一次項係數 ,分別是 ;求最大值時三類最大 分別是 。每個最小、最大係數都確實有對應端點,故不是鬆的估計。
表 2:人工三角形的 64 個端點多項式係數分組
| 二次係數 | 同類最小一次係數 | 同類最大一次係數 | 同類精確最小值函數 |
|---|---|---|---|
| −4 | −6 | 6 | |
| 0 | −12 | 12 | |
| 4 | −14 | 14 |
記上述三個最小值函數為 。三者差式分別為 、、。因此在 ,第一類 不低於其餘候選,且 與 在 交換支配次序。由 64 個端點完整性,得到全區間的嚴格分段恆等式:
對最大值, 同時支配三類的最大係數多項式,且被某端點實現,故對所有 :
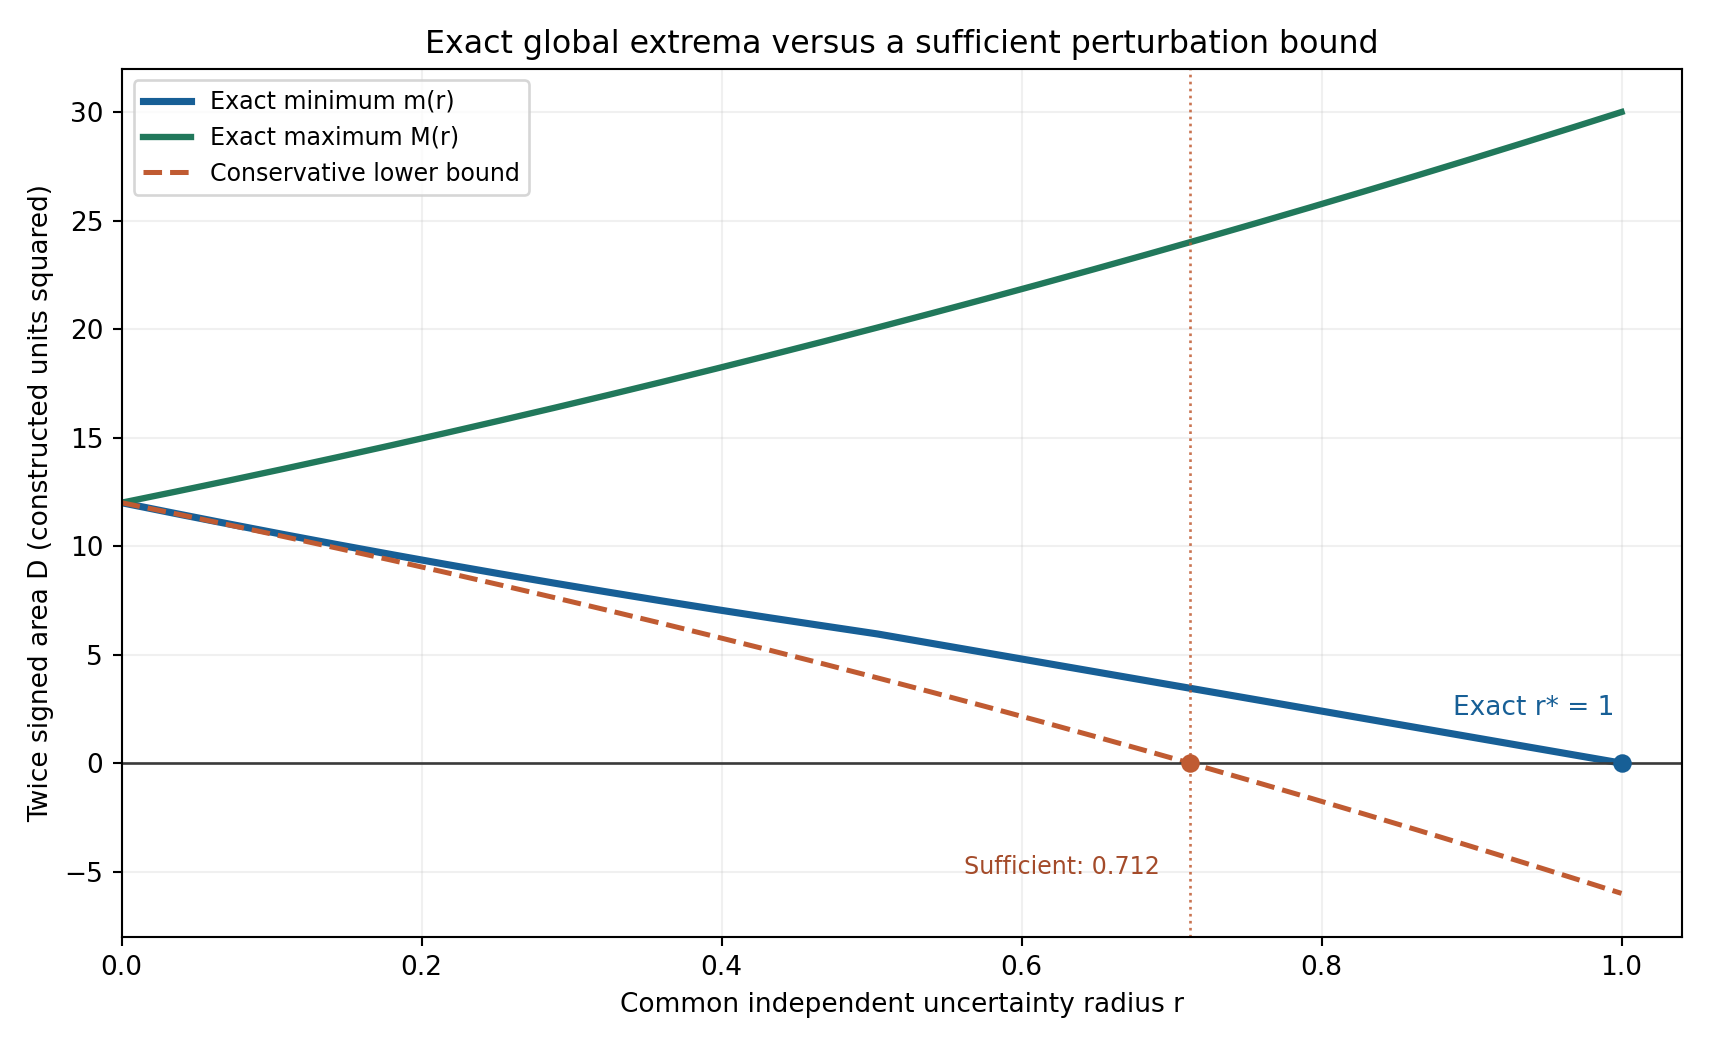
由式(10), 時 ,故必逆時針; 時 、,可逆時針亦可共線。端點見證 A'=(1,1)、B'=(3,-1)、C'=(0,2) 確實使 。當 ,即使式(10)不再聲稱適用,也可使用某個端點多項式 ,而中心行列式始終為正,故兩種方向均可實現,經連續性亦有共線配置。因此全半徑軸的分類完整成立:
中心行列式對六坐標的一次導數絕對值總和為 。式(9)只能在 成立時保證方向,其臨界值為 。例如 時此保守不等式已失敗,但式(10)的真實最小值為 ,方向仍然在全部配置中保持正確。這個反例明確證明「充分條件不成立」不能被學生誤讀成「方向不穩健」。
5.6 假設失效時的反例和邊界
反例 1(相關平移並非獨立誤差)。 把人工三角形的三個點同時平移一個共同向量 ,其中 ,則全部差向量不變,行列式必然等於 12。但若錯把每點六座標均可獨立變化 1 當作實際模型,式(10)判定可能共線。這是對較大的假想集合之正確數學結果,卻不代表真實相關平移實驗可共線。須區分「關聯已知時更窄的實際可行集」與「只知道每軸上下界的獨立盒」。
反例 2(正中心不保證整盒正)。 同一中心 ,半徑 時端點多項式 為 ,存在負方向;中心值為正毫無足夠保證力。
邊界 1(恰好等於零)。 是「可能共線或逆時針」,不可以寫成「必定共線」;只有 才能保證全部配置共線。兩個點重合時 亦包含在共線定義中。當六個區間均退化,64 頂點可重覆至同一點,定理依然成立。
邊界 2(原輸入不是有理數)。 多仿射與介值定理對實數端點依然成立,惟有限位元精確核驗與輸出有理見證須另附輸入的計算表示;不可把未可編碼的任意實數當作有理數程式可自動精確讀取。
6. 計算核驗結果
表 3:五個人工案例的精確盒極值
| 人工配置與盒半徑 | 最小值 | 最大值 | 精確分類 |
|---|---|---|---|
| (0,0),(4,0),(1,3), | 6 | 20 | 全部逆時針 |
| 同一三角形, | 0 | 30 | 可共線或逆時針 |
| (0,0),(2,2),(4,4), | 0 | 0 | 全部共線 |
| (0,0),(1,3),(4,0), | −20 | −6 | 全部順時針 |
| (0,0),(0,0),(1,1), | 0 | 0 | 重點退化 |
表 4:內部人工測試與證據層級
| 核驗 | 已實際檢查之對象 | 結果及解釋 |
|---|---|---|
| 主程序:64 vs 8 端點 | 400 個固定種子人工有理數盒 | 全部極值一致;兩種方向皆可能 221、必正 93、必負 85、非負含零 1 |
| 分離 shoelace 程序 | 五個人工例子與 2,189 個各維端點/中點格點 | 所有值在該盒精確端點極值內 |
| 端點多項式恆等 | 64 組端點符號、四個有理半徑,共 256 個 | 直接有向面積與二次展開完全一致 |
| 符號範圍核查 | 64 個端點、28 種係數、三個分組下界與整段因式 | 算術恆等及 的正根比較通過 |
請區分:定理 1–3 與命題 1 的一般性結論由正文完整數學證明支持;表 3–4 的數字只表示人工有限輸入及程式實作一致;是否能提升香港學生理解或測驗成績仍屬完全未經驗證的教育假設。任何「學生正確率提高」之宣稱均不成立。
7. 討論:數學意義與香港課程可能用途
本研究最重要的教學表述是量詞:單次觀察的「存在」與「所有可行配置都成立」在數學上不同。學生可先計算 ,再被要求尋找最小端點見證,最後利用嚴格不等式說明是否能保證方向。這個由計算轉向證明的活動在內容上與 M2 向量、行列式、數學歸納與不等式推理相容;但題目繁複度、年級適切性及學習成效需由教師判斷,不能僅由數學可解性推定。
第二個意義是可呈現「必要充分」與「只有充分」的區別。式(8)為快捷的保守界,式(3)則是獨立盒的精確極值;前者失敗時應啟動後者,不能立即判為方向可能反轉。人工例子以約 0.712 與真正半徑 1 的差距展示這種邏輯。另一方面,八端點法能讓教師用少量重覆計算展示同一份證書,並容許學生用直接 64 端點核對。
第三個意義是反例的教育價值:相關平移完全不改變 ,故題目中「誤差是否獨立」不是可以跳過的措辭。未來可以對照電腦取近似值導致的浮點錯誤、實驗觀測誤差及符號上界保證三種概念,設計測量思辨題;目前未完成任何學生或教師的訪談。
學術上,這些定理均建立在成熟的多仿射、區間分析、計算幾何謂詞與有理數算術之上;本文仍有待確認先前數學教育或 robust orientation with uncertain boxes 文獻是否已存在等價的課程化證書。現在可負責任的定位,是一份假設、反例、全區間證明與可重現程式都明示的教育導向數學模型工作論文。
8. 限制與後續驗證
模型限制。 需要六個座標可獨立落入閉區間,未處理相關測量誤差、橢球或概率分佈、三維點、隨機誤差的置信度或由相機投影產生的聯合幾何限制。共線涵蓋重合點,若教案排除重合,必須修改可行集再推導,不能直接沿用定理的「存在共線」語義。
數學限制。 式(7)是六軸共同均勻半徑的第一共線閾值;若六個軸有不同伸縮速率,須重新定義各端點多項式。一般輸入的確切根以有理係數二次方程可表達,但將結果四捨五入輸出時必須保留外向取整區間,否則可能在臨界等號處誤判。若輸入為物理測量資料,還需明確給出每軸誤差範圍的來源與可靠性。
學術與實證限制。 定向文獻搜尋並非系統性查重,原著付費全文及部分書目排序尚未全核對。研究者內部設計的算例不能替代香港教師對任務設計和語言難度的審定。本文沒有真實學生數據,沒有前後測驗、比較組、教學效果量或教育因果證據;五角度模擬審查只屬編輯品質控制。
9. 結論
對三個標記平面點的六個獨立坐標區間,本文嚴格建立完整盒中行列式極值的 64 端點充要證書、8 個橫軸端點的解析等價形式,以及共同半徑首次可能共線的有限代數根描述。人工三角形 A=(0,0)、B=(4,0)、C=(1,3) 的全部 極值函數有精確符號證書,因此第一次可能共線的半徑確為 1;保守誤差估計只給較窄的保證區域。程式交叉核驗與可重現圖表支持所列人工例子的數字,但不會提高這套經典基礎數學的已知原創性,也不證明對香港學生有效。下一步應有系統地比對不精確幾何相關算法,再由香港教師設計與審查合適課堂任務,才考慮倫理合規的學習研究。
參考文獻
Blanchini, F., Colaneri, P., Giordano, G., & Zorzan, I. (2022). Vertex results for the robust analysis of uncertain biochemical systems. Journal of Mathematical Biology, 85, Article 35. https://doi.org/10.1007/s00285-022-01799-z
Davoodi, M., Mohades, A., Sheikhi, F., & Khanteimouri, P. (2015). Data imprecision under λ-geometry model. Information Sciences, 295, 126–144. https://doi.org/10.1016/j.ins.2014.10.017
Hong Kong Examinations and Assessment Authority. (2026). 2026 HKDSE mathematics assessment framework. https://www.hkeaa.edu.hk/DocLibrary/HKDSE/Subject_Information/math/2026hkdse-e-math.pdf
Kettner, L., Mehlhorn, K., Pion, S., Schirra, S., & Yap, C. (2008). Classroom examples of robustness problems in geometric computations. Computational Geometry, 40(1), 61–78. https://doi.org/10.1016/j.comgeo.2007.06.003
Moore, R. E., Kearfott, R. B., & Cloud, M. J. (2009). Introduction to interval analysis. Society for Industrial and Applied Mathematics. https://doi.org/10.1137/1.9780898717716
Shewchuk, J. R. (1997). Adaptive precision floating-point arithmetic and fast robust geometric predicates. Discrete & Computational Geometry, 18(3), 305–363. https://doi.org/10.1007/PL00009321